
ロボット用語一覧
各ジャンル内は 数字 → アルファベット → 日本語(五十音順)。
目次(リンクで移動)
- 1. 数学・統計・確率(186件)
- 2. 運動学・動力学・座標系(85件)
- 3. 制御理論(144件)
- 4. 機構・メカニズム(127件)
- 5. アクチュエータ・駆動(102件)
- 6. センサ・計測(98件)
- 7. 信号処理・画像・認識(128件)
- 8. 機械学習・AI(152件)
- 9. 移動ロボット・歩行・水中/空中(172件)
- 10. マニピュレーション・ハンド(90件)
- 11. 人間・認知・ヒューマンロボットインタラクション(178件)
- 12. ソフトウェア・通信・標準規格(88件)
- 13. 安全・信頼性・規格(39件)
- 14. 応用・社会・その他(228件)
1. 数学・統計・確率(186件)
- EMアルゴリズム (expectation-maximization):見えないデータ(隠れた要因)を含むモデルを、「推測」と「更新」の2ステップを繰り返して当てはめていく計算方法
- F分布:2つのグループのばらつきの比を調べるときに使う確率分布
- F検定:2つのグループのばらつきが同じといえるかなどを調べる統計手法
- Grubbs-Smirnov検定:データの中に飛び抜けた値(外れ値)が混じっていないかを調べる統計手法
- K-class Gaussian mixture model (Kクラス混合正規分布):K個の釣鐘形の分布を重ね合わせて、複雑なデータの分布を表すモデル
- Lie微分:ある方向に沿って進んだときに、値がどれだけ変わるかを表す計算。非線形制御でよく使う
- Lie括弧積:2つの動きを「順番を入れ替えて」行ったときに生じる差を表す計算
- Lipschitz:関数の値が急に変わりすぎないことを保証する条件。傾きに上限があるイメージ
- MAP推定:データと事前の知識の両方を踏まえて、最もありそうな値を選ぶ推定方法
- MMSE推定:推定値と本当の値のずれ(の2乗の平均)が最も小さくなるように値を見積もる方法
- NMF:マイナスを含まない大きな表(行列)を、マイナスを含まない2つの表のかけ算に分解する手法。データの特徴を取り出すのに使う
- nondeterministic polynomial (NP):答えが正しいかの確認は速くできるが、答えを見つけるのは難しいかもしれない問題の集まり(計算量の分類の一つ)
- p-value (probability value, p値):「本当は差がない」と仮定したときに、今の結果かそれ以上に極端な結果が偶然出る確率。小さいほど偶然とは考えにくい
- polynomial:xの2乗やxの3乗などの項を足し合わせた式(多項式)
- probability distribution function:どの値がどれくらいの確率で出るかを表す関数
- significant figures:測定値のうち、信頼できる意味のある桁(有効数字)
- skewness:分布が左右どちらに偏っているかを表す数値(歪度)
- Student's t test (Studentのt検定):2つのグループの平均に意味のある差があるかを調べる定番の統計手法
- topological space:「近い・遠い」の感覚だけを定めた、距離を使わない数学上の空間
- t分布:データが少ないときの平均の検定に使う分布。正規分布に似ているが、裾が少し広い
- t統計量:t検定で使う数値。グループの平均の差が、ばらつきに対してどれくらい大きいかを表す
- Wilcoxonの順位和検定 (Wilcoxon rank-sum test):データの順位を使って2グループの差を調べる方法。正規分布を仮定できないときに使う
- Wilcoxon符号付き順位検定 (Wilcoxon signed-rank test):同じ人の「前後比較」のように対になったデータの差を、順位を使って調べる方法
- z検定:ばらつきがわかっている場合に、正規分布を使って平均を調べる統計手法
- 異常値 (abnormal value):他から大きく外れた測定値
- 位相同型 (homeomorphic):ゴムのように伸ばしたり曲げたりして(切ったり貼ったりせずに)重ねられる、同じ形とみなせる関係。ドーナツとマグカップが有名な例
- 一様分布 (uniform distribution):全ての値が等確率となる分布
- エルゴード性不規則信号 (ergodic random signal):1つの信号を長く観察した平均と、多数の信号を同時に見た平均が一致するランダムな信号
- エントロピー:乱雑さや予測の難しさを表す量。大きいほどごちゃごちゃで先が読めない
- オーダ:データが増えたときに計算量や誤差がどの程度増えるかの目安
- 重み付きグラフ (weighted graph):つながりの線に「距離」や「コスト」などの数値を付けたネットワーク図
- χ2検定:実際の個数と、理論上期待される個数の差が偶然といえるかを調べる統計手法
- χ2分布:χ2検定に使う確率分布。正規分布に従う値を2乗して足した量が従う
- ガウス過程 (Gaussian process, GP):「関数そのもの」の形を確率的に予測する手法。予測とその不確かさを同時に求められる
- ガウス分布 (Gaussian distribution, normal distribution):平均のまわりにデータが集まる釣鐘形の分布。正規分布と同じもの
- 確率 (probability):事象の起こりやすさを表す数値
- 確率誤差 (probable error):誤差が半分の確率で収まる範囲の大きさ
- 確率分布 (probability distribution):それぞれの値がどれくらいの確率で出るかをまとめたもの
- 確率密度 (probability density function, pdf):身長のように連続した値について、その付近の値の出やすさを表す量
- 確率密度関数 (probability density function, pdf):連続した値の出やすさを表す関数。ある範囲の面積がその範囲に入る確率になる
- 仮説 (hypothesis):検証の対象となる仮の主張
- 仮説検定 (hypothesis test):データを使って、ある主張が正しいといえるかを統計的に判断する手法
- 間隔尺度 (interval scale):目盛の間隔は等しいが、ゼロに絶対的な意味がない尺度。気温(℃)が代表例で、差は比べられるが「2倍」とはいえない
- 幾何平均 (geometric mean):n個の値をかけ合わせてn乗根をとる平均。成長率の平均などに使う
- 棄却 (reject):検定の結果、「差がない」という仮説を捨てること
- 疑似逆行列 (pseudo-inverse matrix):普通の逆行列が計算できない行列でも使える、逆行列の代わりになる行列
- 疑似ベクトル (pseudo vector):鏡に映すと、普通のベクトルとは逆向きになるベクトル。回転軸を表す角速度などが例
- 記述統計学 (descriptive statistics):平均やグラフなどを使って、手元のデータの特徴をまとめる統計学
- 期待値 (expectation):何度も繰り返したときに平均的に得られる値。サイコロなら3.5
- 帰無仮説 (null hypothesis):「差はない」「効果はない」とする仮説。検定ではこれを否定できるかを調べる
- 行商人問題 (traveling salesman problem, TSP):すべての都市を一度ずつ回る最短ルートを探す問題。都市が増えると一気に難しくなる
- 局所リプシッツ連続:ある範囲に限って見れば、関数の値が急に変わりすぎないこと
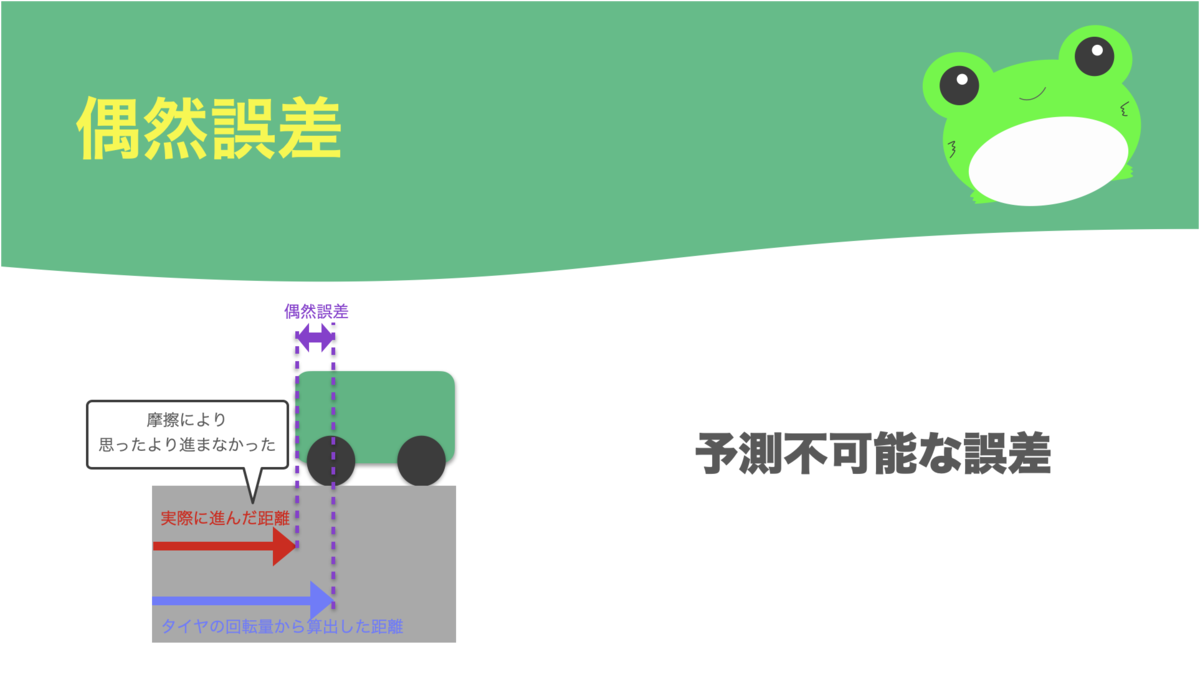
- 偶然誤差 (accidental error):毎回ばらばらに現れる、予測できない誤差。何度も測って平均すると小さくできる
- グラフ (graph):点(ノード)と線(エッジ)で「つながり」を表した図。路線図がイメージしやすい
- クラメール・ラオの下界 (Cramér-Rao's lower bound):どんなに良い推定方法でも、ばらつきをこれ以上小さくはできないという理論上の限界
- 計算量:プログラムの実行にどれくらい手間がかかるかの目安
- ゲーム理論 (game theory):複数の人が互いの出方を考えて行動するときの、最適な判断を数学で分析する理論
- 検出力 (power):本当に差があるときに、きちんと「差がある」と判定できる確率
- 検定 (test, hypothesis test):仮説の成否を標本から統計的に判断する方法
- 勾配法:坂を下るように、値が良くなる方向へ少しずつ進んで最適解を探す方法
- 誤差 (error):真値や目標値と観測値・推定値とのずれ
- 最小分散推定:推定値のばらつきが最も小さくなるように値を見積もる方法
- 最小分散不偏推定 (minimum variance unbiased estimation):平均すると正しい値になる(偏りがない)推定方法のうち、最もばらつきが小さいものを求める方法
- 最小平均二乗誤差推定 (minimum mean squared error estimation):推定値と本当の値のずれ(の2乗の平均)が最も小さくなるように値を見積もる方法
- 最大事後確率推定 (maximum a posteriori estimation, maximum a posteriori):データと事前の知識の両方を踏まえて、最もありそうな値を選ぶ推定方法
- 採択 (accept):検定の結果、「差がない」という仮説を捨てずに残す判断
- 最適推定 (optimal estimation):決めた評価基準のもとで最も良くなるように、値を見積もる方法
- 最適反応戦略 (best response strategy):相手の出方がわかっているときに、自分にとって最も得になる行動
- 最頻値 (mode):データ中で最も頻繁に現れる値
- 最尤推定 (maximum likelihood estimation):今のデータが得られる可能性が最も高くなるように、モデルの値を決める方法
- 最尤推定量:最尤推定(データが最も得られやすくなる値を選ぶ方法)で求めた値
- 算術平均 (arithmetic mean):値の総和をデータ数で割った平均
- 事後確率密度 (posterior probability density):観測データを得たあとの、「値がどれくらいありそうか」を表す分布
- 事象 (event):「サイコロで偶数が出る」のような、確率を考える対象となる出来事
- 指数型分布族:正規分布やポアソン分布など、共通の数式の形で書ける確率分布のグループ
- 事前確率密度 (prior probability density):観測データを得る前の、「値がどれくらいありそうか」を表す分布
- 自然共役事前分布 (natural conjugate prior):データで更新しても同じ種類の分布のままになる、計算がしやすい事前分布
- 実射影空間:原点を通る直線1本を1つの「点」とみなしてできる空間
- 四分位点 (quartile):データを小さい順に並べて4等分したときの区切りの値
- 重回帰 (multiple regression analysis):複数の要因(例:広さと築年数)から、ある値(例:家賃)を予測する分析
- 集合平均 (ensemble mean):同じ条件の試行をたくさん行い、結果を平均した値
- 主成分分析:データのばらつきが大きい方向を見つけ、情報をなるべく失わずに少ない項目へ要約する手法
- 順序尺度 (ordinal scale):1位、2位のように順番にだけ意味があり、間の差は等しいとは限らない尺度
- 条件付き期待値 (conditional mean):ある条件がわかっている場合に限定して計算した平均的な値
- 詳細釣合い条件 (detailed balanced condition):確率的に状態を移り変わるとき、どの2状態の間でも行き来の量が釣り合っているという条件
- 情報行列 (information matrix):推定がどれくらい確かかを表す行列。共分散行列の逆行列にあたる
- 推測統計 (inferential statistics):一部のデータ(標本)から全体(母集団)の性質を推し量る統計
- 推測統計学 (inferential statistics):一部のデータ(標本)から全体(母集団)の性質を推し量る統計学
- 推定 (estimation):観測データから未知の量を見積もること
- スケーリング則:大きさを変えたときに性能や力がどう変わるかを示す法則
- スパースモデリング (sparse modeling):たくさんの要素のうち本当に重要な少数だけを使ってデータを表す手法
- スプライン補間 (spline interpolation):点と点の間をなめらかな曲線でつなぐ方法
- スペクトル半径 (spectral radius):行列の固有値の絶対値のうち最大のもの。繰り返し計算が収束するかの判断などに使う
- 正規不規則信号 (normal random signal):値のばらつきが正規分布(釣鐘形)に従うランダムな信号
- 正規分布 (normal distribution, Gaussian distribution):平均のまわりにデータが集まる左右対称の釣鐘形の分布。身長の分布などが近い
- 精度行列 (precision matrix):データのばらつきの少なさを表す行列。共分散行列の逆行列にあたる
- 制約 (constraint):「関節はここまでしか曲がらない」のように、満たさなければならない条件
- 漸近的最適性 (asymptotic optimality):試行回数を増やしていくと、いずれ最適な答えに近づいていく性質
- 線形計画問題 (linear programming problem):1次式だけで表された条件のもとで、最も良い答えを求める問題
- 尖度 (kurtosis):分布の山のとがり具合や、裾の広がり具合を表す数値
- 相関係数 (correlation coefficient):2つの値の連動の強さを-1〜1で表す指標。身長と体重のような関係を数値化できる
- 相乗平均 (geometric mean):n個の値をかけ合わせてn乗根をとる平均。幾何平均と同じ
- 双対 (dual):1つの問題を別の見方で表した、対になる関係。片方を解くともう片方の答えもわかることがある
- 双対定理 (duality theorem):最適化で、元の問題と対になる問題の最適値の間に成り立つ関係を示す定理
- 相補性定理 (complementarity theorem):最適化の答えが満たす、元の問題と対になる問題の条件の組合せを示す定理
- 第一四分位点:データを小さい順に並べたとき、下から4分の1の位置にある値
- 第1種の誤り:本当は差がないのに、「差がある」と判定してしまう誤り(誤検出)
- 第三四分位点:データを小さい順に並べたとき、下から4分の3の位置にある値
- 大数の法則:試行回数を増やすほど、平均が理論上の値に近づくという法則。コイン投げの表の割合が1/2に近づくのが例
- 第二四分位点:データを小さい順に並べたとき、ちょうど真ん中にある値(中央値)
- 第2種の誤り:本当は差があるのに、「差がない」と判定してしまう誤り(見逃し)
- ダイバージェンス (divergence):ある場所から流れがどれだけ湧き出しているかを表す量。2つの分布の違いを指す場合もある
- 対立仮説 (alternative hypothesis):「差がある」「効果がある」のように、検定で示したい仮説
- 多様体 (manifold):全体は曲がっていても、一部分だけ見ると平らに見える空間。地球の表面がイメージしやすい
- 単回帰分析 (simple regression analysis):1つの要因(例:気温)から、ある値(例:売上)を予測する分析
- チェビシェフの不等式:データが平均から大きく離れる確率はそれほど高くない、という上限を示す不等式
- 中央値 (median):データを大きさ順に並べた中央の値
- 中心極限定理:もとの分布がどんな形でも、たくさんのデータの平均をとると正規分布に近づくという定理
- 調和平均 (harmonic mean):逆数の平均をとって、もう一度逆数にした平均。平均速度などの計算に使う
- 直積 (Cartesian product):2つの集合から1つずつ選んだ組をすべて集めたもの
- テイラー展開 (Taylor expansion):複雑な関数を、足し算でできる単純な多項式で近似する方法
- データの自由度:データのうち、自由に値をとれる個数
- 遷移写像:多様体で、隣り合う地図(座標系)の間で座標を読み替えるルール
- 動的計画法 (dynamic programming):大きな問題を小さな問題に分け、途中の結果を再利用しながら最適解を求める方法
- トーラス:ドーナツ状の円環面
- 度数:各区分に入るデータの個数
- 度数分布表:各区分にデータがいくつあるかをまとめた表
- 凸計画問題 (convex programming):谷が1つだけのお椀形の問題のように、最適解を確実に見つけやすい最適化問題
- 凸多面錐 (polyhedral convex cone):いくつかのベクトルをプラスの係数で足し合わせて作れる範囲全体。尖った円錐のような形になる
- 凸和 (convex sum):合計が1になる、マイナスでない重みをかけて足し合わせたもの
- ナッシュ均衡 (Nash equilibrium):全員が「自分だけ行動を変えても得をしない」と考え、落ち着いた状態
- 二次計画問題:2次式で表された値を最小(または最大)にする問題
- ノンパラメトリック (non-parametric):「データが正規分布に従う」といった仮定を置かない統計手法
- ノンパラメトリック検定手法:データの分布に仮定を置かずに行う検定
- パーセンタイル (percentile):小さい順に並べたとき、下から何%の位置にあるかを示す値。身長の成長曲線などで使われる
- パラメトリック (parametric):いくつかの数値(パラメータ)で分布やモデルの形を決める手法
- パラメトリック検定:データが正規分布などに従うと仮定して行う検定
- パレート解 (Pareto solution):ほかの条件を悪くしない限り、これ以上どの条件も良くできない解。「安さ」と「性能」のように両立しないものの最適なバランス
- 非決定論的 (nondeterministic):同じ条件でも結果が毎回同じとは限らない性質
- 比尺度 (ratio scale):ゼロに意味があり「2倍」といえる尺度。長さや重さが代表例
- ヒストグラム (histogram):データの度数分布を表す棒グラフ
- ひずみ対称行列 (skew symmetric matrix):行と列を入れ替えると符号だけが反転する行列。回転の計算でよく使う
- 非線形計画問題 (nonlinear programming problem):2次以上の式などを含む、より一般的な最適化問題
- 非負値行列因子分解 (non-negative matrix factorization):マイナスを含まない大きな表(行列)を、マイナスを含まない2つの表のかけ算に分解する手法
- 百分位点 (percentile):小さい順に並べたとき、下から何%の位置にあるかを示す値
- 評価関数:解や動作の良し悪しを1つの数値で表す関数。テストの点数のようなもの
- 標準偏差 (standard deviation):データが平均からどれくらいばらついているかを表す代表的な指標
- 標本 (sample):全体(母集団)から調査のために選び出した一部のデータ
- 標本空間 (sample space):起こりうる結果をすべて集めたもの。サイコロなら1〜6
- 標本標準偏差 (sample standard deviation):標本から求めた標準偏差
- 標本分散:標本から求めたばらつきの指標
- 標本平均 (sample mean):標本の値の平均
- フィッシャー情報行列 (Fisher information matrix):データから推定できる精度の限界を表す行列
- フィッシャー情報量 (Fisher information):データが、知りたい値についてどれだけ情報を持っているかを表す量
- 不偏推定量 (unbiased estimator):平均すると本当の値に一致する(偏りがない)推定方法で求めた値
- 不偏分散 (unbiased variance):標本から全体(母集団)のばらつきを偏りなく見積もるために、データ数-1で割って計算した分散
- フロベニウスの定理:非線形な動きの「向き」の集まりから、きれいな曲面が作れるかどうかを判定する定理
- 分散値 (variance):平均からのずれの2乗を平均した、ばらつきの指標
- 平均値 (mean):データの総和をデータ数で割った代表値
- 平均偏差 (mean deviation):平均からのずれの大きさ(絶対値)を平均した、ばらつきの指標
- ベイズの定理 (Bayes' theorem, Bayesian theorem):新しいデータを得たときに、「確からしさ」を更新する計算のルール
- 平方和 (sum of squares):値を2乗して合計した量。統計ではばらつきの計算に使う
- 閉路 (cycle):ネットワーク図の中で、出発点に戻ってくる道
- 偏差 (deviation):平均や基準値からのずれ
- ポアソン分布 (Poisson distribution):一定時間に、まれな出来事が何回起こるかを表す確率分布。1時間に届くメールの数など
- 母集団 (population):統計調査の対象となる全体の集合
- ポテンシャルゲーム (potential game):全員の損得を1つの共通の関数でまとめて表せるタイプのゲーム
- 母分散:母集団のばらつきを表す分散
- 母平均:母集団の平均値
- ホワイテン:データの項目間の関連を取り除き、ばらつきの大きさを揃える前処理
- 無向グラフ (undirected graph):辺に向きのないグラフ
- 無作為抽出 (random sampling):偏りなく標本を選び出すこと
- 名義尺度 (nominal scale):血液型のように、区別するためだけに使う尺度
- 焼きなまし法 (simulated annealing):金属をゆっくり冷やす「焼きなまし」にならい、最初は悪い解へ移ることも許しながら徐々に絞り込んで最適解を探す方法
- 山登り法 (hill climbing):今より良くなる方向へ進むことを繰り返す探索法。近くの小さな山で止まることがある
- 有意 (significant):偶然とは考えにくい差があると統計的に判断できること
- 有意水準 (significance level):「偶然とは考えにくい」と判断する基準の確率。5%がよく使われる
- 有向グラフ (directed graph):辺に向きを持つグラフ
- 尤度関数 (likelihood function):モデルの値を仮定したときに、今のデータがどれくらい得られやすいかを表す関数
- 要約統計量 (summary statistics):平均や標準偏差など、データの特徴を少数の値でまとめたもの
- ラグランジュの補間多項式 (Lagrange's interpolation polynomial):与えられたすべての点をちょうど通る多項式を作る方法
- ラグランジュ法:条件付きの最適化問題を、補助の変数を導入して解く方法(ラグランジュの未定乗数法)
- ランダム化比較試験 (randomized controlled trial):参加者をランダムに分けて効果を比べる試験。薬の効果の検証などに使われる
- リゾルベント (resolvent):行列Aと数sから作る(sI-A)の逆行列。システムの応答を調べる計算に使う
- 粒子群最適化 (particle swarm optimization, PSO):鳥や魚の群れのように、多数の候補が情報を共有しながら最適解を探す方法
- 連結成分 (connected component):ネットワーク図の中で、互いに線をたどって行ける点のかたまり
2. 運動学・動力学・座標系(85件)
- articulated body:関節でつながった複数の部品からなる物体。ロボットアームなど
- articulated body inertia:関節でつながった物体全体を1つの塊とみなしたときの、動かしにくさを表す量
- centrifugal acceleration:回転している物体に現れる、回転の中心から外へ向かう見かけの加速度
- C障害物:ロボットの関節角度で作る空間に、障害物とぶつかる姿勢を書き込んだ領域
- Denavit-Hartenberg法:ロボットの各リンクの座標系を決まったルールで定める方法。少ない数のパラメータで形状を表せる
- DH法:Denavit-Hartenberg法の略。ロボットの関節の位置関係を4つの数値で表す方法
- floor reaction force:足が床を押したときに、床が足を押し返してくる力
- Lagrangian formulation:エネルギーをもとに運動方程式を導く方法
- O(n)の順動力学:関節の数nに比例した計算量で、ロボットの動きを求める効率の良い方法
- Pieperの方法:特定の形をした6軸ロボットについて、手先の位置から関節角度を数式で直接求める方法
- SE(3) (special Euclidean group for three-dimensional space):3次元空間での位置と向きをまとめて表す数学的な枠組み
- SO(3) (special orthogonal group for three-dimensional space):3次元空間での回転(向き)を表す数学的な枠組み
- 圧力中心:足裏などにかかる圧力を1点にまとめたとき、その力が作用する点
- 一般化逆運動学:関節の数が必要な数より多いロボットでも使える、手先の位置から関節角度を求める方法
- 運動学 (kinematics):力は考えずに、関節の角度と手先の位置の関係など「動きの形」を扱う学問
- 運動モデル (motion model):ロボットが動くと、位置などの状態がどう変わるかを表した数式
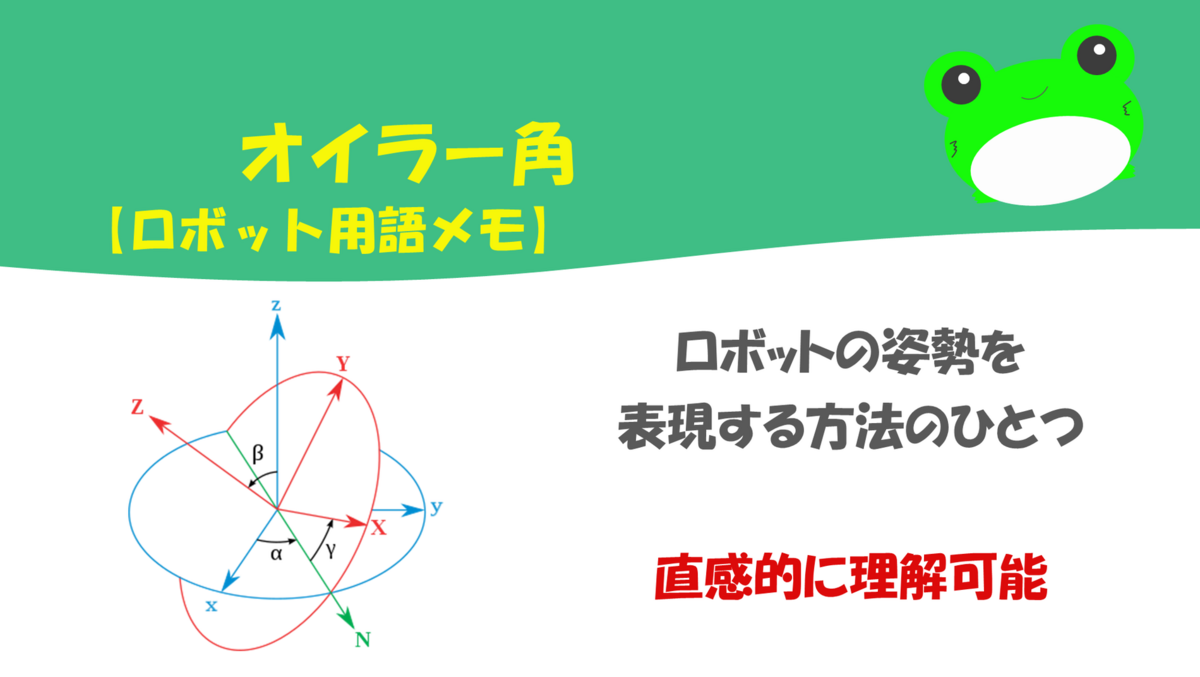
- オイラー角 (Euler angle, Euler angles):3回の回転角を組み合わせて物体の向きを表す方法
- オイラー・ラグランジュ方程式 (Euler-Lagrange equation):エネルギーの式から運動方程式を導くための基本的な式
- 回転行列:物体の回転を計算するための3×3の数表(行列)
- 可積分:速度の条件を積分して、位置の条件に書き直せる性質
- 慣性テンソル (inertial tensor):物体の形や質量分布に応じた、回転のしにくさを表す量
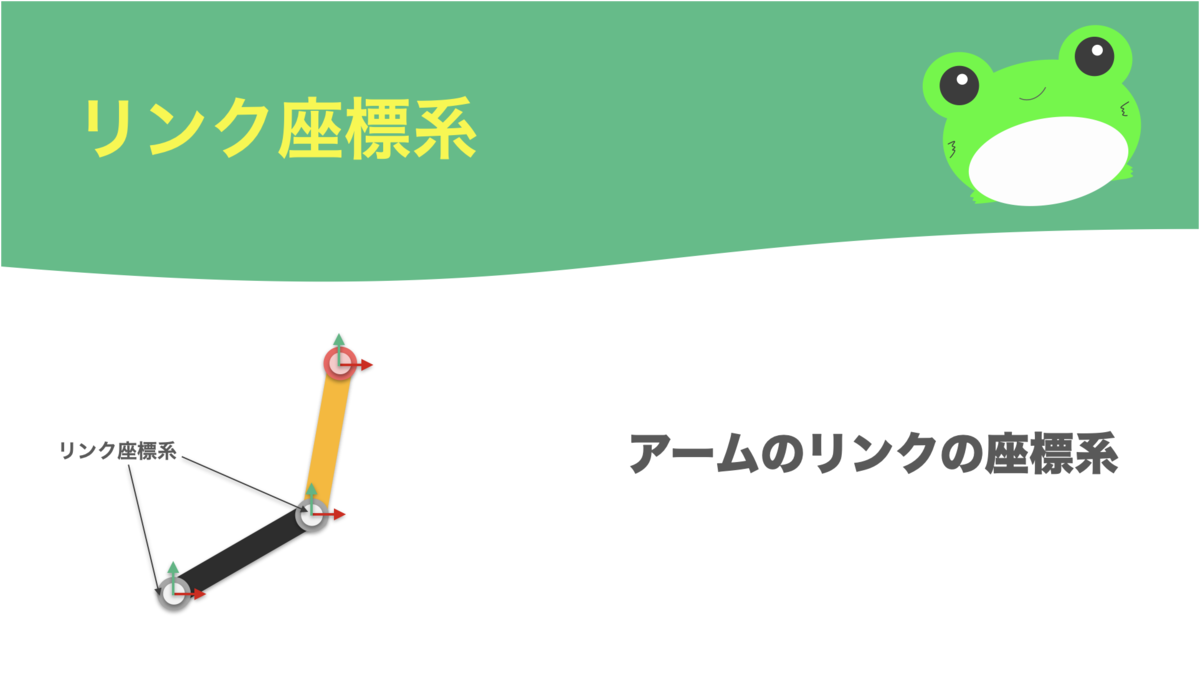
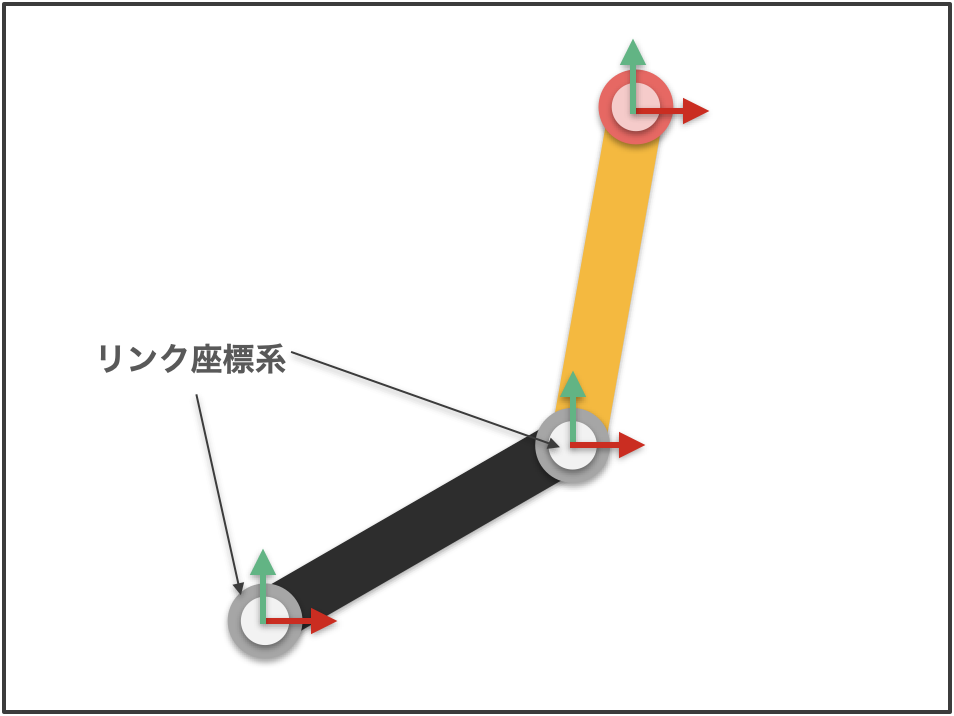
- 関節(リンク)座標系 (link coordinate system):各リンク(部品)に固定して、その位置や向きを表すための座標系
- 完全可積分:数式の積分によって解を求められる性質
- 疑似慣性行列 (pseudo inertia matrix):リンクの質量・重心・回転のしにくさを1つにまとめた4×4の行列
- 基準座標系 (base coordinate system):位置や向きを表すときの基準となる座標系。ロボットの土台に置くことが多い
- 逆運動学 (inverse kinematics):手先を目標の位置に動かすには、各関節を何度にすればよいかを求める計算
- 逆運動学計算 (inverse kinematics):手先を目標の位置に動かすには、各関節を何度にすればよいかを求める計算
- 逆ダイナミクス法 (inverse dynamics):望みの動きをするために必要な力を求める計算法
- 逆動力学 (inverse dynamics):望みの動きをさせるために、各関節にどれだけの力が必要かを求めること
- 逆動力学問題 (inverse dynamics problem):望みの動きをさせるために必要な関節の力(トルク)を求める問題
- 球面線形補間 (spherical linear interpolation):2つの向きの間を、なめらかに一定の速さで回転してつなぐ方法
- 許容速度集合 (admissible velocity set):ロボットの機構が出せる手先の速度の範囲
- 許容力集合 (admissible force set):ロボットの機構が出せる手先の力の範囲
- 空間加速度:回転の加速度と直線方向の加速度をひとまとめにした6個の数値
- 空間速度:回転の速さと直線方向の速さをひとまとめにした6個の数値
- 空間力 (spatial force):力(押す力)とモーメント(ねじる力)をひとまとめにした6個の数値
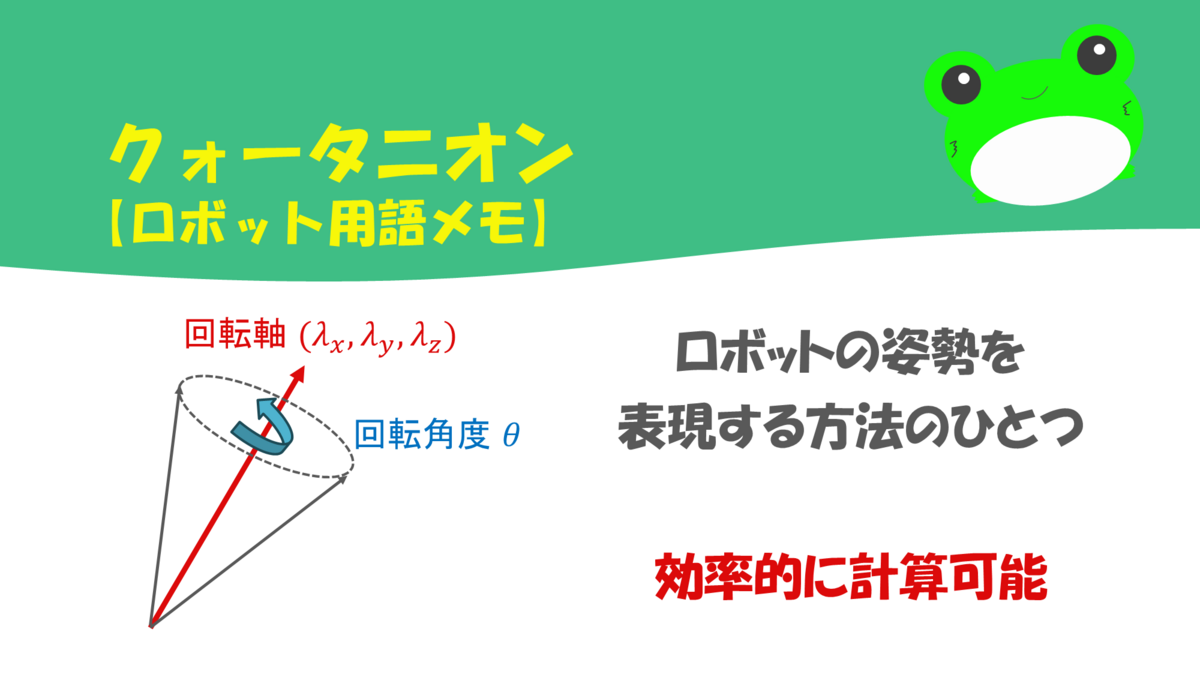
- クォータニオン (quaternion):4つの数で物体の向きを表す方法。オイラー角のような計算の不都合が起きにくい
- グローバル座標系:地面など周囲の環境に固定した、全体の基準となる座標系
- コリオリ加速度 (Coriolis acceleration):回転する台の上を動く物体に現れる、見かけの加速度
- コリオリの力 (Coriolis force):回転する台の上を動く物体に働く、進行方向を横へ曲げようとする見かけの力
- コンフィギュレーション (configuration):ロボットの各関節の角度など、「今どんな形・姿勢か」を表すもの
- コンフィギュレーション空間 (configuration space, C-space):ロボットのとりうるすべての姿勢を、1つの点で表せるようにした空間
- コンフィギュレーション障害物 (configuration obstacle, C-obstacle):コンフィギュレーション空間の中で、障害物とぶつかってしまう姿勢の領域
- 作業座標系 (task coordinate system):作業内容を表しやすいように、作業対象などに合わせて設定する座標系
- 座標変換 (coordinate transformation):座標系間で位置や姿勢を変換すること
- 四元数 (quaternion):4つの数で物体の向きを表す方法。クォータニオンと同じ
- 姿勢行列 (orientation matrix):物体がどちらを向いているかを表す行列
- 自由度 (degree of freedom, DOF):ロボットが独立して動ける方向の数。空間で自由に手先を動かすには基本的に6自由度が必要
- 順運動学 (direct kinematics):各関節の角度がわかっているときに、手先の位置と向きを求めること
- 順運動学計算 (direct kinematics):各関節の角度がわかっているときに、手先の位置と向きを求める計算
- 順運動学問題 (direct kinematics):各関節の角度から、手先の位置と向きを求める問題
- 順動力学 (direct dynamics, forward dynamics problem):関節に加えた力から、ロボットがどう動くかを求めること
- 静力学的に等価 (statically equivalent):ものを押す力とねじる力を合わせた効果が同じであること
- 前額面 (frontal plane):体を前側と後側に分ける面
- センサ座標系 (sensor coordinate system):センサ本体に固定した座標系
- 前頭面 (frontal plane):体を前側と後側に分ける面。前額面と同じ
- 相対位置座標:ある基準から見た位置を表す座標
- 直線直交座標系 (Cartesian coordinate system, rectangular coordinate system):互いに直角に交わるx・y・z軸で位置を表す、最も一般的な座標系
- デカルト座標系 (Cartesian coordinate system, rectangular coordinate system):互いに直角に交わるx・y・z軸で位置を表す、最も一般的な座標系
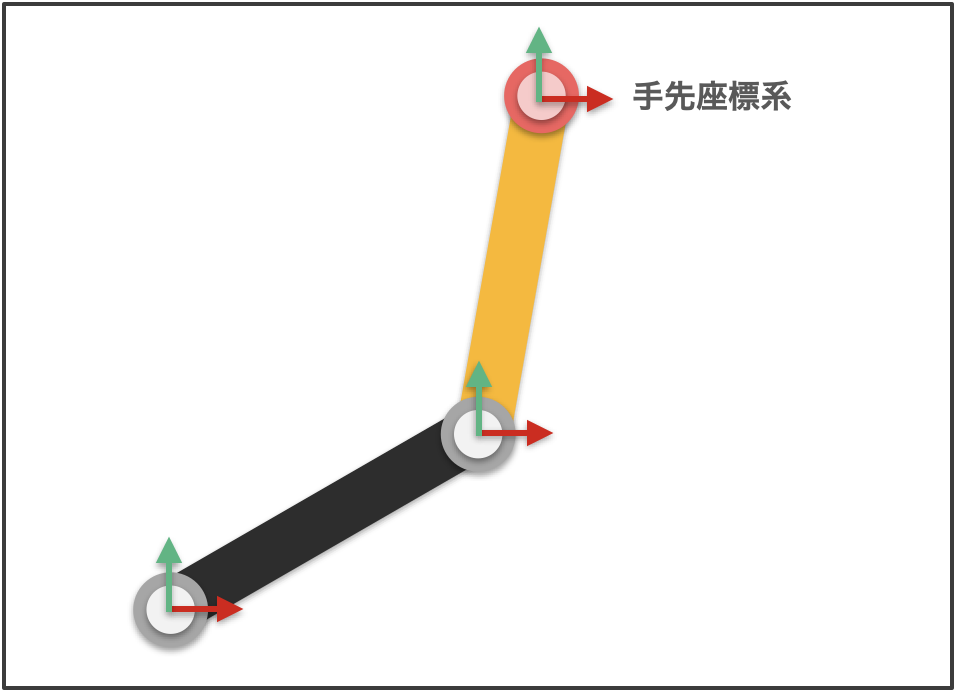
- 手先(ハンド)座標系 (end effector coordinate system):ロボットの手先に固定され、手先と一緒に動く座標系
- 同次変換 (homogeneous transform):回転と平行移動を1つの行列でまとめて計算する方法
- 動力学 (dynamics):力と動きの関係を扱う学問
- 特異姿勢 (singular configuration):関節の角度によって、手先が特定の方向に動けなくなる姿勢。腕を伸ばしきった状態など
- 特異点 (singular point):手先が特定の方向へ動けなくなる特別な姿勢や点
- ニュートン・オイラー法 (Newton-Euler formulation):ロボットの土台から先端へ、先端から土台へと順に計算して、必要な力を効率よく求める方法
- ハミルトニアン (Hamiltonian):物体やシステムが持つエネルギー全体を表す関数
- ピッチ (pitch):左右の軸まわりの回転(うなずく動き)。歯車などの歯の間隔を指す場合もある
- 非ホロノミックシステム:車のように、その場で真横には動けないが、切り返せば横へ移動できるようなシステム
- 浮遊リンク系:ヒューマノイドのように、土台が地面に固定されていないロボットの構造
- ベースリンク:ロボットの土台となる部分
- 変換行列:ある座標系での位置を、別の座標系での値に変換する行列
- モデリング (modeling):対象の性質や動きを数式などで表すこと
- ヤコビ行列 (Jacobian matrix):各関節の速さと手先の速さの関係を表す行列
- 優先度関数 (priority function):余分な関節を持つロボットで、複数の目的のどれを優先するかを表す関数
- ヨー (yaw):上下の軸まわりの回転(首を左右に振る動き)
- ラグランジュ関数 (Lagrangian):運動エネルギーから位置エネルギーを引いた関数。運動方程式を導くのに使う
- リターゲティング:人の動きなどを、体の形が違うロボットやキャラクターの動きに置き換えること
- リンクパラメータ (link parameter):ロボットの部品の長さや取り付け角度など、形を表す数値
- 連結剛体:変形しない部品(剛体)を関節などでつなげたもの
- レンチ (wrench):物体に働く「押す力」と「ねじる力」をセットにした量
- レンチベクトル (wrench vector):物体に働く「押す力」と「ねじる力」をまとめた6個の数値の組
- ロール (roll):前後の軸まわりの回転(首を左右にかしげる動き)
- ロール・ピッチ・ヨー角 (roll, pitch and yaw angles):ロール・ピッチ・ヨーの3つの回転角で物体の向きを表す方法
- ロドリゲスの回転公式 (Rodrigues' rotation formula):回転軸と回転角から、回転を計算するための行列を求める式
- ロボット座標系:ロボットを基準に位置や姿勢を表す座標系
3. 制御理論(144件)
- behavior-based method:「障害物を避ける」のような単純な行動を組み合わせてロボットを動かす手法
- BIBO安定:入力の大きさが限られていれば、出力も限られた大きさに収まるという安定性
- Bode線図:入力の周波数を変えたときに、出力の大きさとタイミングのずれがどう変わるかを示すグラフ
- compliant motion control:周囲の物に合わせて柔らかく動くように制御すること
- CPG制御:歩行のような周期的な運動を、生物の神経回路をまねた仕組みで生み出す制御
- drift-freeシステム:入力をゼロにすれば、勝手に動くことなくその場で止まっている性質を持つシステム
- machine control:建設機械などを、システムが自動で制御する方式
- machine guidance:機械の位置や施工の目標を画面などで示し、操作する人を支援する方式
- path following:決められた道に沿って移動するように制御すること。時間の指定なしに道をたどる点が特徴
- PID制御:目標とのずれの大きさ(比例)、ずれの蓄積(積分)、ずれの変化(微分)を組み合わせて調整する、最も広く使われる制御
- PLC:Programmable Logic Controller(プログラマブルロジックコントローラ)の略。工場の機械を順序どおりに動かす制御装置
- 安定 (stability):揺らされるなどの乱れがあっても、もとの状態に戻っていく性質
- 安定増大装置 (stability augmentation system, SAS):飛行機などの機体の揺れを抑えて安定しやすくする装置
- 位相遅れ補償:ゆっくりした動きへの精度を高めるための制御の調整方法
- 位相空間:位置や速度などの状態を軸にとった空間。動きの変化を図で表すのに使う
- 位相交差角周波数:入力と出力のタイミングのずれがちょうど半周期(-180度)になる周波数
- 位相進み補償:応答を速くし、振動しにくくするための制御の調整方法
- 位相線図:入力の周波数によって、出力のタイミングのずれがどう変わるかを示すグラフ
- 位相余裕:制御が不安定になるまでの「タイミングのずれ」に対する余裕
- 一巡伝達関数:信号がフィードバックの輪を1周するときの、全体の入出力の関係
- 位置・速度制御:目標の位置や速度に合わせて動かす制御
- 因果性:入力が加わる前に出力が現れることはない、という性質
- 陰的制御 (implicit control law):入力を式で直接計算できず、方程式を解いて求める必要がある制御則
- インパルス応答:一瞬だけ強い入力を与えたときのシステムの反応
- インピーダンス制御:ばねやダンパーのように、押されたときの力と動きの関係を調整する制御。人や物と触れ合う場面で使う
- インボリューティブ (involutive):いくつかの動きの向きを組み合わせても、新しい向きが生まれない性質
- 応答性:入力に対して、どれだけ素早く正確に反応できるか
- オブザーバ (state observer):センサで直接測れない内部の状態を、入力と出力から推定する仕組み
- 可安定 (stabilizable):制御を加えることで、システムを安定にできる性質
- 可観測 (observable):出力を観察すれば、内部の状態がすべてわかる性質
- 可観測性行列 (observability matrix):内部の状態を出力から求められるかを判定するための行列
- 可観測性グラム行列 (observability Gramian matrix):内部の状態がどれくらい観測しやすいかを数値で表す行列
- 可観測性ペンシル:内部の状態を出力から求められるかを判定する数学的な道具
- 可観測モード:出力を見ることでわかる、内部の動きの成分
- 可検出 (detectable):観測できない部分があっても、その部分は放っておけば収まる性質
- カスケード型制御則:制御を内側と外側の2重以上に重ねる方式。位置の制御の内側に速度の制御を入れる構成など
- 可制御性 (controllability):入力を加えることで、状態を望みどおりに動かせる性質
- 可制御性行列 (controllability matrix):入力で状態を動かせるかを判定するための行列
- 可制御性グラム行列 (controllability Gramian matrix):入力で状態がどれくらい動かしやすいかを数値で表す行列
- 可制御性接分布 (controllability distribution):非線形なシステムで、どの方向に動かせるかを調べるための数学的な道具
- 可制御性ペンシル:入力で状態を動かせるかを判定する数学的な道具
- 可制御モード:入力で操作できる内部の動きの成分
- 仮想質量:制御によって、実際とは違う重さがあるかのように動かすときの設定値
- 仮想粘性係数:制御によって、実際とは違う動きにくさ(ねばりけ)があるかのように動かすときの設定値
- カップリング (coupling):ある部分の動きが別の部分に影響を与えること。軸同士をつなぐ部品(軸継手)も同じ呼び名
- 可到達性:今の状態から、目標の状態へたどり着ける性質
- 慣性補償項:物体の動かしにくさの影響を打ち消すために、制御に加える項
- 観測モデル (observation model, measurement model):今の状態のときに、センサからどんな値が得られるかを表した数式
- 感度関数:外乱や誤差が、制御の結果にどれくらい影響するかを表す関数
- 管理制御:現場の制御の上で全体を監督・調整する制御
- 逆運動学ベースの制御則:手先の目標位置から求めた関節角度を使って、ロボットを動かす制御方法
- 極 (pole):システムが安定か、どれくらいの速さで応答するかを決める重要な値
- 局所可制御 (locally controllable):ある状態の近くに限れば、入力で望みどおりに動かせる性質
- 局所漸近安定 (locally asymptotically stable):目標の状態の近くからであれば、最終的に目標へ戻っていく性質
- 極配置 (pole assignment, pole placement):システムの応答の速さや安定性を決める「極」を、望みの値に設定する設計方法
- クローズドループ:結果を測定して入力に戻し、ずれを修正しながら動かす構成。フィードバック制御と同じ
- グローバル・エントレインメント (global entrainment):多数の振動する要素が、全体で歩調を合わせるようになる現象
- 計算トルク法:ロボットの運動方程式を使って必要な力を計算し、複雑な影響を打ち消す制御方法
- ゲイン交差角周波数:入力と出力の大きさが同じ(0dB)になる周波数
- ゲインスケジューリング:動作の条件に合わせて、制御の強さを切り替える方法
- ゲイン線図:入力の周波数によって、出力の大きさがどう変わるかを示すグラフ
- ゲイン余裕:制御の強さをあとどれだけ上げると不安定になるかを示す余裕
- 厳密な線形化問題:非線形なシステムを、座標変換などによって、近似せずに線形のシステムとして扱えるようにする問題
- 厳密にプロパー (strictly proper):入力が変わっても出力が瞬時には変わらないシステムの性質(分母の次数が分子の次数より大きい伝達関数)
- 合意プロトコル (consensus protocol):複数のロボットが通信し合い、値や判断を一致させるためのルール
- 剛性制御:ロボットの硬さ(押されたときの変形しにくさ)を調整する制御
- 構造化特異値:モデルのあいまいさがあっても制御がどこまで安定かを表す指標
- 誤差ダイナミクス (error dynamics):目標とのずれが時間とともにどう変化するかを表す式
- 最小次元オブザーバ (minimal order state observer):測れない状態だけを推定するようにして、計算を小さくしたオブザーバ
- 最適レギュレータ:ずれの小ささと使うエネルギーの少なさのバランスが最も良くなるように作る制御器
- サンプル値系 (sampled-data system):連続的に動く対象を、一定の時間間隔で測定して制御するシステム
- 散乱行列:入ってきた波と出ていく波の関係を表す行列
- 散乱変換:通信遅れがあっても遠隔操作が不安定になりにくいように、信号を「波」の形に変換する方法
- 受動性:外からもらった以上のエネルギーを生み出さない性質。ばねやダンパーが代表例
- 状態 (state):位置や速度のように、今後の動きを決めるのに必要な情報の組
- 状態観測器 (state observer):センサで直接測れない内部の状態を、入力と出力から推定する仕組み(オブザーバ)
- 状態空間 (state space):位置や速度などの状態を軸にとった空間。今の状態は1つの点で表せる
- 状態空間モデル:システムの動きを、内部の状態の変化と、出力の式の組で表したモデル
- 状態遷移関数:今の状態と入力から、次の状態を計算する関数
- 状態フィードバック制御:位置や速度などの状態を測って入力に反映させる制御方法
- 状態方程式:内部の状態が時間とともにどう変化するかを表す式
- 自律系 (autonomous system):時刻によって性質が変わらないシステム(「自分で判断するロボット」という意味ではない)
- 自律分散制御則:全体の司令塔を置かず、各要素が周囲の情報をもとに自分で動く制御のルール
- スーパバイザリーコントロール:人は目標や大まかな指示を与え、細かい動きは機械に任せる方式
- スケールドH∞制御問題:重みを付けて扱いやすくした、ロバスト制御の設計問題(H∞制御問題)
- ステップ応答:入力をある時点で一気に変えたときのシステムの反応
- 絶対安定条件:遠隔操作で、相手の環境がどんなものでも安定に動くための条件
- 漸近速度ベクトル場 (asymptotic velocity field):目標へ徐々に近づくように、各地点での進むべき速度と向きを決めたもの
- 双曲的平衡点 (hyperbolic equilibrium):そのまわりの動きを、直線的な近似で正しく判断できる平衡点
- 相補感度関数:目標値への追従のしやすさを表す関数。感度関数と足すと1になる
- 測定方程式 (measurement equation):今の状態と、センサの測定値の関係を表す式
- 大域的漸近安定 (globally asymptotically stable):どんな状態から始めても、最終的に目標の状態へ落ち着く性質
- 体幹コンプライアンス制御:胴体(体幹)の動きを柔らかく調整して、バランスを保つ制御
- ダンピング制御:動きにブレーキのような抵抗を加えて、振動を抑える制御
- 力帰還型 (force feedback type):遠隔操作で、ロボット側が受けた力を操作する人へ返す方式
- 力逆送型 (force reflection type):遠隔操作で、ロボット側が受けた力を操作する人へ送り返す方式
- 力順送型バイラテラル制御 (force-projecting bilateral control):遠隔操作で、操作する人の力をロボット側へ送る方式
- 力制御:位置ではなく、物に加える力の大きさが目標どおりになるようにする制御
- 直線追従制御:決められた直線に沿って進むようにする制御
- 定常カルマンフィルタ:推定の強さを一定に固定して、計算を軽くしたカルマンフィルタ
- 定常偏差:制御が落ち着いたあとも残る、目標とのずれ
- 伝達関数 (transfer function):入力に対して出力がどう反応するかを1つの式で表したもの
- 転置ヤコビ行列ベースの制御則:関節の力と手先の力の関係を使ってロボットを動かす制御方法
- 同一次元オブザーバ:システムの内部の状態をすべて推定するオブザーバ
- ナイキスト軌跡:周波数ごとの応答を1本の曲線で表した図。制御の安定性を判断するのに使う
- 入出力安定 (bounded-input bounded-output):入力の大きさが限られていれば、出力も限られた大きさに収まるという安定性
- 入力状態安定 (input-to-state stable, ISS):入力が小さければ状態も小さく収まり、入力がなくなれば落ち着くという安定性
- ハイブリッド制御:位置の制御と力の制御など、複数の制御方式を組み合わせる方法
- バイラテラル制御 (bilateral control):操作する側とロボット側で、動きと力を互いに伝え合う遠隔操作の制御
- 波変数:通信遅れがあっても遠隔操作を安定にするために、力と速度をまとめて「波」として扱う変数
- パルス伝達関数:一定の時間間隔で動くデジタル制御で、入力と出力の関係を表す式
- 引き込み (entrainment):振動するもの同士がだんだんタイミングを揃えていく現象
- 非自律系 (non-autonomous):時刻によって性質が変わるシステム
- 非双曲的平衡点 (non-hyperbolic equilibrium):そのまわりの動きを直線的な近似だけでは判断できない平衡点
- ビヘービアベースト制御:「障害物を避ける」のような単純な行動を組み合わせて動作を決める制御
- 比例・積分・微分制御:目標とのずれの大きさ(比例)、ずれの蓄積(積分)、ずれの変化(微分)を組み合わせて調整する制御
- フィードバック制御:結果を測定し、目標とのずれをなくすように入力を修正する制御。エアコンの温度調節が身近な例
- フォーメーション制御:複数のロボットが隊列を保ちながら移動する制御
- フルビッツ行列式:制御システムが安定かどうかを、式の係数から判定するために作る数の表(行列式)
- プロクシベースト・アドミタンス制御 (proxy-based admittance control):仮想の点を間に置いて、ばねのように柔らかく動きながら安全性も確保する制御
- ブロケット (Brockett):車輪ロボットのようなシステムで「なめらかな制御では止められない場合がある」という条件で知られる研究者
- ブロック線図 (block diagram):制御の信号の流れを、箱と矢印で表した図
- プロパー (proper):入力と出力の関係を表す式が現実的な形であること(分子の次数が分母の次数以下)
- 分解加速度制御:目標の手先の加速度を、各関節の加速度に分けて指令する制御
- 分散相対制御器:各ロボットが、周りとの位置関係だけを使って動く制御の仕組み
- 分離の原理 (separation principle):「状態の推定」と「制御」を別々に設計してから組み合わせてもよい、という原理
- 平衡点:何も変化が起きず、そのまま止まっていられる状態
- ベクトル軌跡:周波数応答の大きさとずれを平面上の線で描いた図
- 包摂アーキテクチャ (subsumption architecture):単純な行動の層を積み重ね、上の層が下の層の行動を抑えたり置き換えたりして動く仕組み
- ボード線図:入力の周波数を変えたときに、出力の大きさとタイミングのずれがどう変わるかを示すグラフ
- 摩擦補償項:摩擦の影響を打ち消すために、制御に加える項
- マルチラテラル制御:複数の操作者やロボットの間で、動きや力を互いに伝え合う制御
- むだ時間要素:入力を変えても、一定時間たたないと出力に現れない部分。シャワーの温度調節がイメージしやすい
- 有限発散時刻 (finite escape time):制御が暴走し、状態が限られた時間のうちに無限大へ発散してしまう時刻
- ユニラテラル制御 (unilateral control):操作する側からロボットへ、一方向に指令を送るだけの遠隔操作の制御
- 陽的制御則 (explicit control law):今の状態から入力を直接計算できる制御則
- ラウス数列:制御システムが安定かどうかを判定するために、式の係数から作る数の並び
- ラウス・フルビッツの安定判別法:式の係数を計算するだけで、システムが安定かどうかを判定できる方法
- ラ・サールの不変原理 (LaSalle's invariance principle):エネルギーのような量を手がかりに、システムが最終的にどこへ落ち着くかを調べる原理
- リアプノフ関数:エネルギーのように「時間とともに減っていく量」を使って、システムの安定性を調べるための関数
- リアプノフ方程式:直線的なシステムが安定かどうかを調べるために使う行列の式
- リッカチ方程式:最適な制御のゲインを求めるときに解く行列の式
- リミットサイクル:ずっと同じ周期で繰り返し続ける振動のパターン
- 零点 (zero):システムの応答の仕方に影響する値で、入力を打ち消してしまう周波数にあたるもの
4. 機構・メカニズム(127件)
- automatic design method:設計を自動で行う手法
- DELTA型:土台から伸びた3本の腕で先端を支える、高速に動かせるロボットの形式。食品の仕分けなどに使われる
- epicyclic gear train:中心の歯車のまわりを小さな歯車が公転する、遊星歯車の組合せ
- FPC:薄くて曲げられる電子回路の基板
- FRP:ガラスや炭素の繊維で補強した、軽くて丈夫なプラスチック
- helical pair:ねじのように、回すと同時に軸方向へ進む部品同士のつながり
- hydrostat:タコの腕やゾウの鼻のように、骨がなく筋肉と水分の圧力で形を保つ構造
- link:ロボットの腕などの骨にあたる部分。関節同士をつなぐ
- MEMS (micro-electro-mechanical systems):半導体の加工技術で作る、ごく小さな機械と電子回路が一体になった部品。スマホのセンサなどに使われる
- planetary pinion:遊星歯車機構で、中心の歯車のまわりを公転する小さな歯車
- ring gear:内側に歯がついた輪の形の歯車
- SDM (shape deposition manufacturing):材料を積み重ねる工程と削る工程を繰り返して、部品を作る方法
- 脚 (leg):体を支えたり移動したりするための部分
- アッカーマン(・ジャントー)機構 (Ackermann-Jeantaud scheme):車が曲がるときに、内側と外側のタイヤの向きに差をつける仕組み
- アルマイト加工:アルミニウムの表面に保護膜を作り、傷やさびに強くする処理
- インフレータブルロボット:空気で膨らませる軽量なロボット
- ウェーブ・ジェネレータ (wave generator):波動歯車装置(ハーモニックドライブ)で、歯車をだ円形に変形させる部品
- 内歯車 (internal gear):内側に歯を持つ歯車
- エンジニアリングプラスチック:普通のプラスチックより強度や耐熱性が高く、機械部品にも使えるプラスチック
- 円筒対偶 (cylindrical pair):軸のまわりの回転と、軸に沿った移動の両方ができる部品同士のつながり
- エントロピー弾性:ゴムを伸ばしても縮もうとする、ゴム特有の弾力の仕組み。伸ばして整列した分子が乱雑に戻ろうとすることで生まれる
- 応力 (stress):物体の内部に生じる、面積あたりの力
- 回転関節 (revolute joint):軸まわりに回転する関節
- 回転対偶 (revolute pair):軸のまわりの回転だけができる部品同士のつながり
- からくり:仕掛けで動く日本の伝統的な機械装置
- からくり人形:からくり仕掛けで動く日本の人形
- 機械的メタマテリアル:材料そのものではなく、細かい構造を工夫することで、自然にはない性質を持たせた人工材料
- 機械時計:ばねや歯車で動く時計
- 機構 (mechanism):動きや力を伝えたり変換したりする、機械の仕組み
- 機構透明性:機構の重さや抵抗を操作する人に感じさせない性質
- 擬弾性 (pseudoelasticity, superelasticity):大きく変形しても力を抜けば元に戻る性質。形状記憶合金で見られる
- 球状歯車 (spherical gear):球の表面に歯があり、複数の方向へ回せる歯車
- 球面対偶 (spherical pair):ボールとソケットのように、あらゆる向きに回せる部品同士のつながり
- 極座標型:回転と腕の伸び縮みで手先の位置を決めるロボットの形式
- 筋肉静水圧骨格 (muscular hydrostat):タコの腕やゾウの鼻のように、骨を持たず筋肉だけで形を保ち動く仕組み
- 軽金属:アルミニウムやマグネシウムなど、比較的軽い金属
- 軽合金:アルミニウムなどの軽い金属を主成分にして作った合金
- 形式の総合 (type synthesis):目的の動きを実現できる機構の組合せを体系的に導く設計手法
- 形状記憶樹脂 (shape memory polymer):温めるなどの刺激で、もとの形に戻るプラスチック
- 公差 (tolerance):設計寸法に対して許される誤差の範囲
- コンプライアンス:力を受けたときの変形のしやすさ。柔らかさの度合い
- コンプライアント機構 (compliant mechanism):関節を使わず、部品自体が曲がることで動く機構
- サーキュラ・スプライン (circular spline):波動歯車装置(ハーモニックドライブ)で外側にある、内側に歯のついた硬い輪
- 材料押出堆積方式 (fused deposition modeling, FDM):溶かした樹脂を細く押し出し、少しずつ積み重ねて形を作る3Dプリンタの方式
- 自在継手 (universal joint):角度がついた2本の軸の間で回転を伝える部品
- ジャミング転移:砂などの粒が、ぎゅっと詰まると固まって動かなくなる現象。真空パックのコーヒー豆が身近な例
- 柔剛調節:状況に合わせて柔らかくしたり硬くしたりすること
- 柔軟機構 (compliant mechanism):関節を使わず、部品自体がたわむことで動く機構
- 数珠状ジャミング (bead jamming):数珠のようにつながった粒を締め付けて固定し、硬さを変える仕組み
- シリアルリンク機構:部品(リンク)を一直線につないだ機構。人の腕のような構造
- 真空蒸着:真空の中で材料を蒸発させ、表面に薄い膜を作る方法
- ジンバル機構 (gimbal mechanism):複数の回転軸を組み合わせて、向きを自由に変えたり保ったりする仕組み。カメラの手ぶれ補正などに使われる
- スーパーエンプラ:エンジニアリングプラスチックよりもさらに熱や力に強いプラスチック
- スケール効果:大きさが変わると、効いてくる物理現象が変わること。小さな虫が水の上に立てるのもこの一例
- スチュワートプラットフォーム (Stewart platform):伸び縮みする6本の脚で台を支え、位置と向きを自由に動かせる機構。フライトシミュレータなどに使われる
- スティックスリップ:くっついて止まる状態と滑る状態を繰り返す、ぎくしゃくした動き。ドアのきしみなどの原因
- スパッタリング:イオンをぶつけて材料の原子をはじき飛ばし、表面に薄い膜を作る方法
- 静水圧骨格 (hydrostatic skeleton):ミミズのように、体の中の液体の圧力で体の形を保つ仕組み
- 生分解性ロボット:自然環境で分解される材料でできたロボット
- 繊維強化プラスチック (fiber reinforced plastics):ガラスや炭素の繊維で補強した、軽くて丈夫なプラスチック
- 繊維状ジャミング (fiber jamming):繊維の束を締め付けて固定し、硬さを変える仕組み
- 双安定性 (bistability):スイッチのように、力を加え続けなくても2つの状態のどちらかで安定する性質
- 層状ジャミング (laminar jamming, layer jamming):薄いシートを重ねて押し付け、摩擦を増やして硬さを変える仕組み
- ソフトメカニズム:柔らかい材料を使って動く仕組み
- ソフトロボット:柔軟な素材で構成されたロボット
- ソフトロボット学:柔軟なロボットの設計や制御を扱う学問
- ソフトロボティクス:柔軟な素材と構造を活かすロボット工学分野
- 対偶 (pair):2つの部品が接触してつながり、動ける方向を制限している部分。関節の機械的な表現
- 太陽歯車 (sun gear):遊星歯車機構の中心にある歯車
- 多関節筋:複数の関節をまたぐ筋
- 単関節筋:一つの関節だけをまたぐ筋
- 弾性ヒンジ (flexure hinge):部品の一部を薄くして曲がるようにした関節
- 弾性論:物体に力を加えたときの変形と内部の力を扱う理論
- 超多関節型ロボット:ヘビのように非常に多くの関節を持つロボット
- 超弾性 (superelasticity, pseudoelasticity):大きく変形しても力を抜けば元の形に戻る性質。形状記憶合金で見られる
- 直進対偶 (prismatic pair, prismatic joint):直線方向の移動だけができる部品同士のつながり
- 直動関節 (prismatic joint, prismatic pair):直線方向に伸び縮みする関節
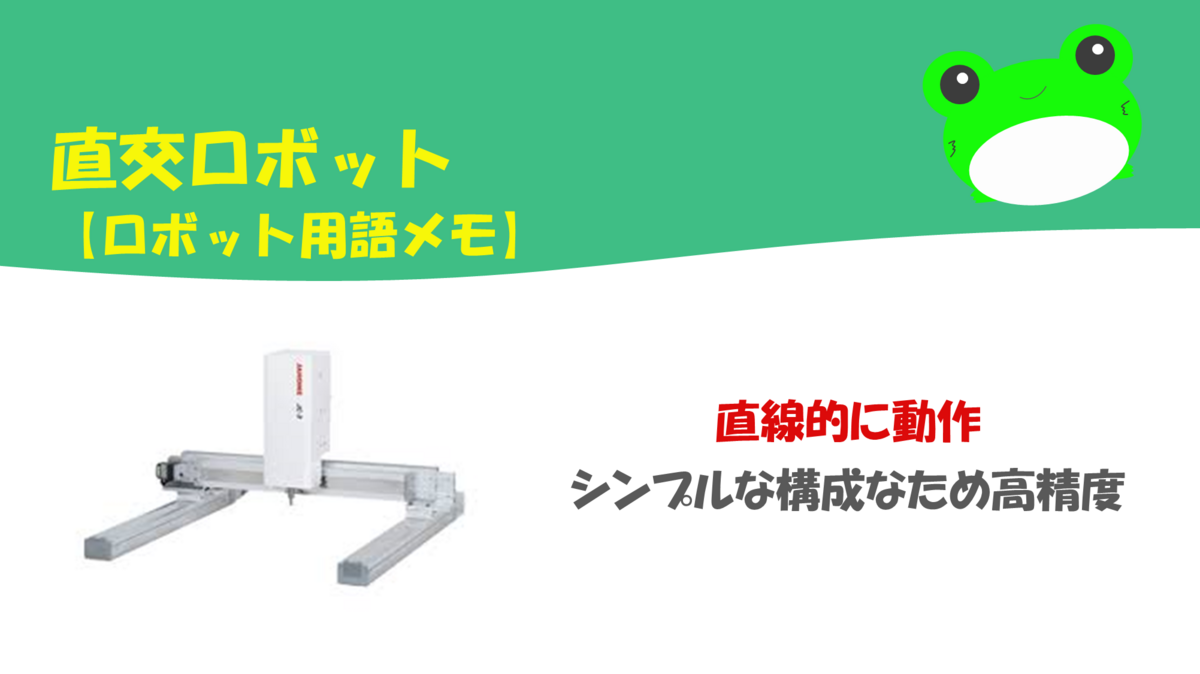
- 直角座標型:前後・左右・上下の直線の動きで手先の位置を決めるロボットの形式
- 直交座標型:前後・左右・上下の直線の動きで手先の位置を決めるロボットの形式
- ディファレンシャルギヤ (differential gear):車が曲がるときに左右のタイヤの回転差を吸収する歯車装置
- 低融点合金:融点が低い合金
- 伝達機構:モータなどの力や動きを、必要な場所へ伝える仕組み
- 導電性液体:電気を通す液体
- 導電性エラストマー:電気を通す、ゴムのように伸び縮みする材料
- 導電性繊維:電気を通す繊維
- 動力伝達機構 (power transmission mechanism):モータなどの力を、動かしたい部分へ伝える仕組み(歯車やベルトなど)
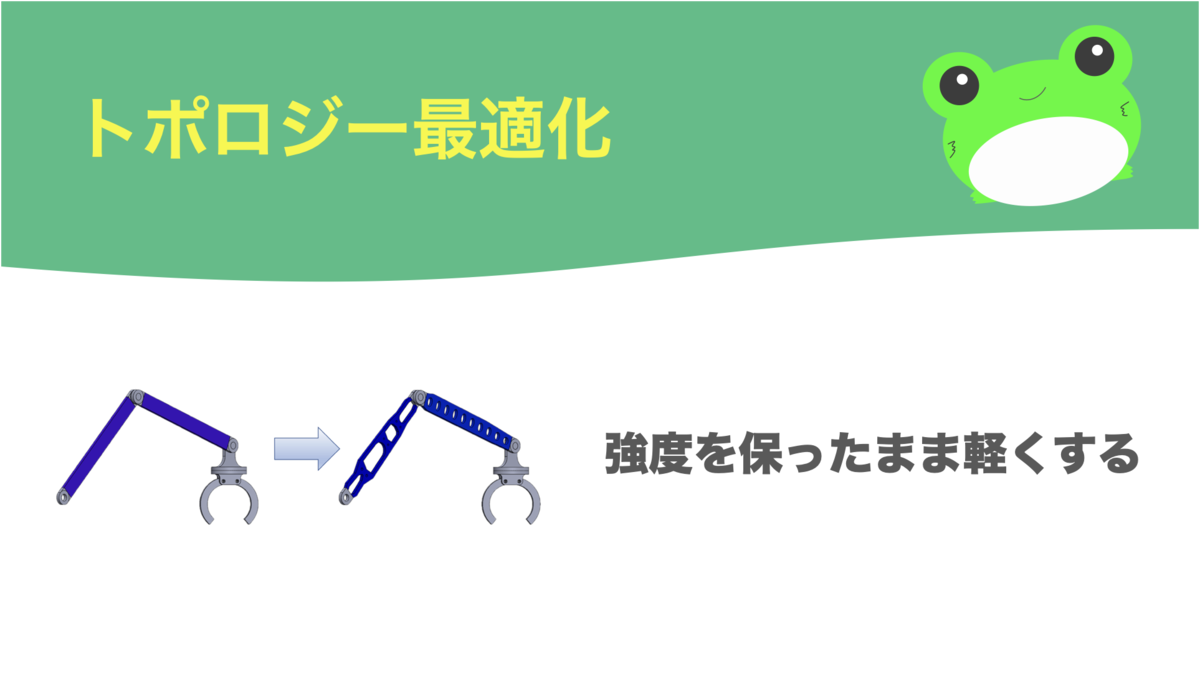
- トポロジー最適化:コンピュータ計算で「どこに材料を置き、どこを抜くか」を決め、軽くて強い形を求める設計手法
- 内骨格:人間のように、体の内側にある骨で体を支える構造
- 二関節筋:二つの関節をまたぐ筋肉
- ねじり摩擦モーメント (torsional friction moment):接触している面の上で物体を回そうとしたときに、それを止めようとする摩擦
- 能動索状機構:ヘビのようにしなやかに曲がる、細長いひも状の機構を自分で動かすもの
- ハーモニックドライブ (harmonic drive, strain wave gear):金属の歯車をわずかに変形させて回す、小型で大きく減速できる減速機。ロボットの関節によく使われる
- 歯車減速機:歯車で回転を遅くする代わりに、回す力を大きくする装置
- パラレルメカニズム:土台と先端を複数の腕で同時につなぐ機構。速くて精度が高い
- パラレルリンク型ロボット (parallel link robot, parallel robot):土台と先端を複数の腕で同時につないで支えるロボット
- パラレルリンク機構:土台と先端を複数の腕で同時につなぐ機構
- パラレルリンクロボット (parallel link robot, parallel robot):土台と先端を複数の腕で同時につないで支えるロボット
- パラレルロボット (parallel link robot, parallel robot):土台と先端を複数の腕で同時につないで支えるロボット
- 汎用プラスチック:ペットボトルや袋など、日常品に広く使われるプラスチック
- 光造形方式 (stereolithography apparatus):液体の樹脂に光を当てて固め、少しずつ形を作る3Dプリンタの方式
- ひずみ (strain):物体が力を受けたときに変形した割合
- ひずみ度 (strain):もとの長さに対して、どれだけ伸び縮みしたかの割合
- フレキシブルエレクトロニクス:曲げられる基板の上に作る電子回路の技術
- フレキシブルプリント回路基板 (flexible printed circuits):薄くて曲げられる電子回路の基板
- フレクスプライン (flexspline):波動歯車装置(ハーモニックドライブ)で、変形しながら回る薄いカップ形の歯車
- ポリイミドフィルム:熱に強い薄いプラスチックのフィルム。曲がる基板によく使われる
- マグネシウム合金:軽量なマグネシウムを主成分とする合金
- メカトロニクス:機械工学と電子工学を組み合わせた技術
- メカニカルインタフェース (mechanical interface):部品同士を物理的に接続するための形や寸法の決まり。ロボットの手首とハンドの取り付け部など
- モジュール:交換や組み替えができる機能のまとまり
- モジュラ型ロボット:交換可能なモジュールを組み合わせて構成するロボット
- モジュラ機構:同じ形のユニットをつなげて作る機構
- 遊星キャリア (planetary carrier):遊星歯車の軸を支えて、一緒に回る部品
- 遊星歯車 (planetary gear, planetary gear set):太陽のまわりを惑星が回るように、中心の歯車のまわりを小さな歯車が回る仕組み
- 遊星歯車減速機:遊星歯車を使って回転を遅くし、力を大きくする装置
- ユニバーサルジョイント (universal joint):角度がついた2本の軸の間で回転を伝える部品
- らせん対偶:ねじのように、回すと同時に軸方向へ進む部品同士のつながり
- ラチェット効果 (ratchet effect):左右の非対称な形などにより、動きが一方向へ偏る効果
- リソグラフィー:光を使って細かいパターンを基板に焼き付ける加工技術。半導体の製造に使われる
- リビングヒンジ (living hinge):材料の一部を薄くして作る蝶番。プラスチック容器のふたなどに使われる
- リベット:部材を接合する金属製の留め具
- 粒状ジャミング (granular jamming):砂などの粒を入れた袋から空気を抜くと、粒が固まって硬くなる現象。物をつかむハンドなどに使う
- 流体構造連成 (fluid-structure interaction):水や空気の流れと物体の変形が、互いに影響し合う現象
- リンク機構 (link mechanism):棒状の部品をいくつもつないで動きを伝える機構
- レジスト:光が当たると性質が変わる材料。細かい加工をするときの保護膜に使う
- 連続ロボットアーム:ゾウの鼻のように、関節を持たず全体がなめらかに曲がるロボットアーム
- ロボット設計:ロボットの機構や仕様を決める設計
5. アクチュエータ・駆動(102件)
- electroactive polymer:電気を加えると変形するプラスチックなどの材料
- ionic polymer metal composite:電圧をかけると曲がる、薄いプラスチックと金属の複合材料
- IPMCアクチュエータ:電圧で曲がる柔らかい材料(IPMC)を使った駆動装置
- microcontroller:小さな機械に組み込まれ、センサやモータを動かす小型のコンピュータ(マイコン)
- PWM変調:電気をすばやくオン・オフし、オンの時間の割合で出力を調整する方法
- transistor-transistor logic (TTL):トランジスタを使ったデジタル回路の方式。0と1を決まった電圧で表す
- アキュムレータ:油圧の装置で、圧力のかかった油をためておく機器
- アクチュエータ:電気や流体のエネルギーを動きに変える駆動装置
- アクチュエータ・エフォート・センシング:力を測るセンサを使わず、モータなどが出している力から接触を検知する方法
- 圧縮空気:空気圧で動く機器のエネルギー源となる、押し縮められた空気
- 圧力源:機器に圧力を与える空気や油などを送り出す装置
- 圧力制御弁:空気や油の圧力を調整する弁
- 圧力容器:高い圧力の液体や気体を入れておく容器
- アフタクーラ:圧縮して熱くなった空気を冷やし、水分を取り除く装置
- アモルファスシリコン太陽電池:規則的な結晶ではない薄いシリコンを使った太陽電池
- アルカリ蓄電池:アルカリ性の液体を使う、充電できる電池。ニッケル水素電池など
- インテリジェントアクチュエータ:センサや制御回路が一体になった駆動装置
- インバータ:直流の電気を、周波数を変えられる交流に変える装置。モータの速さの調整に使う
- エアコンプレッサ:空気を圧縮し圧縮空気を作る機械
- エナジーハーベスティング:光や振動、熱など身の回りのわずかなエネルギーを集めて電気に変える技術
- エネルギーハーベスティング:光や振動、熱など身の回りのわずかなエネルギーを集めて電気に変える技術
- 音響放射圧:強い音波が物体を押す力。小さな物を浮かせる研究などに使われる
- 片ロッド型:シリンダ(筒)の片側にだけ棒が出ている形式
- 管路:流体などが通る管状の経路
- 機能性流体 (functional fluid):電気や磁気を加えると、硬さなどの性質が変わる液体
- 逆圧電効果:圧電材料に電圧をかけると、わずかに変形する現象
- 球面モータ (spherical motor):1つで球を自由な方向に回せるモータ。人の肩のような動きができる
- 空圧ラバーアクチュエータ:空気を入れてゴムを膨らませて動かす駆動装置
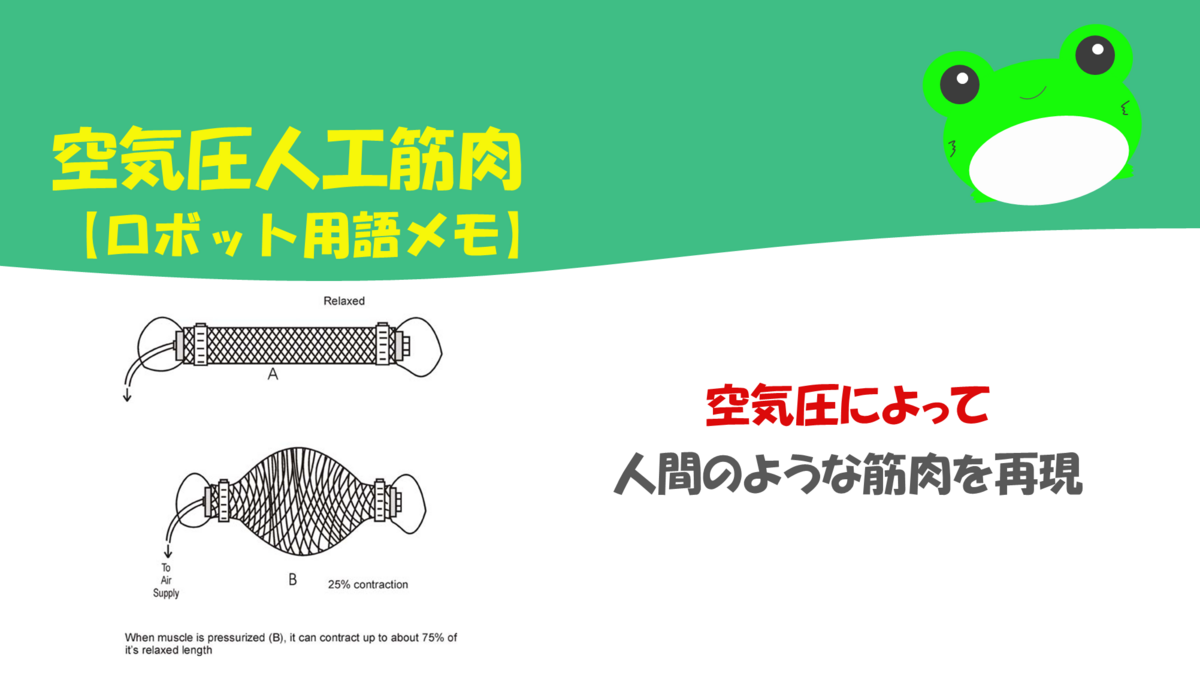
- 空気圧式McKibben型人工筋肉:ゴムチューブを網で覆った人工筋肉。空気を入れると膨らんで縮み、物を引っ張る
- 空気圧縮機:空気を圧縮して圧縮空気を作る機械
- 空気圧シリンダ:圧縮空気で棒を押し出して、直線的に動かす装置
- 空気圧人工筋:空気の圧力で筋肉のように縮む駆動装置
- 空気圧モータ:圧縮空気で回転する駆動装置
- 形状記憶合金 (shape memory alloy, SMA):変形させても、温めると記憶していた形に戻る金属
- 高速オンオフ:弁などをすばやくオン・オフして、流れる量を調整する方式
- 高分子アクチュエータ:プラスチックやゴムなどの柔らかい材料を変形させて動かす駆動装置
- 交流機:交流の電気で動くモータや発電機
- 固体高分子形燃料電池 (PEFC):薄い膜を使って水素と酸素から発電する電池。燃料電池車に使われる
- 固体酸化物形燃料電池:セラミックスを使い、高温で発電する燃料電池
- サーボドライバ:モータを指令どおりに動かすための電力を調整する装置
- サーボ弁 (electro-hydraulic servo valve):電気の信号に合わせて油の流れを細かく調整する弁
- 集束超音波:虫メガネで光を集めるように、一点に集めた超音波
- 人工筋アクチュエータ:筋肉のように伸縮して動くアクチュエータ
- 人工筋肉:筋肉に似た伸縮動作をする材料や素子
- 水圧駆動システム (water hydraulic drive system):油の代わりに水を使う、圧力で動かす駆動システム
- スイッチトリラクタンスモータ (SR motor):コイルに順番に電気を流し、鉄のかたまりを引き寄せて回すモータ。構造が単純で丈夫
- ステッピングモータ (stepping motor):電気信号を1回送るごとに決まった角度だけ回るモータ。3Dプリンタなどに使われる
- 制御弁:空気や油の流れる量や圧力を調整する弁
- 生体筋:生物が持つ筋組織
- 静電アクチュエータ:電気を帯びたもの同士が引き合う力で動かす駆動装置
- 静電モータ:電気を帯びたもの同士が引き合う力で回るモータ
- 積層型圧電アクチュエータ:電圧で少し変形する素子(圧電素子)を重ねて、動きを大きくした部品
- 繊維強化ゴム人工筋肉:繊維で補強して、力強く縮めるようにしたゴムの人工筋肉
- ソフトアクチュエータ:柔軟な材料でできた駆動装置
- ターボ式:羽根車を回して液体や気体を送る方式
- 太陽電池:光エネルギーを電力に変える電池
- 多自由度モータ (multi degree-of-freedom motor):一つで複数の自由度の動きを生み出すモータ
- 蓄電池:繰り返し充電して使える電池
- 超音波モータ (ultrasonic motor, USM):耳に聞こえない細かい振動を利用して回るモータ。静かでカメラのレンズなどに使われる
- 直接形燃料電池 (direct fuel cell):燃料を水素に変えず、そのまま使って発電する電池
- 直流機:直流の電気で動くモータや発電機
- 直流電動機 (DC motor):電池のような直流の電気で回るモータ
- 直流モータ (DC motor):電池のような直流の電気で回るモータ
- デューティー比:オンとオフの繰り返しのうち、オンになっている時間の割合
- 電気静油圧アクチュエータ (EHA, electro-hydrostatic actuator):電動ポンプと油圧を一体にした駆動装置。小型でも大きな力を出せる
- 電気二重層キャパシタ (electric double layer capacitor, EDLC):電気をすばやくためたり出したりできる大容量の部品
- 電気-油圧サーボ弁 (electro-hydraulic servo valve):電気の信号に合わせて油の流れを細かく調整する弁
- 同期モータ (synchronous motor):電源の周期に合わせて回るモータ
- 鉛蓄電池:自動車のバッテリーなどに使われる、鉛と硫酸を使う充電できる電池
- 熱アクチュエータ:温めたときの変形を利用して動かす駆動装置
- 燃料電池:水素などの燃料を化学反応させて電気を作る装置
- バイオハイブリッド:生物の細胞や組織と人工の部品を組み合わせたもの
- バイオロボット:生物の細胞や組織などを使って動くロボット
- バイモルフ型圧電アクチュエータ:電圧で少し変形する素子(圧電素子)を2枚貼り合わせ、曲がるようにした部品
- パッシェンの法則:気体の中で火花が飛び始める電圧を、気圧と距離の関係で示した法則
- バッテリー:電気を蓄え供給する電池
- バッテリーマネジメントシステム (BMS):電池の残量や温度などを見張り、安全に充放電できるよう管理する仕組み
- パルス幅変調制御 (pulse width modulation, PWM):電気をすばやくオン・オフし、オンの時間の割合で出力を調整する制御
- 比例制御弁:電気の信号の大きさに合わせて、開き具合が変わる弁
- ポリフッ化ビニリデン (PVDF):力を加えると電気が生じるプラスチック
- マイクロアクチュエータ:ごく小さな動きを生み出す駆動装置
- マイクロ超音波モータ:超音波の振動で動く、ごく小さなモータ
- マッキベン型人工筋肉:ゴムチューブを網で覆った人工筋肉。空気を入れると膨らんで縮み、物を引っ張る
- 無線給電:ケーブルをつながずに電気を送ること。スマホの置くだけ充電が身近な例
- モータ (motor):電気エネルギーを回転運動に変える駆動装置
- 油圧アクチュエータ (hydraulic actuator):油の圧力で動かす駆動装置。建設機械のように大きな力が必要な場面で使う
- 油圧サーボ系 (hydraulic servo system):油の圧力で動かしながら、センサで確認して位置や力を目標に合わせる仕組み
- 油圧シリンダ (hydraulic cylinder):油の圧力で棒を押し出し、直線的に動かす装置
- 油圧ポンプ:油に圧力をかけて送り出す機器
- 油圧モータ (hydraulic motor):油の圧力で回転する駆動装置
- 誘電エラストマアクチュエータ (dielectric elastomer actuator):柔らかいゴム状の膜に電圧をかけて変形させる人工筋肉
- 誘導モータ (induction motor):磁石を使わず、電磁気の力で回転する交流モータ。洗濯機や工場の機械などに広く使われる
- 容積式:ピストンなどで、空間の大きさを変えて液体や気体を送る方式
- 揺動型アクチュエータ (oscillating rotary actuator):決まった角度の範囲を往復回転する駆動装置
- リチウムイオン電池:スマホや電気自動車に使われる、軽くて充電できる電池
- リチウムポリマ:リチウムイオン電池の一種で、薄く作りやすい電池。ドローンなどによく使われる
- リニアモータ (linear motor):回転ではなく、直線的な動きを直接生み出すモータ。リニアモーターカーが代表例
- リラクタンスモータ (reluctance motor):磁石に鉄が引き寄せられる力を使って回るモータ
- ロータ:モータの回転する部分
- ロッドレス型:棒(ロッド)が飛び出さない形式の、直線的に動く駆動装置。場所を取らないのが利点
- ワイヤ駆動方式:細いワイヤで離れたモータの力を伝えて動かす方式。先端を軽くできる
- ワイヤレス給電:配線なしで電力を供給する技術
6. センサ・計測(98件)
- 2ゲージ法:ひずみゲージ(変形を測るセンサ)を2枚使って測る回路の組み方
- 3次元距離画像センサ:画像の各点について、物までの距離がわかるセンサ
- 4ゲージ法:ひずみゲージ(変形を測るセンサ)を4枚使って、より正確に測る回路の組み方
- 6軸力覚センサ:3方向の押す力と3方向のねじる力をまとめて測るセンサ。ロボットの手首によく付けられる
- critical temperature resistor (CTR):ある温度を超えると電気抵抗が急に変わる部品
- electronic tongue:味を数値化するために、複数の化学センサを組み合わせた装置
- FETバイオセンサ:電気信号の変化を使い、血液や体液の中の物質などを検出するセンサ
- fiber Bragg grating (FBG):光ファイバの中に作った細かい構造を利用し、変形や温度を測るセンサ
- GPS:人工衛星の電波を使って現在地を求める、アメリカのシステム
- light detection and ranging (LiDAR, laser imaging detection and ranging):レーザー光を飛ばして跳ね返る時間から、周囲の物までの距離を測るセンサ。自動運転車にも使われる
- magnetometer:磁気の強さや向きを測るセンサ。方位の検出に使う
- MEMS gyroscope (MEMSジャイロ):半導体技術で作るごく小さな、回転の速さを測るセンサ。スマホにも入っている
- multibeam echosounder:音波を複数の方向に出して、海底の地形を広く測る装置
- negative temperature coefficient (NTC):温度が上がると電気抵抗が下がる性質
- positive temperature coefficient (PTC):温度が上がると電気抵抗が上がる性質
- quartz crystal microbalance (QCM):水晶の振動の変化から、ごくわずかな重さの変化を測る装置
- real time kinematic GNSS (RTK-GNSS):人工衛星の信号と地上の基準局を使い、センチメートル単位で位置を求める方法
- RGBDセンサ:カラーの写真と、物までの距離を同時に撮れるセンサ
- RLG:レーザー光を輪の中で回して、回転の速さを測るセンサ(リングレーザジャイロ)
- アウトサイドイン方式 (outside-in):ロボットや人の外に置いたカメラなどで、位置を測定する方式
- 圧電効果:力を加えると電圧が発生する現象。また、その逆に電圧を加えると変形する現象
- インサイドアウト式 (inside-out):ロボットやゴーグル自身に付けたカメラなどで周囲を見て、自分の位置を測定する方式
- 衛星測位システム (global navigation satellite system, GNSS):GPSなどの人工衛星の信号を使って現在地を求めるシステムの総称
- エンコーダ (encoder):モータなどの回転の角度や位置を、数値の信号として取り出すセンサ
- オドメトリ:車輪の回転数などから、どれだけ動いたかを計算して現在地を推定する方法
- 温度覚:温かさや冷たさを感じる感覚
- 核磁気共鳴 (nuclear magnetic resonance, NMR):強い磁石の中で原子の中心部が特定の電波に反応する現象。MRIに応用されている
- 加速度センサ (accelerometer):速さの変化を測るセンサ。重力も検知できるので傾きもわかる
- カメラ:画像を撮影するセンサ
- カラーカメラ:カラー画像を撮影するカメラ
- 感圧抵抗 (force sensitive resistor, FSR):押されると電気抵抗が変わるシート状のセンサ
- 感覚機能統合型能動スコープカメラ:ヘビのように動くスコープカメラに、周囲の様子を知るセンサを組み込んだもの
- 干渉測位:複数のアンテナで受けた電波の違いを利用して、位置を精密に求める方法
- 慣性計測装置 (inertial measurement unit, IMU):加速度と回転の速さを測るセンサをまとめた装置。姿勢や動きの計算に使う
- 間接測定 (indirect measurement):直接測れない量を、別の測定値から計算で求める方法
- 感度 (sensitivity):入力の変化に対して、出力がどれだけ敏感に変わるか
- ガンマ線:透過力の強い高エネルギーの電磁波
- 起歪体:力を受けてわずかに変形する金属部品。この変形からセンサで力を測る
- キャリブレーション:測定器の誤差を測り、正しい値が出るように調整すること
- 筋電:筋肉が動くときに発生する小さな電気信号
- 空気浮上型能動スコープカメラ:空気を噴き出して先端を浮かせ、がれきの中などでも進みやすくしたスコープカメラ
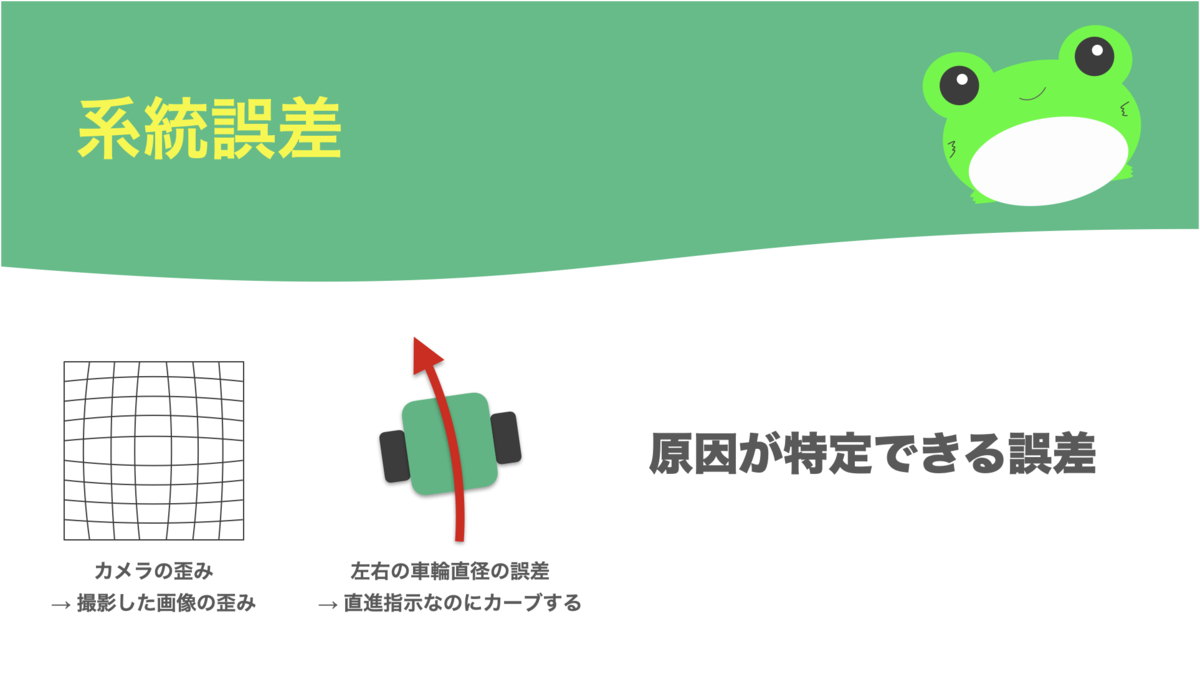
- 系統誤差 (systematic error):いつも同じ方向にずれる誤差。測定器の調整で減らせることが多い
- ゲージ率:ひずみゲージの感度を示す値。変形の割合に対し、電気抵抗がどれだけ変わるか
- 高精度GNSS:通常のGPSより高い精度(センチメートル単位など)で位置を求める方式
- サーミスタ (thermistor):温度によって電気抵抗が大きく変わる部品。温度センサに使う
- 差動増幅:2つの入力の差を大きくする回路。ノイズの影響を減らせる
- 磁気センサ:磁石などの磁気を検出するセンサ
- ジャイロコンパス (gyrocompass):回転するコマの性質を利用して、真北を調べる装置。船で使われる
- ジャイロセンサ (gyroscope):物体がどれくらいの速さで回転しているかを測るセンサ
- 視野拡張トラッキング顕微鏡システム:細かいものを追いかけながら、見える範囲を広げて観察できる顕微鏡システム
- 柔軟センサ:体の動きなどに合わせて曲がったり伸びたりできるセンサ
- 触覚センサ (tactile sensor):人の皮膚のように、接触や押される強さを感じ取るセンサ
- 伸縮センサ:伸び縮みを検出するセンサ
- 振動型ジャイロ (vibrating structure gyroscope):振動している部品が回転で受ける力を測り、回転の速さを求めるセンサ
- 振動子:決まった周期で振動する部品
- 水晶振動子方式:水晶が決まった周期で振動する性質を利用した方式
- ステレオカメラ:2台のカメラの見え方の違いから、物までの距離を求めるカメラ。人の両目と同じ原理
- スマートケーブル:センサや通信の機能を備えた、インフラ点検などに使うケーブル
- 正確さ (trueness):測定値の平均が、本当の値にどれだけ近いか
- 精密さ (precision):何度測っても同じような値になるか(ばらつきの小ささ)
- ゼーベック効果 (Seebeck effect):2種類の金属をつないで温度差をつけると、電気が発生する現象。温度計測に使われる
- センサ:温度や距離などの情報を測り、電気信号に変える装置
- 測域センサ (scanning laser range finder, laser range scanner):レーザーを回転させながら周囲を測り、物までの距離を調べるセンサ
- 打音検査:壁や部品を叩いたときの音で、ひび割れなどの異常を調べる検査
- タッチパッド:指でなぞって位置入力を行う平面状の入力装置
- タッチパネル:画面への接触で位置を検出する入力装置
- 超音波センサ (ultrasonic sensor):超音波の反射で距離や物体を検出するセンサ
- 直接測定 (direct measurement):対象量を直接計器で測る方法
- ドップラー式対地速度計 (Doppler velocity log, DVL):音波の周波数の変化を利用して、水中ロボットなどの海底に対する速さを測る装置
- 内界センサ:関節の角度や体の傾きなど、ロボット自身の状態を測るセンサ
- ナローマルチビームソナー:細い音波を多数出し、海底の地形を細かく調べる装置
- 熱電対 (thermocouple):2種類の金属をつないで作る温度センサ。温度差で生じる電圧を測る
- 能動スコープカメラ:自分で向きを変えたり進んだりできる細長いカメラ。がれきの中の調査などに使われる
- 半導体式:半導体の部品を使って測定する方式
- 光ファイバジャイロ (fiber-optic gyroscope):光ファイバの中を進む光のわずかなズレから、回転の速さを測る装置
- ひずみゲージ:金属の薄い箔が伸び縮みしたときの電気抵抗の変化から、物の変形を測るセンサ
- ブリッジ回路:4つの抵抗を組み合わせ、ごくわずかな抵抗の変化を測れるようにした回路
- 分解能 (resolution):見分けられる最小の違い。カメラなら細かさ、センサなら検出できる最小の変化
- ホール素子 (Hall effect sensor):磁気の強さを電圧として検出する部品
- ポテンショメータ (potentiometer):回転や移動の量を、電気抵抗の変化として測るセンサ
- マイクロセンサ:微小なスケールの物理量を測るセンサ
- マイクロホン:音を電気信号に変換する装置
- 膜型表面応力センサ (membrane-type surface stress sensor):薄い膜に分子がくっついたときのわずかな変形から、匂いの成分などを検出するセンサ
- 曲げセンサ:曲がりの量を検出するセンサ
- 味覚センサ (taste sensor):甘味や塩味などの味の成分を検出するセンサ
- 見守りセンサ:高齢者などの様子を離れた場所から確認するために使うセンサ
- ミリ波レーダ (millimeter wave radar):波長がミリメートル単位の電波で、物までの距離や速さを測る装置。雨や霧に強く車に使われる
- 有効数字:測定値のうち信頼できる桁の数字
- リードスイッチ (reed switch):磁石を近づけるとオン・オフが切り替わる小さなスイッチ
- 力覚センサ:加わった押す力やねじる力を測るセンサ
- リモートセンシング:人工衛星などから、離れた場所の様子を観測する技術
- 量子化誤差 (quantization error):なめらかな値を、とびとびの数値に丸めたときに生じる差
- リングレーザジャイロ (ring laser gyroscope):レーザー光を輪の中で回して、回転の速さを測るセンサ
- レートジャイロ (rate gyro):回転の速さを直接測るジャイロ
- レセプタ:外からの刺激を受け取る部分
- レゾルバ (resolver):モータの回転角度を測るセンサ。熱や振動に強い
- レンズアレイ (lens array):小さなレンズをたくさん並べた部品
- ロータリーエンコーダ:回転の角度や速さを測るセンサ
7. 信号処理・画像・認識(128件)
- 3Dガウシアンスプラッティング:たくさんのふわっとした色の粒を重ねて、写真のように3次元の景色を描く技術
- A-D変換 (analog to digital conversion):なめらかな電圧などの信号を、コンピュータが扱える数値に変えること
- ARToolKit:マーカーをカメラで読み取り、映像の上に3DCGを重ねる(AR)ためのソフトウェア
- Computational Auditory Scene Analysis:たくさんの音が混ざった中から、どんな音がどこで鳴っているかをコンピュータで分析すること
- continuous-time SLAM (CT-SLAM):自分の動きを連続的な線として扱う、地図作成と位置推定(SLAM)の方法
- extended Kalman filter SLAM (EKF-SLAM):カルマンフィルタという推定方法を使って、地図作成と位置推定を同時に行う方法
- I-PPM変調:電気信号のパルス(短い波)の位置で情報を送る方式の一つ
- ICP:2つの点の集まりがぴったり重なるように、位置合わせを繰り返す方法
- inverted pulse position modulation:パルス(短い波)の位置で情報を送る方式の一つ
- iterative closest points:2つの点の集まりがぴったり重なるように、位置合わせを繰り返す方法
- multiple signal classification (MUSIC):複数のマイクなどで受けた信号から、音や電波がやってくる方向を求める方法
- on-off keying (OOK変調):信号をオン・オフすることで、0と1を送る方式
- pulse position modulation (PPM変調):パルス(短い波)を置く位置で情報を送る方式
- Rao-Blackwellized particle filter SLAM:現在地の候補をたくさん用意して絞り込む方法で、地図作成と位置推定を同時に行う手法
- RBPF-SLAM:現在地の候補をたくさん用意して絞り込む方法を使ったSLAM(地図作成と位置推定を同時に行う技術)
- samples per second (sps):1秒間に何回データを取るかを表す単位
- SfM:色々な角度から撮った写真から、物の3次元の形とカメラの位置を求める手法
- simultaneous localization and mapping (SLAM):ロボットが動きながら、周囲の地図作りと自分の位置の推定を同時に行う技術
- SpCoSLAM:地図を作りながら、場所の名前や意味も一緒に学習するSLAM手法
- stereoscopic sound:音の方向や広がりが感じられるように再現した音
- structure from motion (structure-from-motion):色々な角度から撮った写真から、物の3次元の形とカメラの動きを求める手法
- Visual SLAM (visual simultaneous localization and mapping):カメラの映像を使って、地図作りと自分の位置の推定を同時に行う技術
- z変換:デジタル信号を分析しやすい形に変換する数学的な方法
- アーチファクト:測定や処理の途中で混入する、本来はないはずのノイズや像
- アクティブ聴覚 (Active Audition):ロボット自身が動いたり向きを変えたりして、音をよりよく聞き取る技術
- 圧縮センシング (compressed sensing):信号の大部分がゼロであることを利用して、少ない測定から元の信号を復元する手法
- アナグリフ (anaglyph):赤青メガネで見ると立体的に見える画像
- アナログディジタル変換器 (analog-to-digital converter, ADC):なめらかな電圧などの信号を、コンピュータが扱える数値に変える部品
- 位相スペクトル (phase spectrum):信号の各周波数の成分が、タイミング的にどれだけずれているかを表したもの
- 位置ドリフト:推定した現在地が、時間とともに少しずつ本当の位置からずれていく現象
- 移動平均処理 (moving average):データの区間をずらしながら平均を取り、変動をなめらかにする処理
- ウィナーフィルタ (Wiener filter):ノイズの混ざった信号から、元の信号をできるだけ正確に取り出すフィルタ
- ウィナー・ヒンチンの定理 (Wiener-Khintchine's theorem):信号の周期性を表す量と、周波数ごとの強さが、互いに変換できるという定理
- 動き推定:連続した画像などから、物がどう動いたかを求める処理
- 薄板平滑化スプライン (thin plate spline):薄い金属板を曲げるようなイメージで、点の間をなめらかにつなぐ方法
- エイリアシング (aliasing):細かい信号を粗い間隔で読み取った結果、本来と違う低い周波数に見えてしまう現象。映像で車輪が逆回転して見えるのが例
- オクルージョン:手前の物に隠されて、対象が見えなくなること
- 音環境理解:周囲の音の状況を認識し理解すること
- オプティカルフロー:動画の各点がどの方向にどれくらい動いているかを表したもの
- 音源定位 (sound source localization, SSL):音の発生源の方向や位置を推定すること
- 音源分離 (sound source separation):混ざった音から、人の声や楽器などの音を別々に取り出すこと
- 音声認識 (automatic speech recognition):音声を文字列に変換する技術
- 確定信号 (deterministic signal):式などで値が決まり、将来の値も予測できる信号
- 加算平均 (averaging, arithmetic mean):複数のデータを足して平均する処理
- 加算平均処理 (averaging, ensemble mean):何度も測ったデータを平均して、ノイズを減らす処理
- 画像処理:画像から情報を抽出・加工する処理
- カルマンフィルタ (Kalman filter):ノイズを含む測定値と予測を組み合わせて、現在の状態を順番に推定していく方法
- 完全SLAM問題:これまで通ったすべての道のりと地図全体をまとめて推定する問題
- 機能認識:「座れるもの」のように、見た目だけでなく何に使えるかを認識すること
- ギブズの現象 (Gibbs' phenomenon):急に値が変わる信号を波の足し合わせで表すときに、境目付近に振動が残る現象
- 局所記述子 (local descriptor):画像の中の小さな部分の特徴を数値で表したもの。写真の照合などに使う
- 近接画像:対象に近接して撮影した画像
- クラウド画像認識:画像をインターネット上のコンピュータへ送って認識させること
- グレイコード (Gray code):隣り合う数の間で1桁だけが変わる数の表し方。回転センサなどの読み取りミスを減らせる
- 計測モデル (measurement model):今の状態のときに、センサからどんな値が得られるかを表した数式
- 高速フーリエ変換 (fast Fourier transform, FFT):信号に含まれる周波数を効率よく計算する方法
- 行動推定:観測から人などの行動を推定すること
- サラウンドサウンド (surround sound):複数のスピーカで、周囲から音に包まれるように再生する方法
- サンプリング (sampling):なめらかに変化する信号を、一定の間隔で読み取ること
- サンプリング定理 (sampling theorem):信号を正しく再現するには、含まれる最高周波数の2倍より細かく読み取る必要がある、という定理
- 時系列信号 (time series signal):時間順に並ぶ信号
- 時系列データ (time series data):時間順に記録されたデータ
- 自己相関関数 (auto-correlation function):信号を時間でずらしたときに、元の信号とどれくらい似ているかを表す関数。周期を見つけるのに使う
- 姿勢推定:物体の向きを推定すること
- 遮蔽:対象が他の物に隠れて見えなくなること
- 情報状態ベクトル (information state vector):情報フィルタ(カルマンフィルタの一種)で使う数値の組
- 情報フィルタ (information filter):カルマンフィルタと同じ推定を、「情報の量」という別の形で表した方法
- 振幅スペクトル (amplitude spectrum):信号に含まれる各周波数の成分の大きさを表したもの
- ステレオ:2つの視点の見え方の違いから、立体の情報を得る方式
- セグメンテーション:画像を「人」「道路」「空」のように意味のあるまとまりに分ける処理
- センサフュージョン (sensor fusion):複数のセンサの情報を組み合わせて、より正確に状態を推定する手法
- センサ融合 (sensor fusion):複数センサの情報を統合して精度や信頼性を高めること
- 占有格子地図:空間をマス目に分け、それぞれのマスに物がある確率を記録した地図
- 双一次変換 (bilinear transformation):なめらかな信号向けに設計した制御やフィルタの式を、デジタル用の式に変換する方法
- 相互相関関数 (cross correlation function):2つの信号をずらしたときの似ている度合いを表す関数。時間の遅れを調べるのに使う
- 短時間フーリエ変換 (short-time Fourier transform, STFT):信号を短い時間に区切って周波数を調べる方法。音の時間変化を分析できる
- 逐次SLAM:新しいセンサデータが入るたびに、地図と自分の位置を更新するSLAM
- 逐次ベイズフィルタ:新しい測定値が入るたびに、推定結果を更新していく計算方法
- 地図構築 (map building):センサ情報から環境の地図を作ること
- 注視処理:注目している対象を優先して処理すること
- 聴覚エピポーラ幾何 (auditory epipolar geometry):左右のマイクで聞こえる音の時間差から、音の方向を幾何学的に求める考え方
- 定Q変換 (constant-Q transform, CQT):音楽の音階のように、低い音は細かく、高い音は粗く周波数を分析する方法
- 定常不規則信号 (stationary random signal):ランダムだが、時間が経っても平均やばらつきの性質が変わらない信号
- 逓倍:信号の周波数を2倍、3倍のように整数倍にすること
- データ対応付け (data association):センサで見たものが、地図やこれまで見たもののどれにあたるかを結びつける処理
- 適応フィルタ (adaptive filter):環境の変化に合わせて、自動で設定を変えるフィルタ
- 点群地図:たくさんの3次元の点で周囲の形を表した地図
- テンプレートマッチング:見本の画像を動かして、画像の中で最も似ている場所を探す方法
- 透視投影変換:3次元の世界が、カメラで2次元の画像に写る様子を計算すること
- 同相:複数の信号の波の山と谷のタイミングが揃っていること
- 頭部伝達関数 (head related transfer function, HRTF):音源から耳に届くまでの間に、頭や耳の形によって音がどう変わるかを表したもの
- 特性インピーダンス:電線などを伝わる信号の電圧と電流の比。信号の反射を防ぐために揃える
- 独立成分分析 (independent component analysis, ICA):混ざった信号から、統計的に互いに無関係な元の信号を取り出す方法
- トランスオーラルシステム (transaural system):ヘッドホンを使わず、スピーカだけで左右の耳に別々の音を届けて立体音響を再現する方法
- ドローン聴覚 (drone audition):ドローンに付けたマイクで、地上の音や声を聞き取る技術
- ナイキスト周波数 (Nyquist frequency):読み取りの回数(サンプリング周波数)の半分の周波数。これより高い成分は正しく記録できない
- 二端子対網:入力側と出力側にそれぞれ2本の端子を持つ回路。内部を気にせず扱える
- ノイズ:欲しい信号に混ざった不要な変動
- パーシバルの定理 (Parseval's theorem):信号の強さの合計は、時間で見ても周波数で見ても同じになるという定理
- バイキュービック法 (bicubic method):周囲の16個のピクセルを使って、画像を自然に拡大縮小する方法
- バイノーラル録音・再生 (binaural recording and reproduction):人の耳の位置にマイクを置いて録音し、イヤホンで聞くと臨場感のある音になる技術
- パララックスバリア:細いすき間を通して左右の目に違う画像を見せ、メガネなしで立体に見せる方式
- パルスコード変調制御 (pulse code modulation, PCM):音などの信号を一定間隔で読み取り、数値(0と1)にして表す方法
- パワースペクトル (power spectrum):信号の中で、どの周波数がどれくらいのエネルギーを持つかを表したもの
- パワースペクトル密度 (power spectral density):周波数1Hzあたりのエネルギーを表したもの。周波数ごとの強さの分布
- ビームフォーミング (beamforming):複数のマイクやアンテナを使って、特定の方向の信号だけを強くする技術
- ひび割れ検出:構造物表面のひび割れを見つける検査
- フィルタ:信号から欲しい成分を取り出したり、不要な成分を取り除いたりする処理
- フーリエ変換 (Fourier transform):信号を、どの高さの波がどれくらい含まれているかに分解する計算。音を音階に分けるイメージ
- 不規則信号 (random signal):値を正確に予測できず、確率で扱う必要がある信号
- 符号化 (coding):情報をデジタルの数値に変換すること
- 物体検出:画像中の物体の位置と種類を見つける処理
- ブラインド分離 (blind source separation):混ざり方を知らなくても、混ざった信号から元の信号を取り出す方法
- 変調 (modulation):情報を送るために、波の強さや周波数を変えること
- ポーズグラフ:ロボットの通った位置を点、点の間のつながりを線で表した図。地図のずれの修正に使う
- ポーズ調整 (pose adjustment):ずれがなくなるように、ロボットの通った位置を全体で調整すること
- マイクロホンアレイ (microphone array):複数のマイクを並べた装置。音の方向を調べたり特定の音を聞き取ったりできる
- 窓関数 (window function):信号の一部を切り出すために、区間の端がなめらかになるように掛ける関数
- リアルタイムビジョン:映像が入ってくる速さで、画像処理を行う視覚システム
- 離散フーリエ変換 (discrete Fourier transform, DFT):コンピュータ向けに、とびとびの数値データを周波数に分解する計算
- 量子化 (quantization):なめらかな値を、決まった段階の数値に丸めること
- 両耳間位相差 (interaural phase difference):左右の耳に届く音の波のタイミングの差。音の方向を判断する手がかり
- 両耳間強度差 (interaural intensity difference, IID):左右の耳に届く音の強さの差。音の方向を判断する手がかり
- 両耳聴アプローチ (binaural approach):人の両耳のように2つのマイクを使って、音の方向を調べたり聞き取ったりする方法
- ループ検出 (loop detection):ロボットが一度通った場所に戻ってきたことに気づく処理
- ループ閉じ込み (loop closure):一度通った場所に戻ったと気づいたときに、地図にたまったずれをまとめて直す処理
- 連続ウェーブレット変換 (continuous wavelet transform):信号の時間と周波数の変化を、さまざまな大きさの波を使って分析する方法
- ロボットビジョン:ロボットが画像から環境を認識する技術
8. 機械学習・AI(152件)
- active inference:脳は「予測と現実のずれ」を減らすように、物事の感じ方や行動を決めているとする考え方
- AIエージェント(自律型エージェント):目標を伝えると、手順を自分で考えて実行してくれるAI
- back propagation through time (BPTT):時間の流れがあるデータを学習するとき、過去へさかのぼって誤差を伝え、モデルを修正する方法
- CLIP:画像と文章の意味を結びつけて学習するAIモデル
- degree of autonomy:システムが人の助けなしにどこまで自分で判断・行動できるかの度合い
- Diffusion Policy:画像生成AIの技術(拡散モデル)を応用して、ロボットの動きを生成する学習方法
- dynamic movement primitive (DMP, dynamic movement primitives):なめらかな動きをばねのような数式で表し、人の動きの学習などに使う手法
- hidden Markov model (HMM):直接は見えない状態の変化を、観測データから確率的に推測するモデル。音声認識などに使われた
- integrated task and motion planning:「何を行うか」と「どう動くか」の計画をまとめて行う手法
- learning from human demonstration (LfD):人のお手本を見せて、ロボットに動きを覚えさせる手法
- long short-term memory (LSTM):過去の重要な情報を長く覚えておける、時系列データ向けのニューラルネットワーク
- LoRA(低ランク適応):AIモデル全体を学習し直さず、少ない追加データで調整する手法。画像生成で好みの画風を覚えさせるのにも使う
- MDP:Markov Decision Process(マルコフ決定過程)の略。状態・行動・報酬で意思決定を表す、強化学習の基本モデル
- multimodal latent Dirichlet allocation:映像や音、言葉など複数の情報をまとめて、物の概念を学習するモデル
- multiple time-scales recurrent neural network (MTRNN, multiple timescales recurrent neural network):ゆっくり変わる動きと速く変わる動きを、別々の層で学習するニューラルネットワーク
- narrow passage problem:通り道が狭いほど、経路を見つけにくくなる問題
- Open X-Embodiment:さまざまなロボットの動作データを集めた大規模なデータセット
- OpenVLA:誰でも利用できる、画像と言葉からロボットの動きを出力するAIモデル
- PaLM-E:大規模な言語モデルに、ロボットの視覚やセンサの情報を入力できるようにしたモデル
- probabilistic inference for learning control (PILCO):実際の試行回数を抑えつつ、動きを学習する手法。不確かさを考慮したモデルを使う
- programming by demonstration (PbD):人のお手本を見せて、ロボットに動きを教える手法
- ProMPs:人のお手本の動きのばらつきも含めて、確率で動きを表す手法
- rapidly-exploring dense tree (RDT):RRT(ランダムに枝を伸ばす経路探索)を発展させた、空間にまんべんなく点を置いて枝を伸ばす手法
- rapidly-exploring random tree (RRT):ランダムに選んだ方向へ木の枝のように候補を伸ばして、経路を探す手法。複雑な環境でも使いやすい
- recurrent neural network with parametric bias (RNNPB):動きごとの違いを少数の値で表し、それを変えることで動きを切り替えられるニューラルネットワーク
- SayCan:言語モデルで言葉の指示を理解し、ロボットが実際にできる行動を選ぶ手法
- Sim-to-Real転移:シミュレーションの中で学習した結果を、実際のロボットに移すこと
- symbol emergence in robotics tool kit:ロボットが経験から言葉の意味を学ぶ研究に使うソフトウェア
- TAMP:「何を行うか」と「どう動くか」の計画を一緒に考える枠組み
- TD学習:「次の予測」と「今の予測」の差を使って、行動の価値を少しずつ更新する強化学習
- temporal difference:ある時点の予測と、少し後の予測の差(TD誤差)
- variational autoencoder (VAE):データを少数の特徴にまとめ、そこから新しいデータを作り出すAIモデル
- アクションチャンキング (ACT):次の1手だけでなく、複数の動きをひとまとめにして予測する手法。動きがなめらかになる
- 遺伝的アルゴリズム (genetic algorithm, GA):生物の進化のように、良い候補を残して掛け合わせ、少しずつ良い答えを探す方法
- 遺伝的プログラミング:生物の進化のように、プログラムを掛け合わせて良いものを探す手法
- インコンテキスト学習:AIに渡した指示文の中の例を見て、その場で振る舞いを合わせる能力
- 埋め込み表現 (embedding):言葉や画像を、意味の近いものが近くに並ぶような数値の列で表すこと
- 運動プリミティブ:「手を伸ばす」のように、複雑な動きを作るための基本部品となる動き
- エージェント:周囲の状況を見て、自分で判断・行動するプログラムやロボット
- オフライン強化学習:ロボットを新しく動かさず、すでに集めたデータだけで行動を学ぶ強化学習
- カーネル動的方策計画法 (KDPP, Kernel DPP):強化学習の一種。データ同士の似ている度合いを使って計算を行う手法
- カーネル法:データ同士の似ている度合いを使うことで、複雑な関係を単純な計算で扱えるようにする手法
- 階層的二次計画法:優先順位をつけた複数の目標を、優先度の高い順に満たしながら解く計算方法。人型ロボットの全身の制御などに使う
- ガウス過程回帰:データから関数の形を予測する手法。予測とその不確かさを同時に求められる
- 拡散モデル:データに少しずつノイズを加える過程を逆にたどり、ノイズから画像などを生成するモデル
- 確率的運動プリミティブ (probabilistic movement primitives):人のお手本の動きのばらつきも含めて、確率で動きを表す手法
- 確率的生成モデル:データがどのような確率の仕組みで生まれたかを表すモデル
- 過剰汎化 (over-generalization):幼児が四本脚の動物をすべて「ワンワン」と呼ぶように、言葉の意味を広げすぎること
- 過剰弁別 (over-discrimination):言葉の意味を狭く解釈しすぎること。自分の家の犬だけを「ワンワン」と呼ぶなど
- 環境モデル:ロボットが周囲の様子をコンピュータ上で表したもの
- 機械学習:大量のデータからコンピュータが自動でパターンやルールを学ぶ技術
- 記号接地問題:コンピュータが扱う言葉(記号)が、現実世界の何を指しているのかをどう結びつけるかという問題
- 記号創発システム:言葉のような記号が、人々の関わりや経験の中で自然に生まれ、変化していく仕組み
- 記号創発問題:言葉のような記号がどのように生まれるのかを問う問題
- 記号創発ロボティクス (symbol emergence in robotics):ロボットを使って、言葉や意味がどう生まれるかを研究する分野
- 記号論的アプローチ:言葉や記号がどう意味を持つかに注目して研究する方法
- 基盤モデル:大量のデータで事前に学習した大規模なAIモデル。少し調整すれば幅広い用途に使える
- 逆誤差伝搬法:出力の誤りを出力側から入力側へ逆向きに伝え、各部分の調整量を計算する、ニューラルネットワークの学習方法
- 強化学習:試行錯誤を通じて、「報酬」が最も多く得られる行動を学ぶ手法。ゲームの攻略をイメージするとわかりやすい
- 強化学習モデル:強化学習で使う、環境の仕組みや行動の選び方を表したモデル
- 教師あり学習:問題と正解のセットをたくさん与えて学習させる手法
- 教師なし学習:正解を与えず、データの中の傾向やまとまりを見つけさせる手法
- 局所的相互作用:すぐ近くの相手とだけ影響を与え合うこと
- 空間メモリ:空間情報を記憶する仕組み
- グラウンディング:「コップ」という言葉と実物のコップのように、言葉を現実の物や行動と結びつけること
- クラスタリング:正解を与えずに、似たデータ同士をグループに分ける手法
- クラス分類:データを「犬」「猫」のように決まったグループに振り分ける問題
- グラフ探索:点と線のつながりをたどって目的地までの道を探す方法
- クロスエンボディメント学習:形の違う複数のロボットのデータを使って学習し、経験を共有する手法
- 群知能 (swarm intelligence):アリやハチの群れのように、単純な個体が集まることで生まれる賢い振る舞い
- 検索拡張生成 (RAG):質問に関連する情報を検索し、その内容を踏まえてAIに回答を生成させる手法
- 交互検証 (cross validation, CV):データを複数に分け、学習用とテスト用を入れ替えながらモデルの性能を確かめる方法
- 行動規則:行動を決めるための規則
- 行動クローニング:専門家の操作データをそのまま真似するようにロボットを学習させる方法
- 行動文法 (action grammar):単純な行動の組合せ方にも、言葉の文法のようなルールがあるとする考え方
- 最適性の原理 (principle of optimality):最短ルートの途中部分もまた最短ルートになっている、という原理
- 作業計画:作業の手順や動かし方を決めること
- 作業モデル:作業の内容をコンピュータが扱える形で表したもの
- サポートベクターマシン (SVM):異なるグループのデータの間に、余裕が最も大きくなるように境界線を引いて分類する手法
- 視覚言語行動モデル (VLA):画像と言葉の指示を受け取り、ロボットの動きを出力するAIモデル
- 視覚言語モデル (VLM):画像と言葉をまとめて理解できるAIモデル
- 思考の連鎖 (Chain-of-Thought):AIに答えだけでなく途中の考え方も順に書かせて、回答の精度を高める手法
- 自己教師あり学習:データの一部を隠して当てさせるなど、データ自身から問題を作って学習する手法
- 自己組織化 (self-organization):全体を指示する存在がいなくても、個々の相互作用で自然に秩序が生まれる現象。鳥の群れなど
- 自己組織化理論:自己組織化の仕組みを論じる理論
- 自己注意機構:文章などの中で、どの部分がどの部分に関係しているかをAIが自動で判断する仕組み。ChatGPTなどの基盤
- 指示チューニング:人の指示に沿って答えるように言語モデルを追加で学習させること
- 自然勾配学習法 (natural gradient descent):パラメータの変化が結果にどれだけ影響するかを考慮して、効率よく学習する方法
- 少数ショット学習:ごく少ない例を見るだけで、新しいことを学ぶ手法
- 進化型計算:生物の進化のように、良い候補を残しながら答えを探す計算手法の総称
- シンギュラリティー問題:AIが人間の知能を超え、社会が大きく変わるとされる転換点に関する問題
- 神経回路モデル:脳の神経細胞のつながりを数式で表したモデル
- 神経振動子:一定のリズムで信号を出し続ける神経の仕組みを数式で表したもの。歩行の制御などに使う
- 人工生命:生命の性質を人工的に再現する研究
- 人工知能 (AI):人の知的な働きを計算機で実現する技術
- 深層学習 (deep learning):何層にも重ねたニューラルネットワークで学習する手法。画像認識や生成AIなどを支える技術
- 深層強化学習:深層学習と強化学習を組み合わせて、試行錯誤から行動を学ぶ手法
- 深層生成モデル:深層学習を使ってデータの特徴を学び、新しい画像や文章などを作り出すモデル
- 深層ニューラルネットワーク:何層にも重ねたニューラルネットワーク
- 身体性AI:体を持ち、実世界で動きながら学習や判断をするAI
- 身体性ロボティクス:知能には体の形や動きが重要だとする立場から、知能を研究するロボット工学
- 垂直アーキテクチャ:機能を「認識→計画→動作」のように階層で積み重ねて順に処理する構成
- 水平アーキテクチャ:複数の機能を並列に動かし、それぞれが直接行動につながる構成
- 精神のアップロード:人の心を計算機上に移す構想
- 正則化 (regularization):モデルが複雑になりすぎないようにペナルティを加え、学習データへの当てはまりすぎを防ぐ手法
- 世界モデル:周囲の環境がどう変化するかを予測するために、AIが内部に持つモデル
- ゼロショット学習:一度も学習していないものについて、説明などの情報を手がかりに対応する手法
- 相互排他想定 (mutual exclusivity assumption):子どもが、「知らない言葉は、まだ名前を知らない物を指すはず」と考える傾向
- ソフトコンピューティング (soft computing):ニューラルネットワークやファジィ理論など、あいまいさを許して問題を解く手法の総称
- 大規模言語モデル (LLM):大量の文章を学習し、人間のように文章を理解・生成できるAIモデル。ChatGPTやClaudeなどの基盤
- 多層パーセプトロン:入力と出力の間に中間の層を持つ、基本的なニューラルネットワーク
- 畳み込みネットワーク (convolution network):画像の中の小さな特徴を順に捉えていくニューラルネットワーク。画像認識でよく使う
- 単純パーセプトロン:入力と出力の層だけで作られた、最も単純なニューラルネットワーク
- 知識蒸留:大きなモデルの出力を手本に小さなモデルを学習させ、性能を保ったまま軽くする手法
- 敵対的生成ネットワーク (GAN, generative adversarial networks):偽物を作るAIと見破るAIを競わせて、本物らしいデータを生成できるようにする手法
- 転移学習 (transfer learning):ある問題で学習した成果を、別の問題の学習に活かす手法
- 動作計画:ぶつからずに目標へ到達するために、ロボットがどう動けばよいかを決めること
- 動作プリミティブ:「手を伸ばす」のように、複雑な動きを作るための基本部品となる動き
- 動的方策計画 (dynamic policy programming, DPP):行動の選び方を少しずつ更新しながら学習する強化学習の手法
- トークナイザー:文章をAIが処理できる単位(トークン)に分割する処理
- トランスフォーマー:文章などの中のどの部分に注目すべきかを判断する仕組みを中心としたAIモデル。ChatGPTなどの基盤
- ニューラルネットワーク:脳の神経細胞のつながりをまねた、データから学習する計算モデル
- ニューラルラジアンスフィールド (NeRF):何枚かの写真から3次元の景色を学習し、別の角度からの見た目を作り出す技術
- 人間のフィードバックによる強化学習 (RLHF):人による回答の評価を「報酬」として、AIの振る舞いを調整する手法
- バックプロパゲーション:出力の誤りを出力側から入力側へ逆向きに伝え、各部分の調整量を計算する、ニューラルネットワークの学習方法
- 発見的解法 (heuristics):必ず最適とは限らないが、経験則を使って短時間でそれなりに良い答えを見つける方法
- 半教師あり学習 (semi-supervised learning):一部のデータにだけ正解を付け、残りは正解なしのまま一緒に使って学習する手法
- 汎用ロボット方策:さまざまな作業に使えるように学習された、ロボットの行動の選び方(AIモデル)
- 表象なき知能:頭の中に世界の地図や詳しいモデルを持たなくても、知的な行動はできるとする考え方
- ファインチューニング:学習済みのAIモデルに追加データを与えて、特定の用途に合わせて調整すること
- 普遍文法 (universal grammar):人間の言語すべての根底に共通する、生まれ持った文法があるとする考え方
- プランニング (planning):目標を達成するための手順や動きを事前に考えること
- プロンプトエンジニアリング:AIから望みの回答を得られるように、指示文を工夫する技術
- 文法 (grammar):言語の構造を規定する規則の体系
- 平均形態素数:1回の発話に含まれる言葉の最小単位の平均数。子どもの言語発達の指標に使う
- 並列分散モデル (parallel distributed model):たくさんの単純な処理を同時に行うことで、脳の働きを説明しようとするモデル
- ベイズ最適化:試行回数が限られるときに、結果を予測しながら次に試すべき候補を賢く選び、最適な条件を探す方法
- ヘッブ則:同時に活動した神経細胞同士のつながりが強くなるという学習の原理
- ベルマン方程式 (Bellman equation):今の行動の価値を、「すぐもらえる報酬」と「次の状態の価値」で表す式。強化学習の基礎
- 変分ベイズ (variational Bayes):直接計算するのが難しい確率の分布を、扱いやすい分布で近似して求める手法
- 方策勾配法:行動の選び方を、より多くの報酬が得られる方向へ少しずつ調整する強化学習
- マルコフ決定過程 (Markov decision process):「状態」「行動」「報酬」の3つで意思決定を表すモデル。次の状態は今の状態と行動だけで決まる。強化学習の基礎
- マルチエージェントシステム (multi-agent systems):複数のロボットやプログラムが互いに影響し合いながら動くシステム
- マルチモーダル大規模言語モデル (MLLM):文章だけでなく画像や音声なども扱える大規模言語モデル
- モーフォロジカルコンピュテーション (morphological computation):体の形や柔らかさが動きの一部を自然に担い、脳や制御の負担を減らす考え方
- モデル選択:複数の候補モデルから適切なものを選ぶこと
- 模倣学習:人のお手本を真似することで、ロボットが行動を学ぶ手法
- 予測学習:次に起こることを予測し、実際の結果との差から学ぶこと
- 予測誤差最小化:脳は予測と現実のずれを小さくするように働く、という考え方
- 予測符号化 (predictive coding):脳は常に次の入力を予測し、予測と実際の差の部分だけを処理している、という考え方
- リカレントニューラルネットワーク (RNN):直前までの情報を覚えておける、音声や文章などの時系列データ向けのニューラルネットワーク
- ロボティクストランスフォーマー (RT-2):画像と言葉から学習するAIをロボットの制御に応用した手法
9. 移動ロボット・歩行・水中/空中(172件)
- 2足歩行 (bipedal walking):二本の脚で歩く移動方式
- conventional omni wheels:車輪の周りに小さなローラーを並べた、一般的な全方向移動の車輪
- Dextre:国際宇宙ステーションの外で細かい作業を行う、2本腕のロボット
- GNSS-INS複合航法:GPSなどの衛星測位と、加速度などのセンサを組み合わせて位置を求める方法
- grapple fixture:宇宙機の側に取り付けられた、ロボットアームがつかむための取っ手
- JEMRMS:国際宇宙ステーションの日本実験棟「きぼう」に搭載されたロボットアーム
- optionally piloted vehicle:パイロットが乗っても、無人でも飛ばせる機体
- running:両足が同時に地面から離れる瞬間がある移動(走ること)
- Space Station Remote Manipulator System (SSRMS):国際宇宙ステーションの大型ロボットアーム(カナダアーム2)
- SPDM:国際宇宙ステーションで精密な作業を行うロボット(Dextreの別名)
- SRMS:スペースシャトルに搭載されていたロボットアーム
- stigmergy:アリのフェロモンのように、環境に残した痕跡を通じて間接的に協力すること
- support phase:歩くときに、足が地面について体を支えている期間
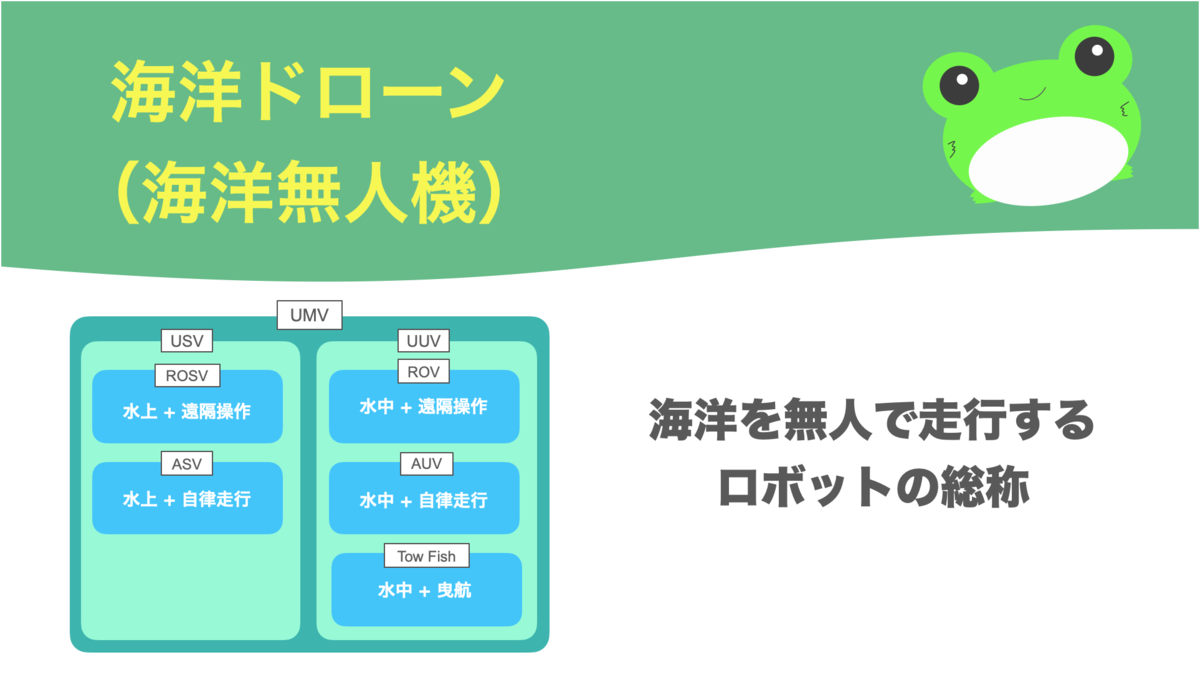
- Tow Fish(曳航型):船でロープにつないで引っ張りながら、海底などを調べる水中機器
- tractive efficiency:走行中のエネルギーが、車体を進める力にどれだけ有効に使われているかの割合
- underwater vehicle-manipulator system (UVMS):ロボットアームを取り付けた水中ロボット
- unmanned surface vehicle (USV):人が乗らずに水上を移動する船
- unmanned underwater vehicle (UUV):人が乗らずに水中を移動するロボット
- zero-moment point (ZMP):足裏の中で、床から受ける力を1点にまとめた作用点。この点が足裏の中に収まっていれば転びにくい
- 脚型:脚で移動する形式のロボット
- 脚による移動 (legged locomotion):脚を使って移動する方式。段差のある場所でも移動しやすい
- 位相地図:正確な距離より「どの場所とどの場所がつながっているか」を重視した地図。路線図に近い
- 引力ポテンシャル (attractive potential):ロボットを目標へ引き寄せるように働く、仮想の力の場
- ウェイポイント:経路上で通過すべき中継点
- 宇宙ロボット:宇宙空間で作業を行うロボット
- 運転自動化:運転操作をシステムが代行すること
- 運転自動化レベル:自動運転の度合いを段階で表す区分
- 運動量理論:プロペラが空気を押し下げる量から、推進力を計算する理論
- 遠隔操作型半水中重運搬ロボット:遠隔操作で半水中の重量物を運ぶロボット
- 円板形車輪 (disk type wheels):円板状の形をした車輪
- オムニホイール (omni wheels):車輪の周りに小さなローラーを付け、前後だけでなく横にも動けるようにした車輪
- 回転翼:ヘリコプタのプロペラのように、回転して機体を持ち上げる力を生む翼
- 回転翼機:ヘリコプタやドローンのように、回転する翼で飛ぶ航空機
- 確率的ロードマップ法 (probabilistic roadmap method, PRM):空間にランダムに置いた点をつないで道路網を作り、その上で経路を探す手法
- 火山探査:火山の状況を調べる探査
- 火山灰採取装置:火山灰を採取するための装置
- 可視グラフ (visibility graph):障害物の角などの点について、互いに直線で見通せるもの同士を結んだ図。最短経路の計算に使う
- 舵取り車輪型:車のように車輪の向きを変えて進む方向を決める移動方式
- 風外乱:風によって機体に加わる外乱
- 慣性航法装置 (inertial navigation system, INS):加速度と回転の速さを積み重ねて計算し、外部の信号なしで位置を求める装置
- きく7号 (ETS-Ⅶ):1997年に打ち上げられた、宇宙でのロボット技術などを実験した日本の人工衛星
- 軌道上マニピュレータ:宇宙の軌道上で作業を行うロボットアーム
- 球殻ドローン:ぶつかっても大丈夫なように、機体全体を球状のカゴで覆ったドローン
- 球形車輪 (ball wheel):ボールを車輪にして、あらゆる方向へ動けるようにしたもの
- 協調型自動運転:車同士や道路と通信し合いながら行う自動運転
- 局所的動作計画:すぐ周りの情報をもとに、当面の動きを決めること
- 近似セル分割 (Approximate cell decomposition):空間をマス目で大まかに分け、通れるマスをたどって経路を探す手法
- クローラ (crawler):戦車のキャタピラのように、ベルト状の帯で走行する仕組み
- クローラ型:戦車のキャタピラのような帯で進む形式
- クロール歩容 (crawl gait):一度に1本の脚だけを動かす、ゆっくりだが安定した歩き方
- 群行動:魚や鳥の群れのように、集団でまとまって動く行動
- 群ロボット:多数の小型ロボットが協力して働く集団
- 迎角:翼に当たる風の向きと翼の向きのなす角度
- 軽航空機 (lighter-than-air, LTA):飛行船のように、ヘリウムなど空気より軽い気体の浮力で飛ぶ乗り物
- 厳密セル分割 (Exact cell decomposition):障害物の形に合わせて空間を正確に区切り、経路を探す手法
- 合成型全方向車輪:複数の車輪を組み合わせて、あらゆる方向へ動けるようにした車輪
- 高精度3次元地図:自動運転に使う、車線や標識まで細かく記録された3次元の地図
- 航法システム:現在地と進むべき方向を求めるためのシステム
- 抗力:空気や水の中を動く物体の、動きを妨げる力
- 抗力係数:物体の形による抵抗の受けやすさを表す数値
- 固定翼:飛行機のように、機体に固定された翼
- 固定翼機:飛行機のように固定された翼で飛ぶ航空機
- 魚ロボット:魚の遊泳を模したロボット
- 自己位置推定 (self localization):ロボットが自分の位置を推定すること
- 支持脚 (support leg):歩くときに地面について体重を支えている脚
- 支持領域:足裏などの接地点を囲んだ範囲。重心がこの上にあれば倒れにくい
- 自動運転:人の操作なしに車両を走行させる技術
- 這行:ヘビのように体を地面につけて進む移動方式
- 車輪型:車輪で移動する形式
- 自由空間:ロボットが障害物にぶつからずに動ける範囲
- 重心-ZMPモデル:ロボットの重心の位置と足裏の力の中心の関係で歩行を表す単純なモデル
- 受動歩行:モータを使わず、重力だけでゆるやかな坂を歩いて下ること
- 受動力学 (passive dynamics):モータで動かさなくても、体の形や重さのバランスから自然に生まれる動き
- 主翼:飛行機を持ち上げる力を主に生み出す翼
- 障害物回避:移動中に障害物との衝突を避ける動作
- 小惑星探査:小惑星へ探査機を送り調査する活動
- 自律移動 (autonomous mobility):人の操作なしに自ら判断して移動すること
- 自律型水中ロボット (autonomous underwater vehicle, AUV):ケーブルにつながれず、自分で判断して水中を移動するロボット
- 自律型ロボット:自ら判断して行動するロボット
- 自律無人ボート:人が乗らず、自分で判断して航行する小型の船
- シングルロータ型:ヘリコプタのように、大きな回転翼を1つ持つ形式
- シングルロータ型回転翼機:ヘリコプタのように、大きな回転翼1つで飛ぶ航空機
- 人工ポテンシャル法 (artificial potential, potential method):目標には引き寄せられ、障害物からは押し返される仮想の力で進む道を決める手法
- 水中ドローン:水中を遠隔操作や自律で航行する小型機
- 垂直尾翼:飛行機の尾にある、機体の左右の向きのブレを抑える翼
- 水平尾翼:飛行機の尾にある、機体の上下の傾きを安定させる翼
- スクリュープロペラ (screw propeller):船で水を後ろへ押して進む力を生むプロペラ
- ステアリング (steering):車両や移動体の進行方向を操作すること
- ステアリング角度:ハンドルで切った車輪の向きの角度
- ステップ長 (step length):歩くときに片足が着いてから反対の足が着くまでに進む距離
- ストライド (stride):片足が着いてから同じ足が再び着くまでに進む距離(2歩分)
- 滑り角:タイヤの向きと、実際に進む方向のずれの角度
- 滑り率 (slip ratio):車輪の空回りや引きずりの度合い
- スリップ率 (slip ratio):車輪の空回りや引きずりの度合い
- 生物規範型水中ロボット:魚やイカなど、生き物の形や泳ぎ方をまねた水中ロボット
- 静歩行 (static walking):常に重心が足の上にあり、途中で止まっても倒れないゆっくりした歩き方
- 斥力ポテンシャル (repulsive potential):ロボットを障害物から遠ざけるように働く、仮想の力の場
- セル分割法:空間を小さな区画に分け、通れる区画をたどって経路を探す手法
- 船外活動:宇宙飛行士が宇宙船の外で行う作業
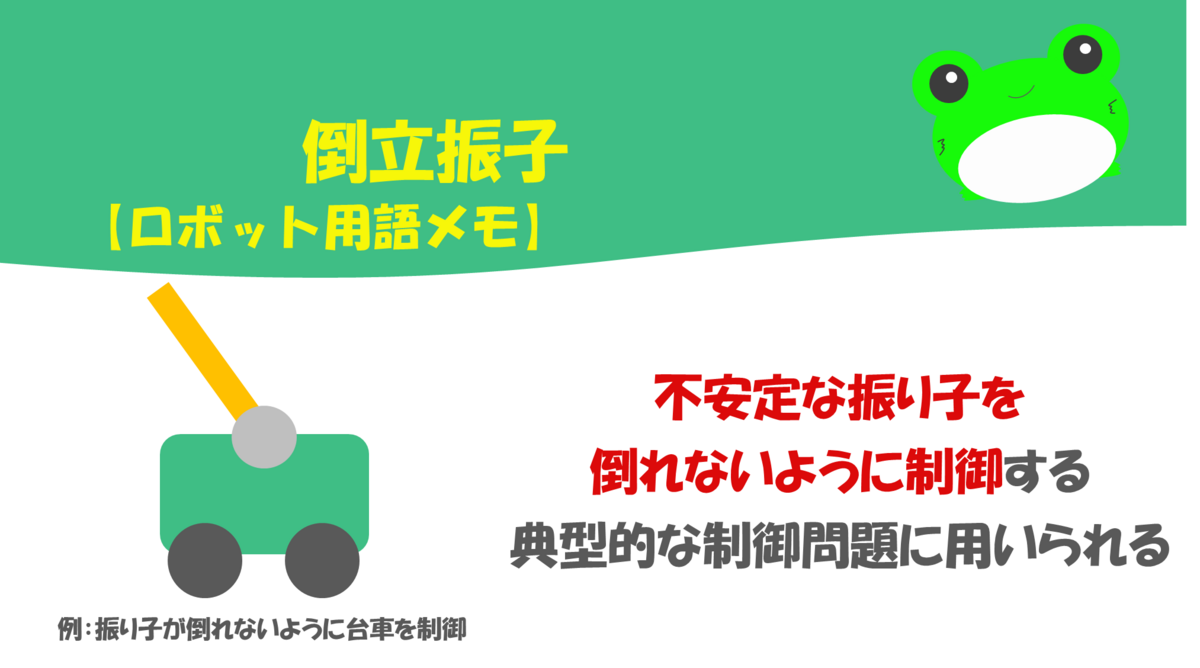
- 線形倒立振子モード (linear inverted pendulum mode, LIPM):重心の高さを一定に保って歩くと仮定し、歩行の計算を単純にしたモデル
- 全地球航法衛星システム (global navigation satellite system, GNSS):GPSなどの人工衛星の信号を使って現在地を求めるシステムの総称
- 蠕動:ミミズのように体を波のように伸び縮みさせて進む動き
- 走行:移動ロボットや車両が走って進むこと
- 走行効率:移動に使うエネルギーのうち、どれだけ有効に進むことに使えたかの割合
- 相対測位:基準となる地点からの位置を求める方法
- 大域的動作計画:環境全体の情報をもとに、目的地までの大まかな道のりを決めること
- 台形分割 (trapezoidal decomposition):通れる空間を台形に区切って、経路を探しやすくする手法
- 対向二輪方式 (two-wheeled differential drive type):左右の車輪を別々に回して、速さの差で曲がる方式。ロボット掃除機が代表例
- ダイナミックマップ:高精度の地図に、工事や渋滞、周囲の車などの変化する情報を重ねた地図
- タスクアロケーション:複数のロボットに作業を割り振ること
- タスク割当て:どのロボットにどの作業を任せるかを決めること
- 単脚支持期 (single support phase):歩行で片脚だけで体を支える期間
- 探索行動:未知の環境を探って情報を得る行動
- 探査ロボット:未知の環境を調査するロボット
- 弾性振動翼推進システム:ヒレのようにしなる翼を振動させて進む仕組み
- 単独測位:受信機1台だけで衛星の信号から位置を求める方法
- 中央パターン発生器 (central pattern generator, CPG):脳からの細かな指令なしに、歩行などのリズムを作り出す神経回路
- つくばチャレンジ:つくば市で行われる屋外自律移動ロボットの実証実験
- 適応的群れ行動:周囲の変化に合わせて、集団の動き方が変わっていくこと
- テザーケーブル:機体と地上をつなぐケーブル。電力の供給や通信に使う
- テザリング:ケーブルなどで機体をつなぎとめること
- テラメカニクス (terramechanics):柔らかい土や砂の上を車輪がどう進むかを研究する分野
- 転倒:移動体やロボットが倒れること
- 電動マルチコプタ:バッテリーとモータで複数のプロペラを回して飛ぶ機体(ドローン)
- 電動マルチロータ機:バッテリーとモータで複数のプロペラを回して飛ぶ機体(ドローン)
- 搭乗型ロボット:人が乗って操縦するロボット
- 動的歩行パターン生成:倒れないようにバランスを取りながら歩くための動きを計算すること
- 動歩行 (dynamic walking):人のように、動きの勢いでバランスを取る歩き方。途中で止まると倒れてしまう
- 動翼:機体の向きを変えるために動かす翼の部分
- 独立二輪駆動型 (two-wheeled differential drive type):左右の車輪を別々に回して、速さの差で曲がる方式。ロボット掃除機が代表例
- トライポッド歩容 (tripod gait):昆虫のように、3本の脚で体を支えながら残りの3本を動かす歩き方
- ドローン (unmanned aerial vehicle, UAV):無人で飛行する小型機
- トロット歩容:対角の脚を2本ずつペアで動かす四足歩行の歩き方。犬の小走りなど
- 二脚ロボット:二本の脚で歩行するロボット
- 波浪推進機構:波の上下の動きを利用して、燃料なしで前に進む仕組み
- ヒューマノイドロボット:人間に似た身体形状をもつロボット
- フィールドロボット:農地や災害現場など、整備されていない現場で働くロボット
- フォーメーション:複数ロボットが保つ隊形
- フォロワ:隊列の先頭(リーダ)についていくロボット
- 不整地 (rough terrain):凹凸があり平坦でない地面
- 浮力エンジン:体積を変えて浮力を調整し、水中で浮き沈みする仕組み
- ブレード翼素理論:プロペラの羽根を細かく分けて計算し、持ち上げる力を求める理論
- ボイドモデル (boids):「近づきすぎない」「同じ方向へ進む」などの単純なルールだけで、鳥の群れの動きを再現するモデル
- 歩行 (walking):脚を交互に出して移動する運動
- 歩行周期 (gait cycle):片足が着いてから、同じ足が再び着くまでの一連の動き
- ポテンシャル法 (potential method):目標に引き寄せられ、障害物から押し返される仮想の力で経路を決める手法
- 歩幅 (step length):歩行で一歩進む距離
- 歩容:どの脚をどの順で動かすかという歩き方のパターン。馬の「並足」「駆け足」などが例
- ボロノイ図法 (Voronoi diagram):複数の点について「どの点に一番近いか」で空間を区切る図。障害物から離れた道を探すのに使う
- マイクロロボット:微小サイズで動作するロボット
- マイクロロボティクス:微小スケールのロボットに関する分野
- マルチビークル:複数の移動ロボットや車両で構成されるシステム
- マルチロータ型:ドローンのように複数のプロペラを持つ形式
- マルチロータ型回転翼機:ドローンのように複数のプロペラで飛ぶ航空機
- 無索式水中ロボット:ケーブルをつながずに動く水中ロボット
- 無人ヘリコプタ:人が搭乗しないヘリコプタ
- メカナムホイール (mecanum wheels):斜めのローラーを付けた車輪。4つの回し方を変えるだけで前後左右へ移動できる
- 遊脚 (swing leg):歩いているときに地面から離れて前に振り出している脚
- 遊脚期 (swing phase):歩くときに、足が地面から離れている期間
- 有索式水中ロボット (remotely operated vehicle, ROV):ケーブルで船とつないで遠隔操作する水中ロボット
- 床反力:足が床を押したときに、床が足を押し返してくる力
- 揚力:飛行機の翼などに生じる、機体を持ち上げる力
- 揚力係数:翼の形や角度による、持ち上げる力の出やすさを表す数値
- 横滑り:進行方向に対して、車輪などが横へ滑ること
- 四脚歩行ロボット (quadruped robot):四本の脚で歩行するロボット
- 履帯 (crawler):キャタピラの帯の部分
- 立脚期:歩くときに、足が地面について体を支えている期間
- 両脚支持期 (double support phase):歩行で両脚が同時に接地している期間
- レゴリス:月や惑星の表面を覆う細かい砂や砕けた岩
- レジデントAUV:海の中に基地を持って常駐し、点検などを行う水中ロボット
- ローバ:月や火星の表面を走る探査車
- 六脚歩行ロボット (hexapod robot):六本の脚で歩行するロボット
10. マニピュレーション・ハンド(90件)
- contact wrench set (CWS):物をつかんだ指が接触を通して物に加えられる力の範囲
- end effector coupling device:ロボットアームの先端に道具(ハンドなど)を取り付けるための部品
- extra robotic thumb:人の手に追加で取り付ける、6本目の指となるロボット
- extrinsic dexterity:テーブルや壁など周囲の物を使って、物をつかみ直すなどの巧みな操作をすること
- latching end effector (LEE):宇宙のロボットアームの先端で、対象の取っ手をワイヤでつかまえる装置
- PUMA形ロボット:人の腕のような6軸の関節を持つ、古くから知られる産業用ロボット
- SCARAロボット:水平方向にアームが回転し、上下に動く組立向けロボット。電子部品の組立などに使う
- shared autonomy:人の操作とロボットの自律的な判断を組み合わせて動かす方式
- shared compliance:物に触れたときの柔らかさの調整を、人とロボットで分担する方式
- transparency:遠隔操作などで、間にある機械の存在を感じず、対象に直接触れているように感じられること
- 握力把持 (power grasp):手のひらと指全体を使ってしっかり握るつかみ方
- 異構造リーダ・フォロワマニピュレータ:操作する側とロボット側の形や関節の配置が異なる遠隔操作の仕組み
- インダイレクトティーチング:ロボットを手で触らず、操作用の機器などを使って動きを教える方法
- ウェアラブルパワーアシストロボット:体に付けて、歩行や持ち上げの力をサポートするロボット
- 動かしては待つ (move-and-wait):通信遅れが大きい遠隔操作で、少し動かしては結果を待つことを繰り返す方法。宇宙などで使われる
- 遠隔操作:離れた場所からロボットを操作すること
- 遠隔操縦ロボット:人が離れた場所から操縦するロボット
- 円筒座標型:回転と上下と前後の動きで手先の位置を決めるロボットの形式
- エンドエフェクタ (end effector):ロボットアームの先端に付ける手や道具
- エンドエフェクタ自動交換装置 (automatic end effector exchange system):ロボットアームの先端の手や道具を自動で付け替える装置
- 外骨格:体の外側に付けて動きを助ける、または昆虫のように体の外側で支える構造
- 拡張ロボット指:人の手に追加して装着するロボット指
- 可操作性楕円体 (manipulability ellipsoid):姿勢ごとに手先がどの方向へ動かしやすいかを楕円体の形で表したもの
- 可操作度 (manipulability measure):今の姿勢で手先がどれくらい動かしやすいかを表す数値
- 可搬型操作卓:持ち運びできるロボットの操作盤
- 可変シーケンスロボット:動作の順序を簡単に変更できるロボット
- 可変スケール比:操作した手の動きとロボットの動きの比率(大きさの倍率)を変えられる設定
- 間接教示法:ロボットを手で触らず、操作用の機器などを使って動きを教える方法
- 機械式リーダ・フォロワマニピュレータ:操作する側とロボット側を機械的につなぎ、動きをそのまま伝える遠隔操作の装置
- 吸盤:空気の力で物に吸いついて持ち上げる部品
- 教示:ロボットに動きや作業を教えること(ティーチング)
- 教示再生ロボット:教えた動きをそのまま繰り返すロボット
- 協調マニピュレーション:複数のロボットや人が協力して、物を運ぶなどの操作を行うこと
- 協働用グリッパ:人と一緒に働いても安全なように作られた、ロボットの手
- グラスプレス・マニピュレーション (graspless manipulation):つかまずに、押す・転がすなどで物を動かすこと
- グリッパ (gripper):物をつかむロボットの手先の装置。2本指で挟むタイプが多い
- ケージング (caging):しっかりつかまず、物を囲んで逃げられないようにすること
- ゲームパッド:ボタンやスティックを備えた操作入力機器
- サーボマニピュレータ:センサで確認しながら、指令どおりに動くように制御するロボットアーム
- 自動ティーチング方式:人が教えなくても、ロボットの動きをシステムが自動で作る方式
- シミュレーション方式:コンピュータのシミュレーション上でロボットの動きを作って教える方式
- ジョイスティック:傾けて方向を入力する操作レバー
- 冗長自由度マニピュレータ:作業に必要な数より多くの関節を持つロボットアーム。障害物を避けるなどの余裕を持てる
- 身体拡張ロボットアームシステム:人の体に追加の腕を取り付け、作業の幅を広げるシステム
- 垂直多関節型:人の腕のように回転する関節を連ねた、最も一般的な産業用ロボットの形
- 水平多関節型:水平方向に回転するアームを持つロボットの形
- スカラ型:水平方向にアームが回転し、上下に動く組立向けロボット
- スケールドテレオペレーション:操作の動きや力を拡大・縮小して伝える遠隔操作。細かな作業や大きな機械の操作に使う
- 精密把握 (precision grasp):指先でつまむ、細かな作業に向いたつかみ方
- 全駆動式操作 (fully-actuated manipulation):物が動ける方向すべてを、ロボットの力で直接コントロールできる操作
- ソフトグリッパ:柔らかい素材で物を包み込むようにつかむ手先の装置
- ダイレクトティーチング:人がロボットを直接手で動かして、動きを教える方法
- 多点接触動作:手足など複数の部分で周囲に触れて体を支えながら動くこと
- 直接教示法:人がロボットを直接手で動かして、動きを教える方法
- 包み込み式グリッパ (embracing gripper):対象を包み込むように把持するグリッパ
- ティーチング:ロボットに動作や位置を教えること
- ティーチングプレイバックロボット:人が教えた動きをそのまま繰り返すロボット。工場で広く使われる
- ティーチングボックス:ロボットに動きを教えるときに使う、手に持つ操作装置
- ティーチングレス方式:人が細かく教えなくても、自動で動きを作る方式
- 手先効果器 (end effector):ロボットアームの先端に付ける手や道具
- テレオペレーション:離れた場所のロボットを遠隔操作すること
- テレロボティクス:遠隔からロボットを操作・利用する技術
- 電動式リーダ・フォロワマニピュレータ:モータで動く、操作する側とロボット側がつながった遠隔操作の装置
- 特殊エンドエフェクタ (special end effector):特定の作業のために作られたロボットの手先。溶接や塗装用など
- 把握:物体を手で捉えること
- 把握型グリッパ:物を指などで包み込むようにつかむ手先の装置
- 把持:物体をつかんで保持すること
- ハンドリング:物を持ったり運んだりすること
- 非把持型グリッパ:吸盤のように、挟まずに物を保持する手先の装置
- 非把持マニピュレーション (graspless manipulation, nonprehensile manipulation):つかまずに、押す・転がす・傾けるなどで物を動かすこと
- フォースクロージャ (force closure):指の力によって、どの方向から力を受けても物が動かないようにつかめている状態
- フォームクロージャ (form closure):摩擦に頼らず、手や指の形だけで物が動かないように固定できている状態
- プレートエンドエフェクタ (plate end effector):板の形をした手先の装置。スプーンのように物の下に差し込んで持ち上げる
- マイクロ・ナノマニピュレーション:顕微鏡でしか見えないような細かいものをつかんで動かす技術
- マイクロハンド:微小な対象をつかむ小型ハンド
- マイクロマニピュレーション:顕微鏡下で微小な物体を操作する技術
- マイクロマニピュレータ:顕微鏡でしか見えないような細かいものを動かす装置
- 摩擦円錐 (friction cone):物を滑らせずに押せる力の向きの範囲を円錐の形で表したもの
- マニピュレーションロボット系:物の操作を行うロボットのシステム
- メカニカルハンド (mechanical hand):歯車やリンクなどの機構で物をつかむ手
- モバイルマニピュレータ:動く台車にロボットアームを載せたロボット
- ユニバーサルハンド (universal hand):色々な形の物をつかめるようにした、汎用のロボットハンド
- リーダ:遠隔操作で人が操作する側の装置
- リーダ・フォロワシステム (leader-follower):人が操作する側の機械(リーダ)の動きに、作業する側のロボット(フォロワ)が付いていくシステム
- リーダ・フォロワ方式 (leader-follower):人が操作する側の機械の動きに、作業する側のロボットが付いていく方式
- リーダ・フォロワマニピュレータ (leader-follower):人が操作する側の動きに、作業する側のアームが付いていく遠隔操作のロボット
- リモートセンターモーション (remote center of motion, RCM):空間のある1点を中心に動く仕組み。手術ロボットで、体の穴の位置を動かさないように使う
- 劣駆動式操作 (underactuated manipulation):モータの数より動ける部分が多い操作。少ないモータで柔軟に物をつかめる
- ロボットアーム:人の腕のような動きをする、関節を持つ機械
- ロボットハンド (robot hand):物をつかんだり操作したりするロボットの手
11. 人間・認知・ヒューマンロボットインタラクション(178件)
- 9か月革命:生後9か月ごろ、赤ちゃんが相手と同じものに注目し始めるなど、関わり方が大きく変わる変化
- Libet:自分で動こうと決めたと感じる前に、脳の活動が始まっていることを示す実験で知られる神経科学者
- cutaneous sense:触った感じや温度、痛みなど、皮膚で感じる感覚
- DSM-5:アメリカ精神医学会が作成した、精神疾患の診断基準をまとめた手引きの第5版
- extra robotic limbs:人の体に追加で取り付ける、ロボットの腕や脚
- Csibra:赤ちゃんが人から学ぶ仕組みを研究する発達心理学者。ナチュラル・ペダゴジーの提唱者の一人
- Golgi腱器官:筋肉と骨をつなぐ腱にあり、筋肉の引っ張る力を感じ取るセンサのような器官
- kinesthetic device:手に力の感触や動きを返すことで、物に触れている感覚を再現する装置
- maturational constraints仮説:子どもの脳の発達の段階が、学習に有利に働くという考え方
- mind perception:ロボットなどの対象に「心がある」と感じること
- perceptual inference:目や耳から入る情報をもとに、その原因を脳が推測しているという考え方
- pseudo-haptics:映像の動きの工夫で、実際には力がなくても重さや手応えがあるように錯覚させる手法
- starting small仮説:最初は簡単な課題から始めるほうが、難しいことも身につきやすいとする考え方
- supernumerary robotic limbs:人の体に追加で取り付ける、もう1本の腕などのロボット
- synthetic approach:実際にモデルやロボットを作ることで、仕組みを理解しようとする研究の方法
- taxonomic assumption:新しい言葉は「その1つの物」だけでなく、同じ種類の物も指すと子どもが考える傾向
- Tower of London 課題:棒に通した玉を少ない手順で動かす課題。計画を立てる力を調べる
- Wisconsinカード分類課題:カードを分類するルールが途中で変わる課題。頭の切り替えの力を調べる
- Woodworth-Schlosberg近似 (Woodworth-Schlosberg approximation):頭を球とみなして、音の方向から左右の耳に届く音の時間差を計算する近似式
- アイコンタクト:互いの目を見ること。言葉を使わないコミュニケーションの一つ
- アシスト率:体に付けるロボットなどで、必要な力のうち機械が補う割合
- 足場かけ (scaffolding):子どもや学習者が自分でできるようになるまで、周りが手助けをすること。できるようになったら徐々に手を離す
- アニミズム:あらゆる物に霊魂が宿るとする考え方
- アニミズム・エラー:生き物でないものを、生きていると考えてしまう間違い。子どもによく見られる
- アフォーダンス (affordance):環境や物が、人に「どう行動できるか」を示す性質。ドアの取っ手が「引ける」と感じさせるなど
- アンビエントインテリジェンス:周囲の環境にセンサやコンピュータが溶け込み、人が意識せずに支援を受けられる技術
- イミテーション (imitation):他者の行為を真似ること
- インタラクション:人とロボットなどが互いに影響を与え合うこと
- ヴィゴツキー (L.S.Vygotsky):「人の助けがあればできること」の領域(発達の最近接領域)を唱えた心理学者
- ウェアラブルデバイス:身体に装着して使う機器
- ヴェーバー・フェヒナーの法則:刺激の強さが何倍にもなっても、感じ方はそれほど増えないことを示す法則
- 運動覚 (kinesthesia, kinesthetic sensation):目を閉じていても自分の腕の位置や動きがわかる感覚
- 運動感覚 (kinesthesia, kinesthetic sensation):目を閉じていても自分の腕の位置や動きがわかる感覚
- 運動主体感 (sense of agency):「この動きは自分が起こしている」と感じる感覚
- エンゲストロム (Y.Engeström):人の活動を道具や組織とのつながりから分析する「活動理論」を発展させた研究者
- 音声対話:音声でロボットと言葉を交わすこと
- 拡張現実 (augmented reality, AR):現実の景色に情報を重ねて表示する技術
- 過剰模倣:目的に関係のない無駄な動きまで、そのまま真似してしまうこと。人の子どもに多く見られる
- 仮想現実 (virtual reality, VR):人工的に作った環境を体験させる技術
- 活動システム (activity system):人の活動を、人・道具・ルール・仲間などのつながりとして捉える考え方
- カテゴリー形成:経験を通じて、「犬」「猫」のように物事を分類できるようになること
- 感覚拡張:感覚能力を機器で補い広げること
- 感覚間相互作用:見た目が触り心地の感じ方を変えるなど、異なる感覚が互いに影響し合うこと
- 環境に拡がる心:人の心は頭の中だけでなく、道具やメモなど周囲にまで広がっているとする考え方
- 還元的アプローチ (reductive approach):複雑なものを細かい部分に分けて、その仕組みを理解しようとする方法
- 観察学習 (observational learning):他者の行動を見て学ぶこと
- 間主観性 (intersubjectivity):自分と相手の間で気持ちや理解が通じ合うこと
- 感情モデル:喜びや怒りなどの感情がどう生まれ、どう変わるかを表したモデル
- 環世界 (Umwelt):それぞれの生き物が自分の感覚で捉えている固有の世界。ダニにはダニの世界があるという考え方
- 擬人化:人以外に人らしさを与えること
- 機能的電気刺激 (FES, functional electrical stimulation):弱い電気で筋肉を動かして、まひなどで失われた動きを補う技術
- ギブソン (J.J.Gibson):環境が行動を促すという「アフォーダンス」を提唱した心理学者
- 共生するロボット:人と共に暮らし協調するロボット
- 協調的フィジカルインタラクション:人とロボットが一緒に物を運ぶなど、体や力を通して協力すること
- 共同注意 (joint attention):相手と同じ対象に一緒に注目すること。指さしの先を見るなど
- 均衡化 (equilibration):新しい経験と今までの理解のずれを解消しながら、考え方が発達していく過程(ピアジェの理論)
- 筋電義手:筋肉が動くときの電気信号を読み取って動かす義手
- クーイング (cooing):赤ちゃんが機嫌の良いときに出す「あー」「くー」のような穏やかな声
- 空間的インタラクション:人同士やロボットとの距離や立ち位置を通じたやりとり
- 車椅子:歩行困難な人のための車輪付き移動具
- ゲルゲイ (G. Gergely):赤ちゃんが相手の意図をどう理解するかを研究した発達心理学者
- 言語獲得支援システム (language acquisition support system, LASS):親などの周りの大人が、子どもの言葉の習得を自然に支える仕組み
- 言語獲得装置 (language acquisition device, LAD):人は言葉を身につける能力を生まれつき持っているとする考えで想定された仕組み
- 顕著性:周りから目立って注意を引きやすい度合い
- 語彙爆発 (vocabulary explosion):1歳半〜2歳ごろに、子どもの覚える言葉の数が急に増える現象
- 行為主体感 (sense of agency):「この行動は自分が起こしている」と感じる感覚
- 亢進した知覚機能 (enhanced perceptual functioning):自閉スペクトラム症の人に見られることがある、細かいものを見分けるなどの知覚の鋭さ
- 合理性 (rationality):目的達成に適した判断・行動ができる性質
- 心の理論 (theory of mind):相手が何を考え、何を信じているかを推測する能力
- 固有感覚 (proprioception):目を閉じていても手足の位置や動きがわかる感覚
- 最近接発達領域 (zone of proximal development):一人ではできないが、人の助けがあればできる範囲
- サリーとアンの課題:「他人は自分と違うことを信じている」と理解できるかを調べる、有名な人形を使った課題
- 三項関係 (triadic relation):自分・相手・物の3者のつながり。おもちゃを見せて一緒に楽しむなど
- シェマ (schéma):経験を整理して理解するための頭の中の枠組み(ピアジェの理論)
- 志向性:心の働きが、必ず何かに向けられているという性質
- 志向的スタンス (intentional stance):相手を「意図を持って行動する存在」とみなして、行動を理解する見方
- 自己受容感覚 (proprioception):目を閉じていても手足の位置や動きがわかる感覚
- 矢状面 (sagittal plane):体を左右に分ける面
- 視触覚相互作用:見た目と触った感じが互いに影響し合うこと
- 視触覚リダイレクション:映像の見せ方を変えて、触っている形や位置を実際とは違うように感じさせる手法
- 肢体不自由:手足や胴体の動きに障害がある状態
- 実行機能 (executive function):目標に向けて計画を立て、行動をコントロールする頭の働き
- シナプス:神経細胞同士のつなぎ目。ここを通じて信号が伝わる
- 事物全体想定 (whole object assumption):新しい言葉は物の一部ではなく、物全体を指すと子どもが考える傾向
- 自閉症 (autism):人との関わり方やコミュニケーション、興味の持ち方などに特性がある発達の特性
- 自閉症スペクトラム障害 (autism spectrum disorder, ASD):人との関わり方やコミュニケーションなどの特性が、人によって連続的に現れるとする発達障害の捉え方
- 社会的学習:他者との関わりや観察を通じた学習
- 社会的学習理論 (social learning theory):人は他の人の行動を見て真似することで学ぶと説明する理論
- 社会的参照 (social referencing):判断に迷ったときに、親などの表情を見て行動を決めること
- 社会的フィジカルインタラクション:握手やハグなど、体の触れ合いを伴う人とロボットの社会的なやりとり
- 自由意志:自らの意思で行動を選ぶ能力
- 状況的学習 (situated learning):実際の現場や仲間の中での活動を通じて身についていく学習
- 情動:喜びや怒りなど、急に湧き起こる強い感情
- 触覚 (tactile sensation):物に触れたときに皮膚で感じる感覚
- 神経学的定型 (neurotypical):いわゆる多数派の脳の発達タイプ
- 心身二元論 (mind-body dualism):心と体はまったく別のものであるとする考え方
- 新生児模倣 (neonatal imitation):生まれたばかりの赤ちゃんが、相手の表情を真似するとされる現象
- 身体拡張:ロボット技術で人の身体能力や機能を拡張すること
- 身体拡張技術:人の身体能力を拡張するための技術の総称
- 身体所有感 (sense of body ownership):「この体は自分のものだ」と感じる感覚
- 身体性 (embodiment):知能や考え方は、体を持つことに大きく影響されるという考え方
- 身体性変換スーツ:着ると手足の動きの大きさなどが変わり、普段とは違う体の感覚を体験できるスーツ
- 身体保持感:「この体は自分のものだ」という感覚
- 深部感覚 (deep sense):筋肉や関節から伝わる、体の内側の感覚
- ストループ課題 (Stroop test):赤い文字で書いた「青」の色を答えるなど、頭の切り替えや注意力を調べる課題
- 生体情報:心拍や筋肉の電気信号など、体から得られる情報
- 生態心理学 (ecological psychology):人の知覚や行動を、環境との関わりの中で捉える心理学
- 正統的周辺参加 (legitimate peripheral participation):職人の弟子のように、簡単な作業から参加して徐々に中心的な役割に移りながら学ぶ過程
- 生得的コンピテンス:生まれつき備わっている能力
- 前頭前野 (prefrontal cortex):おでこの裏側にある脳の部分。計画や判断などを担う
- 操作性:人が機器を操作する際の扱いやすさ
- 装着型支援機器:身体に装着して動作を支援する機器
- ソーシャル・ロボット:人との社会的な関わりを目的とするロボット
- ターンテイキング:会話で話し手を交代すること
- 第一次間主観性 (primary intersubjectivity):赤ちゃんが親と直接、表情や声で気持ちをやりとりする段階
- 対人距離:人同士や人とロボットの間に保たれる距離
- 体性感覚フィードバック:触った感じや力の情報を操作する人に返す仕組み
- 第二次間主観性 (secondary intersubjectivity):赤ちゃんが相手と一緒におもちゃなどの物に注目し、やりとりする段階
- 代理強化 (vicarious reinforcement):他の人がほめられたり叱られたりするのを見て、自分の行動を変えること
- 対話ロボット:人との会話を目的とするロボット
- 知覚的記号システム:言葉や概念の理解は、見る・触るなどの体験をもとに成り立っているとする理論
- 力触覚 (haptics):物に触れたときの手応えや触った感覚
- 定型発達 (typically developing, neurotypical):多くの人に見られる典型的な発達の経過
- テイストマップ:味の特徴を数値化し、地図のように2軸のグラフに並べて示したもの
- 電気的筋肉刺激 (electrical muscle stimulation, EMS):電気の刺激で筋肉を縮ませる方法
- 同化 (assimilation):新しい経験を、今までの理解の枠組みに当てはめて捉えること(ピアジェの理論)
- 動作支援装置:人の動作を補助する装置
- トラックボール:球を回して操作する入力装置
- 内的表象:外の世界の様子を頭の中で表したもの
- ナチュラル・ペダゴジー (natural pedagogy):人は教えられて学ぶ仕組みを生まれつき持っているとする考え方。赤ちゃんは呼びかけに注目しやすいなど
- 二項関係 (dyadic relation):自分と相手、または自分と物の2者のつながり
- 人間拡張学:人の能力を技術で拡張する学問
- 人間機械相乗効果器 (Man-Machine Synergy Effector):人と機械の力を合わせて、人の能力以上の力を引き出す装置
- 認知スタイル:物事の捉え方や考え方の個人的な傾向
- 認知的柔軟性 (cognitive flexibility):状況に応じて考えを切り替える能力
- 認知的に不透明:仕組みが目に見えず、理屈で把握できないこと
- 認知発達ロボティクス:ロボットを作ることを通じて、人の認知の発達の仕組みを探る研究
- 認知ロボティクス:考える・理解するなどの働きをロボットで実現し、知能の仕組みを探る研究
- 能動知覚:自分から動いて情報を集めて知覚すること。物を手で触って形を確かめるなど
- バーチャルリアリティー (virtual reality, VR):計算機で作る仮想空間を体験させる技術
- 発達の最近接領域 (zone of proximal development):一人ではできないが、人の助けがあればできる範囲
- 発達ロボティクス:ロボットが成長する様子を再現し、人の発達の仕組みを探る研究
- ハプティクス (haptics):触覚や力覚を扱う技術分野
- ハプティックデバイス (haptic device):物に触れたような手応えや触感を手に伝える装置
- ハプティック・インタフェース (haptic interface):物に触れたような手応えや触感を手に伝える操作装置
- パワーアシスト:人の力を機械で補助すること
- バンデューラ (A. Bandura):人は他の人の行動を見て学ぶという「社会的学習理論」を提唱した心理学者
- ピアジェ:子どもの考え方の発達には段階があるとする理論で知られる心理学者
- 非装着型パワーアシスト:体に着けずに、人の力を補助する機器。荷物の持ち上げ補助など
- 皮膚感覚:皮膚で感じる触覚や温度などの感覚
- フォースフィードバック装置 (force feedback device):ゲームのコントローラのように、操作する人に手応えを返す装置
- 物理的ヒューマンロボットインタラクション:人とロボットが接触を伴って行う相互作用
- フランケンシュタイン・コンプレックス:人が作ったものが人を脅かすのではないか、という恐れ
- ブルーナー (J.Bruner):子どもの学びを周りが支える「足場かけ」などで知られる心理学者
- 文化的学習モード:他の人の意図を理解して文化を受け継ぐ、人間に特有の学び方
- 文化的発達:文化的な営みを通じた発達
- 文化モデル:文化の特徴や広がり方を表したモデル
- ヘッドマウントディスプレイ (head mounted display, HMD):頭部に装着する映像表示装置
- 没入型投影技術 (immersive projection technology):複数の壁や床に映像を映して、その中にいるような体験を作る技術
- マッスルスーツ:人工筋肉などで筋力を補助する、着るタイプの機器
- マルチモーダル統合 (multimodal integration):目や耳など、複数の感覚の情報をまとめて処理すること
- マンマシンシナジーエフェクタ (Man-Machine Synergy Effector):人と機械の力を合わせて、人の能力以上の力を引き出す装置
- ミラーニューロン (mirror neuron):他の人の動きを見ているだけで、自分が動いているときのように活動する神経細胞
- メルツォフ (A. N. Meltzoff):赤ちゃんが人の真似をする研究で知られる発達心理学者
- メンタルコミットロボット:アザラシ型の「パロ」のように、触れ合いを通じて人に楽しみや安らぎを与えるロボット
- 目的論的スタンス (teleological stance):行動を「何のためにしているか」から理解する見方
- 模倣 (imitation):他者の行動を見てまねること
- 役割交替模倣 (role reversal imitation):相手の役割を入れ替えて真似すること。自分がされたことを相手にしてあげるなど
- ユクスキュル (J.von Uexküll):環世界の概念を唱えた生物学者
- 予測ディスプレイ (Predictive Display):遠隔操作の通信遅れを補うために、少し先の予測した様子を画面に示す方法
- 弱い全体性統合 (weak central coherence):細かい部分に注目しやすく、全体をまとめて捉えることが得意ではないとする認知の特性
- 力覚 (force sensation):物を押したときの手応えなど、力を感じる感覚
- 力覚装置 (haptic device):手応えを手に伝える装置
- リダイレクション:VRで見え方を少しずらすことで、実際の動きとは違う方向へ自然に導く手法
- リツォラッティ (G. Rizzolatti):ミラーニューロンを発見した神経科学者
- 労働の疎外:働く人が、仕事や作ったものから切り離され、やりがいを失う状態
- ロボットインタフェース:人とロボットの間の情報のやり取りの仕組み
- ロボット教育:ロボットを題材とした学習や人材育成
12. ソフトウェア・通信・標準規格(88件)
- bit per second (bps):1秒間に送れるデータ量を表す単位
- Bluetooth:イヤホンやマウスなどに使われる近距離の無線通信の規格
- Common Object Request Broker Architecture (CORBA):異なるコンピュータやプログラミング言語で作られたプログラム同士を連携させる仕組みの標準
- controller area network (CAN):自動車やロボットの中で、複数の機器が情報をやりとりする通信の規格。ノイズに強い
- DHCP:ネットワークにつないだ機器にIPアドレスなどを自動で割り振る仕組み
- Dynamic Host Configuration Protocol:ネットワークにつないだ機器にIPアドレスなどを自動で割り振る仕組み
- Ethernet:ケーブルでつなぐネットワーク(有線LAN)の規格
- Hypertext Transfer Protocol (HTTP):Webサイトを見るときにブラウザとサーバの間で使う通信ルール
- IEEE 802.11:いわゆるWi-Fiに使われる無線LANの規格
- IEEE 802.15:Bluetoothなど、近距離の無線ネットワークの規格群
- infrastructure as a service (IaaS):サーバやネットワークなどをネット経由で借りられるサービス
- Inter-Integrated Circuit:I2Cとも呼ばれる、2本の線でマイコンとセンサなどをつなぐ通信の規格
- Internet of Things (IoT):家電やセンサなど、さまざまな物をインターネットにつなげる仕組み
- Internet Protocol (IP):インターネットで、データを宛先まで届けるための基本ルール
- line of sight (LOS):送信側と受信側の間に障害物がなく、直接見通せる状態(電波が届きやすい)
- local area network (LAN):家やオフィスなどの限られた範囲のネットワーク
- local loopback address:そのコンピュータ自身を指す特別なアドレス(127.0.0.1など)
- medium access control:同じネットワーク内で機器同士のデータ送信の順番などを管理する仕組み
- Object Management Group (OMG):ソフトウェアの標準を定めている国際的な団体
- Open Resource interface for the Network (ORiN):メーカーの異なるロボットや機器を同じ方法で扱えるようにする規格
- OSI参照モデル:通信の仕組みを7つの階層に整理したモデル
- platform as a service (PaaS):アプリを動かすための環境をネット経由で借りられるサービス
- power over Ethernet (PoE):LANケーブル1本でデータと電力の両方を送る技術
- power-line communication:電気の配線を使って通信する技術
- Protocol Buffers:Googleが開発した、データを効率よくやりとりするための形式
- RLS1.1仕様:ロボットの位置情報の扱い方を定めた標準規格(バージョン1.1)
- Robot Operating System (ROS):ロボットのソフトウェアを部品のように組み合わせて開発できる、無料で使える仕組み
- Robot Service Network Protocol (RSNP):ロボットをインターネットにつなぎ、サービスと連携させるための通信ルール
- Robot Technology Component (RTC):RTミドルウェアで使う、ロボットの機能のソフトウェア部品
- Robot Technology Middleware (RTM, RTミドルウェア):ロボットの機能を部品のようなソフトウェアにして組み合わせる、日本発の仕組み
- Robotics Domain Task Force (Robotics DTF):OMG(ソフトウェアの標準化団体)の中で、ロボットの標準化を担当するグループ
- RoIS:ロボットと人の対話サービス(人の検出や音声認識など)を共通に扱うための標準規格
- RoIS1.0仕様:ロボットと人の対話サービスを定めた規格の仕様書(バージョン1.0)
- RS-232C:コンピュータと機器を1本ずつの線で順に送る、昔からある通信の規格
- RS-422:RS-232Cより長い距離でも、ノイズに強く通信できる規格
- RTC1.1仕様:ロボットのソフトウェア部品(RTコンポーネント)の標準仕様(バージョン1.1)
- SaaS (software as a service):ソフトウェアをインストールせず、ネット経由で利用するサービス。Gmailなどが例
- TCP (Transmission Control Protocol通信):データが正しく届いたかを確認しながら送る通信のルール。Webサイトやメールに使われる
- TCP/IPモデル:インターネットの通信の仕組みを階層に分けて整理したモデル
- UART:マイコン同士がデータを1ビットずつ順番に送るための簡単な通信回路
- UDP (User Datagram Protocol通信):確認をせず、とにかくデータを送り続ける速い通信のルール。動画配信などに使われる
- ultra-wideband通信 (UWB):広い周波数の範囲を使う短距離の無線通信。正確な位置測定にも使える
- universal serial bus (USB):パソコンと周辺機器をつなぐ、おなじみの接続規格
- wake on LAN:ネットワーク経由で信号を送って、離れた機器の電源を入れる機能
- Wi-Fiアライアンス:無線LAN機器同士がつながることを認証している業界団体
- world wide web (WWW):Webページのリンクをたどって情報を見られる、インターネット上の仕組み
- ZigBee:少ない電力でセンサ同士などをつなぐ無線通信の規格
- アプリケーション層:通信の仕組みの中で、Webやメールなど利用者に最も近い部分
- エミュレーション (emulation):別の機械やソフトウェアの動きをそのまま再現すること
- エミュレーション方式:別のシステムの動きを再現して実行する方式
- オフラインティーチング:実際のロボットを動かさず、コンピュータ上で動きを作って教える方法
- オペレーティングシステム (operating system, OS):WindowsやLinuxのように、コンピュータ全体を管理して他のソフトウェアを動かす基本ソフト
- オンライン実時間処理 (online realtime processing):データが入ってくるたびに、遅れず処理していくこと
- オンラインティーチング:実際のロボットを動かしながら動きを教える方法
- 可視光通信:可視光の明滅で情報を伝える通信
- 環境情報構造化:周囲の情報をセンサなどで集め、ロボットが使いやすい形に整理すること
- 環境情報構造化技術:周囲の情報をロボットが使える形に整える技術
- 組込み (embedded):家電や機械などの内部に専用のコンピュータを組み込むこと
- 組込みソフトウェア (embedded software):家電や機械の内部のコンピュータで動くソフトウェア
- 組込みマイコン (embedded microcomputer):家電や機械の内部に入れて制御する小型のコンピュータ
- クラウド (cloud):ネット経由で利用できるコンピュータの機能やサービス
- クラウドコンピューティング (cloud computing):自分で機器を持たずに、ネット経由でコンピュータの機能を利用する方法
- クラウドロボティクス:インターネット上のコンピュータの計算能力や知識を利用してロボットを動かす技術
- クワイン:自分自身のソースコードをそのまま出力するプログラム
- 小型地球局 (very small aperture terminal, VSAT):小さなパラボラアンテナで衛星と通信する地上の設備
- 固定小数点数 (fixed-point number):小数点の位置をあらかじめ決めて数を表す方法。計算が速く、マイコンなどで使う
- コネクテッドカー:インターネットにつながり、情報をやりとりできる車
- サイバーフィジカルシステム (cyber-physical system, CPS):現実世界のデータを集めて分析し、その結果を現実にフィードバックする仕組み
- 情報入力デバイス:キーボードやマウスなど、コンピュータに情報を入力する装置
- 制御ソフトウェア:ロボットや機器の動作を制御するソフトウェア
- 赤外線通信:赤外線を媒体とする無線通信
- ソフトウェア・オブジェクトのライフサイクル:テッド・チャンのSF中編小説。AIのペットを長い年月をかけて育てる人々を描く
- データリンク層:通信の仕組みの中で、直接つながった機器同士の通信を担う部分
- デバイスドライバ (device driver):プリンタやセンサなどの機器をコンピュータから動かすためのソフトウェア
- トランスポート層:通信の仕組みの中で、データを届ける相手のアプリまで確実に送り届ける部分
- ネットワークインタフェース層:通信の仕組みの中で、ケーブルやWi-Fiなど実際の接続を担う部分
- ネットワークロボット:ネットワークで連携して動作するロボット
- ネットワークロボティクス:ロボットをネットワークでつないで活用する研究分野
- 分散システム (distributed system):複数のコンピュータが協力して、1つのシステムとして動く仕組み
- ポインティングデバイス:マウスのように、画面上の位置を指し示す入力装置
- ミドルウェア (middleware):OSとアプリの間で共通の機能を提供するソフトウェア。開発の手間を減らせる
- 無人移動体画像伝送システム:ドローンなどで撮った映像を無線で送るシステム
- ユビキタス:いつでもどこでもコンピュータが使える、という考え方
- ユビキタスコンピューティング (ubiquitous computing):身の回りのあちこちにコンピュータがあり、意識せずに利用している状態
- リアルタイム:決められた時間内に処理を確実に終えること。ロボットの制御では重要
- ロボットサービスオントロジー (robotic service ontology):ロボットのサービスに関する言葉や概念の関係を整理したもの
- ロボット対話サービスフレーム (robotic interaction service framework):人と対話するロボットのサービスを作るための枠組み
- ロボット用位置情報標準 (robotic localization service):ロボットの位置情報の扱い方を定めた標準規格
13. 安全・信頼性・規格(39件)
- DHS-NIST-ASTM規格:災害対応ロボットの性能を同じ基準で評価するためのアメリカの規格
- electromagnetic compatibility (EMC):機器が周りに電磁ノイズの悪影響を与えず、自分もノイズの影響を受けないこと
- ISO:工業製品などの国際的な規格を作っている組織
- ISO 12100:機械を安全に設計するための基本的な考え方を定めた国際規格
- ISO 13482:介護や移動の支援など、人の生活を助けるロボットの安全に関する国際規格
- ISO 31000:リスクをどう管理するかの手引きを定めた国際規格
- ISO 8373:ロボット分野の用語の意味を定めた国際規格
- ISO/TC299:ロボット分野の国際規格を作っている専門委員会
- JIS B 0134:ロボティクス分野の用語を定めた日本の規格
- JIS B 0187:サービスロボットの用語を定めた日本の規格
- JIS B 8445:生活を支援するロボットの安全に関する日本の規格(ISO 13482に対応)
- JIS Y 1001:サービスロボットを使ったサービスの安全管理について定めた日本の規格
- MIL-STD-810:温度や振動など過酷な環境に機器が耐えられるかの試験を定めたアメリカ軍の規格
- Safety 2.0:人と機械が通信でお互いの状況を共有し、協力して安全を確保するという考え方
- 安全管理運用マニュアル:安全を確保するための手順をまとめた文書
- 安全審査 (safety review):製品の安全性を確認する審査
- 安全性:人に危害や損害を与える心配がない度合い
- 格納容器:原子炉を覆い、放射性物質が外に漏れないように閉じ込める容器
- 機能安全:センサなどの安全のための仕組みを正しく働かせることで安全を確保する考え方
- 協調安全:人と機械が同じ空間で働くことを前提に、協力して安全を確保する考え方
- 国際安全規格:国際的に定められた安全に関する規格
- コンタミネーション:ほこりなどの異物が混ざって汚れること
- 再現性 (reproducibility):同じ条件で同じ結果が得られる性質
- 産業標準化法:JISなどの規格の制定について定めた日本の法律
- システム安全規格:システム全体の安全に関する規格
- 制御安全:センサなどで危険を検知し、機械を止めるなどの制御で安全を確保する考え方
- 製造物責任法:製品の欠陥で被害が出たときの、製造者の賠償責任を定めた法律(PL法)
- 耐放射線性:放射線を受けても壊れず、機能を保てる性質
- 日本産業規格 (JIS):日本の産業標準化法に基づく国家規格
- フォールトトレランス:一部が故障しても、全体が動き続けられるように作る考え方
- プライバシー:個人情報や私生活を守られる権利
- プライバシー・データ管理:個人情報の保護とデータの管理
- ブレーキ解除機能:電源を切った状態などでも手で関節を動かせるように、ブレーキを解除する機能。人が挟まれたときなどに使う
- 放射線:原子力施設などで発生し、人の体や電子機器に影響を与える高いエネルギーを持つ粒子や電磁波
- 法的責任:ロボットの事故などで問われる法律上の責任
- 防爆環境下:爆発しやすいガスなどが存在する環境。電気の火花が爆発の原因にならないよう対策が必要
- リスク:危険なことが起きる確率と、その被害の大きさを合わせて考えたもの
- リスクアセスメント:どんな危険があるかを洗い出し、その大きさを評価する手順
- 劣化診断 (deterioration diagnosis):機械や構造物の劣化状態を調べる診断
14. 応用・社会・その他(228件)
- 3Dプリンタ:データをもとに材料を少しずつ積み重ね、立体物を作る装置
- ABUアジア・太平洋ロボットコンテスト:アジア太平洋地域の学生ロボット競技会
- Beatless:人型ロボットと人間の関係を描いた、長谷敏司のSF小説
- Brazil, Russia, India and China (BRICs):経済成長が著しいブラジル、ロシア、インド、中国の4か国をまとめた呼び名
- da Vinci:医師が操作する手術支援ロボットの製品名
- DARPAチャレンジ:アメリカ国防総省の研究機関(DARPA)が開催する、ロボットや自動運転の技術競技会
- de novo変異:親にはなく、子どもで初めて現れた遺伝子の変化
- factory automation:工場の生産の工程を機械で自動化すること
- flexible automation:作る製品が変わっても対応できる自動化
- flexible manufacturing system (FMS):少しずつ多くの種類の製品を作れるようにした柔軟な生産システム
- high intensity focused ultrasound (HIFU):超音波を体の中の一点に集めて熱し、切らずに治療する技術
- i-Construction:ICTなどを活用して建設現場の生産性を上げる、国土交通省の取り組み
- ICT施工:ドローンでの測量や自動で動く建設機械など、情報技術を活用した工事
- ImPACTタフロボティクスチャレンジ:災害現場などの過酷な環境でも動けるロボットを研究した、国の研究開発プログラム
- information and communication technology (ICT):情報通信技術
- J.Lave:実際の現場の中での学びについて研究した人類学者
- magnetic resonance imaging:強い磁石と電波で体の中を撮影する方法(MRI)
- MRI:強い磁石と電波で体の中を撮影する検査。放射線を使わない
- NHK学生ロボコン:NHK主催の学生ロボットコンテスト
- positron emission tomography (PET):弱い放射線を出す薬を使って、体の中の働きを画像にする検査
- R.U.R.:カレル・チャペックの戯曲。「ロボット」という言葉を世に広めた
- RT:Robot Technology(ロボット技術)の略
- SERKET:複数の確率モデルを組み合わせて、ロボットの大きな知能モデルを作るための枠組み
- technology readiness level (TRL):研究段階から実用段階まで、技術がどこまで進んでいるかを段階で示す指標
- World Robot Summit (WRS):ロボット技術の競技・展示の国際大会
- アイザック・アシモフ:「ロボット三原則」を作品で示したアメリカのSF作家
- アイデア対決・全国高等専門学校ロボットコンテスト:高専生が競うロボット製作の全国大会
- 愛・地球博 (EXPO 2005):2005年に愛知県で開催された国際博覧会の愛称
- アマゾンピッキング/ロボティクスチャレンジ:倉庫での物品ピッキングを競う競技会
- アンドロイド:人間に似せた外観のロボット
- イチゴ収穫ロボット:イチゴを自動で摘み取る農業ロボット
- 遺伝的変異:遺伝子の変化による個体の違い
- 移動支援:歩行などの移動を助ける支援
- 医療機器レギュラトリーサイエンス:医療機器の安全性や効果をどう評価し規制するかを扱う科学
- 医療ロボット:診断や手術などを支援するロボット
- インフラ点検用ロボット:橋やトンネルなどの点検を行うロボット
- インフラ・建設ロボット:道路や橋などの社会基盤の整備や建設を担うロボット
- エンターテインメントロボット:娯楽や楽しみを目的としたロボット
- オーギュスト・ヴィリエ・ド・リラダン:小説『未来のイヴ』で知られるフランスの作家。「アンドロイド」という言葉を広めた
- 音響化学療法 (sonodynamic therapy, SDT):超音波と薬を組み合わせて、がんなどを治療する方法
- 介助支援:介護や移乗などを助ける支援
- 學天則:1928年に西村真琴が作った、東洋で初のロボットとされる人造人間
- 化合物半導体系太陽電池:ガリウムやヒ素など複数の元素の材料を使った、効率の高い太陽電池
- カズオ・イシグロ:ノーベル文学賞作家。クローン人間を描く『わたしを離さないで』などの小説で知られる
- 画像誘導治療支援ロボット:体の中を撮影した画像を見ながら行う治療を支援するロボット
- 家庭用掃除ロボット:家庭で床の掃除を行うロボット
- 家庭・個人用サービスロボット:家庭や個人向けに使うサービスロボット
- カレル・チャペック:「ロボット」の語を生んだ戯曲の作者
- 環境制御装置:身の回りの機器の操作を手助けする装置。体が不自由な人が照明やテレビを操作するのに使う
- 環境知能化:ロボットではなく周りの環境にセンサなどを取り付け、賢くすること
- 環境知能化技術:周りの環境にセンサや処理機能を組み込む技術
- 間接作業支援ロボット:材料を運ぶなど、メインの作業の周辺を支えるロボット
- 技術者倫理:技術者が守るべき倫理
- 技術的失業:技術の進歩により仕事が失われること
- 技術倫理:技術の利用に関わる倫理
- 機能評価:機能の性能や達成度を評価すること
- 協働ロボット:人と同じ空間で働くロボット
- 業務用サービスロボット:業務で使われるサービスロボット
- 極限作業ロボットプロジェクト:1980年代に行われた、原子力施設や海洋などの過酷な環境で働くロボットを開発した国家プロジェクト
- 巨大ロボット:大型の構造物サイズをもつロボット
- 近接目視:対象に近づいて目で確認する点検
- 空間知能化:部屋や空間のあちこちにセンサを置き、空間自体を賢くする考え方
- 空間配置:物体や機器の空間上の配置
- クローン:同一の遺伝情報をもつ複製個体
- 警備ロボット:巡回や監視など警備を担うロボット
- 研究公正:データの捏造や盗用をせず、研究を誠実に行うこと
- 研究プラットフォーム:多くの研究者が共通で使えるロボットや環境
- 研究倫理:研究を行う上で守るべき倫理
- 原子力災害:原子力施設の事故による災害
- 建設用ロボット:建設作業に用いるロボット
- 建設ロボット:建設現場の作業を担うロボット
- 工学倫理:技術者が守るべき倫理
- 構成論的アプローチ (constructive approach):実際に作ってみることで、仕組みを理解しようとする研究の方法
- 光線力学的治療法 (photodynamic therapy, PDT):光に反応する薬を使い、光を当ててがんなどを治療する方法
- 交通流 (traffic flow):道路上の車両の流れ
- ゴーレム:ユダヤの伝承に登場する、土から作られて動く人形
- 国際科学技術博覧会 (EXPO '85):1985年につくばで開催された「つくば万博」の正式名称。ロボットも多数展示された
- 国際ロボット展:ロボット技術を展示する国際的な展示会
- 固定シーケンスロボット:決められた順序の動きを繰り返すロボット
- コンバイン:収穫と脱穀を行う農業機械
- サービスロボット:人の生活や業務を支援するロボット
- 災害対応ロボット:災害現場での対応を担うロボット
- サイバー救助犬 (Cyber-enhanced Rescue Canine):センサやカメラを災害救助犬に付けて、捜索を助ける技術
- サイバー救助犬スーツ:救助犬が装着するセンサ・通信機器付きスーツ
- サイバニクス (Cybernics):人の体とロボット、情報技術を融合させる学問分野。装着型ロボットHALで知られる
- 細胞操作:微小な細胞を操る技術
- 細胞操作・計測:細胞の操作と計測を行う技術
- サッカーシミュレーションリーグ:仮想空間でロボカップサッカーを行うリーグ
- サッカー車輪型小型ロボットリーグ (Small Size League):小型の車輪ロボットで行う、ロボカップのサッカーリーグ
- サッカー車輪型中型ロボットリーグ (Middle Size League, MSL):中型の車輪ロボットで行う、ロボカップのサッカーリーグ
- サッカーヒューマノイドリーグ:人型ロボットによるサッカーリーグ
- サッカー標準プラットフォームリーグ (Standard Platform League, SPL):全チームが同じロボットを使い、プログラムの優劣を競うロボカップのサッカーリーグ
- 産業用ロボット (industrial robot):工場などで作業を自動化するロボット
- シーケンスロボット:設定された順序で動作するロボット
- システムインテグレータ:さまざまな機器を組み合わせて、工場などのシステムを構築する会社
- 実用化開発型プロジェクト:実用化を目指して技術開発を進める事業
- 自動車損害賠償保障法:自動車事故の被害者を救済するための法律。自賠責保険などを定めている
- 自動倉庫:荷の入出庫を自動で行う倉庫
- 自動人形:機械仕掛けで自動的に動く人形
- 自賠責保険:自動車所有者に加入が義務づけられた保険
- 社会実装ガイドライン:新しい技術を実際の社会で使い始めるときの手引き
- 社会性昆虫:アリやハチのように、集団で役割を分担して暮らす昆虫
- 社会的資本:人々の信頼やつながりが生み出す、社会全体の財産という考え方
- 手術支援ロボット:外科手術を補助するロボット
- ジュネーブ道路交通条約:国際的な道路交通のルールを定めた条約。自動運転の議論でよく登場する
- 使用済み燃料:原子炉で使用された後の核燃料
- 聖徳太子ロボット (Prince Shotoku robot):聖徳太子の逸話にちなみ、同時に話す複数の人の声を聞き分けるロボット
- 食肉処理ロボット:食肉の解体や加工を行うロボット
- 植物ロボティクス:植物の動きを参考にしたり、植物を扱ったりするロボット工学
- 除染:放射性物質などの汚れを取り除くこと
- シリコン結晶系太陽電池:シリコンの結晶を使った、最も一般的な太陽電池
- 自立支援ロボット:利用者の自立した生活を支えるロボット
- 新技術情報提供システム (NETIS):公共工事で使える新しい技術の情報を集めた国土交通省のデータベース
- 身体拡張ロボット:人の身体能力を拡張する目的のロボット
- 身体拡張ロボット義肢:失った手足を補ったり、能力を広げたりするロボットの義手・義足
- 診断支援ロボット:医師の診断を補助するロボット
- 数値制御ロボット:数値で指定された位置や順序のとおりに動くロボット
- スキルアシスト:作業者の感覚を活かしながら、重い物の取扱いなどを補助する技術
- スマートコンストラクション:ICTなどを活用して建設現場の生産性を高める取り組み
- スマートスーツ:体に着けて、腰などの負担を軽くするスーツ
- スマート治療室:手術の機器をネットワークでつなぎ、情報を一元的に見られるようにした手術室
- スマート農業:ロボットやAI、情報技術を活用した農業
- 生活支援ロボット:日常生活の動作を支援するロボット
- 製造業用ロボット:製造現場の作業に用いるロボット
- 清掃ロボット:床や窓などの清掃を行うロボット
- 生命倫理:生命科学や医療に関わる倫理
- 接客ロボット:店舗などで客に応対するロボット
- セックス・ロボット:性的な用途を想定した人型ロボット
- セル生産:少人数のチームや1台のロボットが、製品を組み立てる工程をまとめて担当する生産方式
- 先行投資型プロジェクト:将来を見据えて先行投資で進める開発プロジェクト
- 先行用途開発型プロジェクト:用途の開発を先行させて進めるプロジェクト
- 全要素生産性:設備や労働の量では説明できない、技術や効率による生産性の伸びを表す指標
- 創唱宗教:キリスト教や仏教のように、特定の開祖の教えから始まった宗教
- ターミネーター:映画に登場する人型の殺人ロボット
- 大規模火災:広範囲に及ぶ大規模な火災
- 対人サービスロボット:人に直接サービスを提供するロボット
- 耐震診断 (seismic diagnosis):建物の地震に対する強さを調べること
- 田植え:苗を田に植え付ける農作業
- 知的財産権:知的な創作物に関する権利の総称
- 調書作成支援ソフト:橋などの点検結果を報告する書類の作成を助けるソフトウェア
- 超人スポーツ:テクノロジーで身体能力を拡張して競う新しいスポーツ
- チョムスキー (N. Chomsky):人は生まれつき文法の仕組みを持っているとする「生成文法」を提唱した言語学者
- ディジタルツイン:現実の機械や環境を、コンピュータの中にそっくり再現したもの。試験や予測に使う
- デカルト (R. Descartes):座標の考え方や、心と体は別のものとする考え方で知られる哲学者
- デジタルツイン:現実の機械や環境を、コンピュータの中にそっくり再現したもの。試験や予測に使う
- 鉄筋工:建設現場で鉄筋を組む作業者
- テッド・チャン:『あなたの人生の物語』などのSF小説で知られるアメリカの作家
- 東京電力福島第一原子力発電所:東日本大震災で事故が起きた原子力発電所
- 東北地方太平洋沖地震:2011年に発生した巨大地震
- 道路運送車両法:自動車の構造や登録を定める法律
- 道路交通法:道路での交通ルールを定める法律
- 土石流被害予測シミュレーション:土砂が流れ下ったときの被害をコンピュータで予測すること
- 特許:発明に対する独占的な権利
- 土木用ロボット:土木工事に用いるロボット
- 土間工:コンクリートの床(土間)を仕上げる工事
- トマセロ (M. Tomasello):人間の協力や文化の学習がどのように発達するかを研究した発達心理学者
- トリアージ:災害時などに、けが人を重症度で分け、治療の優先順位を決めること
- トンネル点検・診断システム:トンネルのひび割れなどを点検・診断するシステム
- ナノマシン:目に見えないほど小さな機械。病気の治療などへの応用が研究されている
- 日本国際博覧会:日本で開催される国際博覧会の正式名称。2025年の大阪・関西万博など
- 燃料デブリ:原発事故で溶けて固まった核燃料
- ノーマン (D. A. Norman):デザインの分野でアフォーダンスの考え方を広めた認知科学者
- バイオフィードバック医療機器:心拍など自分の体の信号を見えるようにして、訓練や治療に役立てる医療機器
- 配筋アシストロボ:建設現場で鉄筋を組む作業を支援するロボット
- 廃止措置:運転を終えた原子力施設を解体し、片付ける作業
- ハイブリッド手術室:手術台に画像の撮影装置を組み合わせた手術室。体の中を見ながら手術できる
- ハイブリッド性:異なる要素を合わせ持つ性質
- 廃炉:原子炉を廃止し解体すること
- 長谷敏司:『BEATLESS』などで知られる日本のSF作家
- 花沢健吾:『ルサンチマン』『アイアムアヒーロー』などで知られる日本の漫画家
- 搬送支援:物の搬送作業を助ける支援
- 半導体プロセス:半導体の部品を製造する工程
- 非薬物療法:運動やリハビリなど、薬を使わない治療法
- ピュグマリオン:自分が彫った像に恋をし、女神の力で像が人間になったとされるギリシャ神話の王
- 評価フィールド:ロボットの性能を試験するための施設や場所
- ビルメンテナンスロボット:ビルの清掃や点検を行うロボット
- 腹腔鏡下外科手術 (laparoscopic surgery):お腹に小さな穴を開け、カメラと細い器具を入れて行う手術。体への負担が少ない
- 腹腔鏡手術用ロボット:お腹に小さな穴を開けて行う手術を支援するロボット
- 福島第一原子力発電所:東日本大震災で事故を起こした原子力発電所
- 福島ロボットテストフィールド:福島県にあるロボット研究開発の試験拠点
- 福祉ロボット:高齢者や障害者の生活を支援するロボット
- 仏性:すべての生き物が持っているとされる、仏になれる性質
- フランケンシュタイン:メアリー・シェリーの小説。科学者が作り出した怪物の悲劇を描く
- ブルックス (R. A. Brooks):「包摂アーキテクチャ」を提唱したロボット研究者。ロボット掃除機ルンバの会社の創業者の一人
- 分子ロボット:DNAなどの分子を部品として作る、ごく小さなロボット
- ペットロボット:愛玩や癒しを目的とするロボット
- 保険償還:医療機器を使った治療に公的な保険が使えること
- 歩行支援:歩行動作を補助すること
- 歩行支援機器:歩行動作を補助する機器
- マークマン (E. Markman):子どもが言葉の意味を学ぶときの傾向について研究した心理学者
- マイクロマウス競技会:小型の自律ロボットが迷路を走り、速さを競う競技会
- マイクロマウス大会:小型の自律ロボットが迷路を走り、速さを競う大会
- 魔法使いの弟子:魔法で動かしたほうきを止められなくなる物語。制御できない技術のたとえとして使われる
- 未来のイヴ:ヴィリエ・ド・リラダンの小説。「アンドロイド」という言葉を広めた作品
- 無人化施工 (unmanned construction system):危険な現場で、建設機械を遠隔操作して行う工事
- 無人化施工技術 (unmanned construction system):建設機械を遠隔操作して工事を行う技術
- メアリー・シェリー:小説「フランケンシュタイン」の作者
- 有人ミッション:人が搭乗して行う宇宙探査などの任務
- リアプノフ (Lyapunov):システムの安定性の理論で知られるロシアの数学者
- リーダ・フォロワ型手術ロボット:医師が操作した動きのとおりに動く手術ロボット
- 利益相反:個人や企業の利益と、本来の責任や公正さがぶつかってしまう状態
- 離床アシストロボット:ベッドで寝ている状態から起き上がるのを助けるロボット
- リハビリテーション支援ロボット:病気やけがのあとの機能回復の訓練を支援するロボット
- 倫理教育:技術者や利用者に倫理観を育てる教育
- 倫理審査 (ethical review):研究や開発の倫理面を確認する審査
- 倫理的・法的・社会的問題 (ethical, legal, social issues):新しい技術が社会にもたらす倫理・法律・社会面の課題(ELSI)
- ルサンチマン:弱い立場の人が強い立場の人に抱く恨みやねたみ。花沢健吾の漫画の題名でもある
- レアバリアント:集団の中でごくわずかな人しか持っていない遺伝子の変化
- レスキュー実機リーグ:実機ロボットで災害救助を競う競技部門
- レスキューシミュレーションリーグ:災害救助をシミュレーションで競う競技部門
- 労働生産性:働いた時間や人数あたりに、どれだけの価値を生み出せたかを表す指標
- ロードマップ (roadmap):目標の達成までの段階を示した計画
- ロボカップ (RoboCup):ロボットによるサッカーなどを競う国際大会
- ロボカップ@ホームリーグ:家庭内での生活支援を競うロボカップの部門
- ロボカップインダストリアルリーグ:産業・物流応用を競うロボカップの部門
- ロボカップジュニアリーグ:青少年向けのロボカップの部門
- ロボット:周囲を知覚し、判断して動く機械
- ロボット介護機器:介護を支援するロボット技術を用いた機器
- ロボット三原則 (Three Laws of Robotics):アシモフの小説に登場する、「人間に危害を加えない」「命令に従う」「自分を守る」の3つのルール
- ロボット掃除機:自律的に床を掃除する家庭用ロボット
- ロボット大賞:優れたロボットや関係者を表彰する制度
- ロボット田植機:自動で田植えを行う農業ロボット
- ロボットとの競争:人間の仕事がロボットに奪われるのではないかという問題
- ロボットトラクタ:自動走行で農作業を行うトラクタ
- ロボットの反乱:ロボットが人間に反抗する物語上の主題
- ロボット密度:働く人1万人あたりの産業用ロボットの台数など、ロボットの普及度を表す指標
- わたしはロボット:ロボット三原則を描いた、アイザック・アシモフのSF短編集
- わたしを離さないで:臓器提供のために育てられたクローンの若者たちを描く、カズオ・イシグロの小説